












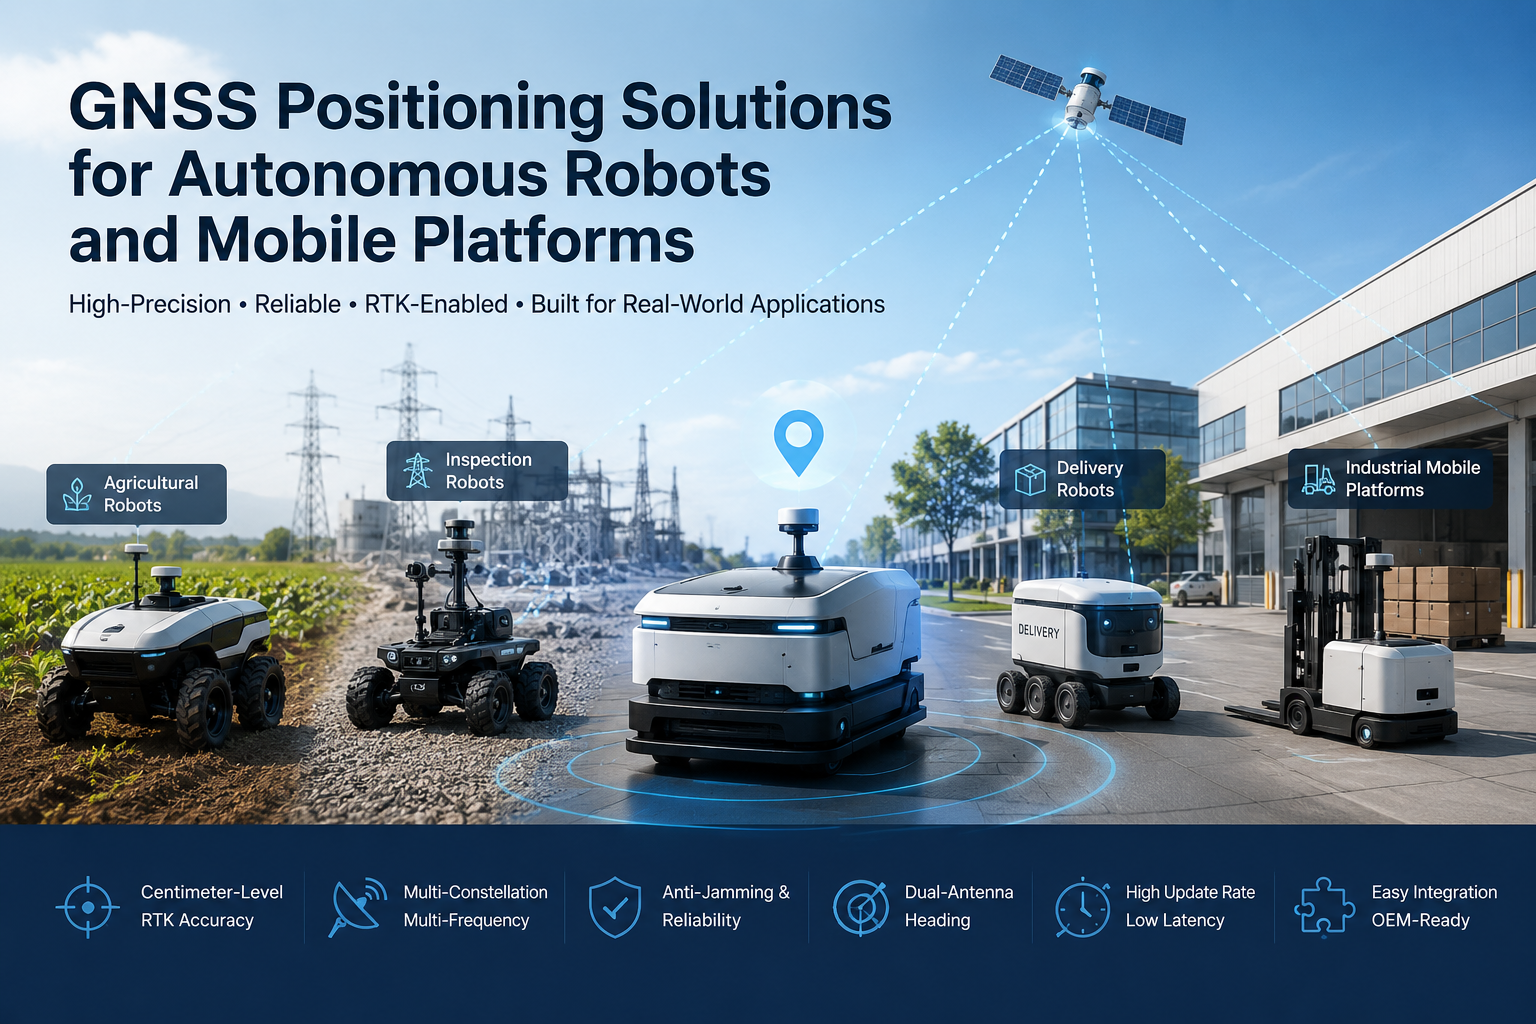
自律型ロボットは、制御された屋内環境を超えて、屋外および半屋外の用途へと移行しています。例えば、農作業ロボットが畑を横断し、電力やパイプラインのパトロールを行う検査ロボット、キャンパスや工業団地にサービスを提供する配送ロボット、自律走行車、そして大規模な屋外施設で稼働する産業用移動プラットフォームなどです。ロボットが固定された作業スペースを超えた瞬間、システムは3つの質問に絶えず答えなければなりません。「ここはどこ?」どこに行くんだ?どうやってそこに引っ越せばいいでしょうか?
自律型ロボットのGNSS位置測定は、ナビゲーションシステム全体の基盤となる絶対的な地理的基準を提供します。GNSS受信機はロボットコントローラーにプラットフォームのグローバル座標位置を伝え、アプリケーションがより多くの座標を必要とする場合、RTKは補正データと適切な空の視認範囲があればセンチメートル単位の位置情報を追加します。この記事では、GNSSとRTKが自律ロボットシステムにどのように適合するか、どこで最大の価値を提供するか、IMUや他のセンサーとどのように組み合わせるか、そしてモバイルプラットフォーム向けのGNSSモジュールを選ぶ際にOEMが評価すべき点について説明します。
自律型ロボットにとって位置決めが重要な理由
信頼できるポジショニングは、屋外自律型ロボットの基盤です。ロボットコントローラーが位置データを必要とする理由を考えてみましょう:
- 正確な位置推定ロボットは次の動きを計画する前に、リアルタイムの位置を知る必要があります。
- ルートの追跡— 誘導、散布、芝刈り、点検はすべてロボットが計画された経路を歩き回らず、計画された軌道に留まる必要があります。
- 繰り返し航行— 検査、農業、物流のためには、同じルートが何度も実行され、各ルートが前のルートと一致しなければなりません。
- ジオフェンシングとエリア管理— 位置データにより、システムはロボットが認可された操作区域内にいることを確認し、そうでない場合は応答します。
- 艦隊調整複数のモバイルプラットフォームが同じサイトで動作する場合、共有され信頼できる位置情報がルートの競合を解消し、カバレッジの調整に役立っています。
GNSSが何をできて何ができないかを正確に把握することが重要です。屋内作業、密集した樹冠、そして深刻な障害物は信号を劣化させたり完全に消失させたりするため、量産ロボットシステムはGNSSと他のセンサーを組み合わせています。しかし屋外プラットフォームにおいては、GNSSが絶対的かつドリフトのない位置基準の最も実用的な供給源であり、その役割を単一の代替センサーで置き換えるのは難しいです。
GNSSが自律型モバイルプラットフォームをサポートする方法
典型的なロボットシステムでは、GNSSハードウェアがナビゲーションスタックへの1つの入力として機能します。アンテナは衛星信号を受信し、受信機やモジュールがそれを処理して位置と速度のデータを出力します。ロボットコントローラーはそのデータを消費し、ナビゲーションシステムは経路計画やモーションコントロールに利用します。受信側は複数の種類の情報を提供できます。
- 位置— 緯度、経度、高度の絶対座標。
- 速度— 信号のドップラーシフトから導き出され、連続する位置を微分するよりも正確で低遅延であることが多いです。
- 時間— GNSS受信機は、サブシステムやデータログを同期できる正確な時間を出力します。
- 見出し— デュアルアンテナ機能や内蔵コンパスを備えれば、受信機はプラットフォームの向きも報告できます。
ロボットコントローラーはこのデータをホイールのオドメトリー、IMU、カメラ、LiDARなどの他の入力と組み合わせて、アクチュエーターを駆動する位置推定を作成します。GNSSは、その推定値を長距離・長時間の運用時間に固定し、純粋な推算センサーが蓄積するドリフトを避けます。
RTK GNSS 高精度ロボットナビゲーション
標準のGNSSはメートル単位の精度を提供しており、単純な航法には適していますが、センチ単位で繰り返し行う必要がある操作には適していません。RTK(リアルタイムキネマティック)はその差を埋めます。RTK受信機は搬送波位相測定と基地局やネットワークサービスからのリアルタイム補正を利用し、固定解が得られるとセンチメートル単位の精度で位置を報告します。
ロボットにおけるRTKの価値は見出しの正確さの数字ではありません。その精度が実際に可能にしているのです。メートル単位ではなくセンチ単位の位置設定、ローイング、ルート、作業パスが一貫して再現されるようにする再現性の向上、そして正確な作業に使えないドリフトやバイアスをほぼ排除する位置ミスを減らすことです。
センチメートルレベルのRTKは、ロボットのツールや意思決定が正確な位置に依存する場合に最も重要です。例えば、作物の列に機器を揃えなければならない精密農業ロボット、同じ資産や欠陥場所を再訪する検査ロボット、制御された作業を行う自律的な屋外機器、そして固定インフラの近くで動作する高精度移動プラットフォームです。後処理の代替手段との比較については、当社のガイドをご覧ください。RTKとPPK補正法の比較.
プラットフォーム横断型の自律ロボット向けGNSSポジショニング
同じ位置決め技術は、プラットフォームやミッションによって異なる形をとります。
農業用ロボット
フィールドロボットには、行や境界に沿って自律的に航行できる機能、さらに季節を越えた繰り返しのルートが必要です。RTKポジショニングは標準的な選択肢です。なぜなら、運用環境はオープンスカイであり、センチメートル単位の再現性がより一貫した現場作業に直結しているからです。
検査ロボット
検査プラットフォームは、あらかじめ定められたルートに沿って電力インフラ、パイプライン、屋外資産を巡回し、同じ地点に戻って時間をかけて状況を比較しなければなりません。ルートベースのモニタリングは、ロボットが各測定時に何センチ単位で位置を把握しているかに依存します。
配達ロボットとサービスロボット
屋外配送ロボット、キャンパスの物流プラットフォーム、工業団地の交通システムは、歩道や内部道路でより長距離を走行します。信頼性の高い絶対位置測定により、ロボットはウェイポイント間の計画航路に留まり、局所的なセンサーエラーからナビゲーションスタックが回復できる冗長性を提供します。
産業用モバイルプラットフォーム
倉庫ヤード、建設現場、港湾、鉱山現場には、開けた過酷な環境で稼働する大型移動機器が置かれています。これらのプラットフォーム上のGNSS受信機は、機械の位置特定、ルート管理、現場認識をサポートし、振動、ほこり、温度の極端な状況下でも動作し続けるための堅牢性が必要です。
信頼性の高いロボットナビゲーションのためのGNSS + IMUとセンサー融合
量産ロボットナビゲーションシステムは単一のセンサーに依存することは稀であり、GNSSも例外ではありません。実際には、GNSSは短期間で動きや姿勢を提供するIMU、修正間に車両自身の動きを報告するホイールオドメトリー、そしてロボットに周囲のローカルビューを提供するカメラやLiDARと連携して動作します。
それぞれのセンサーには強みと弱みがあります。GNSSはドリフトしない絶対位置の基準を提供しますが、中断や劣化は可能です。IMUは短期間そのギャップを埋めますが、時間とともに変動します。オドメトリーは自己完結型ですが誤差が蓄積します。ビジョンとLiDARはローカルでは優れていますが、長期的な位置づけやグローバルなアンカーに苦労しています。センサーフュージョンはこれらの入力を組み合わせることで、ロボットの位置と方位の推定は単一のセンサーだけで提供できるよりも正確かつ堅牢です。GNSSが拒否された条件下での核融合について詳しく知りたい方は、こちらをご覧ください。GNSSが拒否された環境におけるIMUとセンサー融合の役割.
なぜデュアルアンテナの方位が自律ロボットにとって重要なのか
屋外を移動するロボットは、自分がどこにいるだけでなく、どちらの方向を向いているかも知る必要があります。シングルアンテナのGNSSは位置を報告し、方位は通常コンパスやIMUなど別の場所から来なければなりません。コンパスは地球の磁場を測定します。これは開けた場所では信頼性が高いですが、金属構造物や電動モーター、ロボットプラットフォームでよく見られる磁気干渉源によって妨げられることがあります。
デュアルアンテナGNSSはこれを異なる方法で解決します。既知の間隔で設置された2つのアンテナ間の位相差を測定することで、受信機は衛星信号から直接プラットフォームの向きを計算します。磁気測定に依存しないため、電磁的に複雑な環境下でより安定した方位基準を提供できます。受信機が対応している場合、同じデュアルアンテナ形状でもピッチやロールを出力できます。
これは、制御ループが正確な向きに依存している自律走行車、移動ロボット、農業機械にとって重要です。例えば、道具の位置を整えたり、振動下で直線に車両を操縦したりするなどです。デュアルアンテナGNSSはIMUの代替ではありません。それがそれを補完している。多くのシステムは、GNSSヘディングとIMUを組み合わせて使用しており、GNSSヘディングは安定した基準として機能し、融合した姿勢推定値がドリフトしないようにします。
現実世界のロボット環境におけるGNSSの課題
実際のロボット環境は、GNSSに理想的とはほとんど言えません。故障モードを理解することで、OEMは適切なハードウェアを指定するのに役立ちます:
- 信号遮断— 建物や木、橋は衛星を隠し、利用可能な信号の数を減らすことがあります。
- マルチパス— 建物や金属構造物に反射された信号が直接信号の後にアンテナに届き、測定結果が歪む。
- 電磁干渉— 産業用機器、モーター、電力電子機器はRF環境にノイズを注入することがあります。
- 動的動き— 急速な動きや振動は受信機のトラッキングループや更新速度により高い負荷をもたらします。
- 都市部および半屋外環境— 都市の峡谷は部分的な空の視認性と反射信号を組み合わせており、部分的に遮られたエリアは完全な開放空と屋内作業の間に位置しています。
これらの課題に対する工学的対応は確立されており、多衛星衛星を最大化するためのマルチコンステレーションおよびマルチ周波数受信(詳細は当社の記事参照)マルチコンステレーションGNSS(衛星システム)およびL1/L2/L5周波数帯)、干渉に抵抗するフロントエンドフィルタリングおよび妨害防止技術、反射信号をリジェクシングするマルチパス緩和アルゴリズム、高更新率と低遅延によるダイナミクス対応、そしてGNSS単独では提供できないギャップを埋めるセンサー融合などが含まれます。
OEMはGNSSソリューションに何を重視すべきでしょうか?
GNSSモジュールや受信機を選択するということは、技術をミッションに適合させることを意味します。最も重要な評価基準:
- 位置測定精度— アプリケーションが実際に必要とする精度クラスを選択してください:基本的なナビゲーションにはメートルレベル、より狭い場合はサブメートル、精密作業にはセンチメートルレベルのRTKを選択します。
- Update rate— 高速移動プラットフォームはより高い出力率が必要で、コントローラーは常に新しい位置を保つためです。動的ロボティクスでは10Hz以上の速度が一般的であり、正確な要件は製品の仕様によって異なります。
- レイテンシ— 位置が測定されてから管制官に届けられるまでの遅延;リアルタイム制御ループにおいては低遅延が重要です。
- 航路能力— ロボットに向きが必要な場合は、デュアルアンテナの方位サポートを備えた受信機またはモジュールを検討し、方位精度とアンテナの基準線長を組み合わせて評価してください。
- GNSS星座— 製品で利用可能なGPS、BDS、GLONASS、Galileo、QZSS、NavIC、SBASのサポートを確認してください。星座が多いほど冗長性も増します。
- 周波数サポート— 単一周波数はよりシンプルで、二重周波数はRTKの信頼性を向上させ、多周波数は堅牢性を加えます。L1、L2、L5の補償内容を比較してください。
- インターフェース— 電気インターフェース(UART、CAN、I2C、USB、イーサネット)をロボットコントローラの利用可能なバスにマッチさせる。
- 規模と力— 小型モバイルプラットフォームの場合、寸法、重量、消費電力は一次設計の制約となります。
- 環境信頼性— 屋外ロボットは極端な温度、振動、衝撃、ほこり、湿気に直面します。製品の動作範囲と意図された環境に対する保護を確認しましょう。
正しい答えはロボットのミッションプロファイルに依存し、仕様は実際の運用環境で検証されなければなりません。開けた野原、樹林地帯、港湾のヤード、工業地帯などは大きく異なる挙動を示します。
JUMPSTAR 自律ロボット向けGNSSソリューション
JUMPSTARは、高精度測位アプリケーション向けのGNSSモジュール、RTK受信機、OEMボード、位置測定端末、関連するGNSSソリューションを提供し、実験室使用ではなくOEM統合向けに設計されています。3つの製品は、自律型ロボットやモバイルプラットフォームビルダーのニーズに直接対応しています。
そのJS-RK43-3は、コンパクトな組み込みロボットおよびUAVプラットフォームに適合するデュアルバンド(L1+L5)GNSS高精度測位モジュールです。統合アンテナ、200の高速チャンネル、センチメートルレベルのRTK性能(水平1.0 cm + 1 ppm)は、約Φ48 × 43.2 × 37 mm、重量23.2 g未満、平均動作電流5.0 Vで58 mAのパッケージに収められています。小型プラットフォームで規模と電力が限られている場合、ロボットシステム、農業機械、UAVナビゲーションに統合でき、ローバーと基地局の両方の運用をサポートします。
ロボットが自分の向きと位置の両方を知る必要がある場合、JS-SK43H-AHコンパクトなマルチバンドRTK位置情報および方位スマートアンテナモジュールです。789のハードウェアチャンネルを追跡し、RTK精度は0.6 cm + 0.5 ppmを実現し、デュアルアンテナ設計により0.03°までの超短基準角を達成します。信号遅延が10ms(99.9%)未満であれば高ダイナミックプラットフォームに適しており、AIM+、LOCK+、IONO+、APME+の干渉および偽装軽減技術により、複雑な電磁環境下での安定した位置の維持に役立ちます。
最も速い位置情報更新が必要な高動的プラットフォームでは、JS-X6Sは、448のハードウェアチャネルを持ち、100Hzの更新速度で10ミリ秒未満のレイテンシを持つマルチバンド・マルチコンステレーションのGNSS受信機です。単一アンテナ(位置決め)とデュアルアンテナ(位置決めに加え方位・姿勢)のバージョンがあり、AIM+、LOCK+、APME+、IONO+、RAIM+の干渉保護と、3つのUART、Type-C USB、イーサネットポートといった豊富なインターフェース、さらに主流のオープンソースオートパイロットとの互換性を組み合わせています。
JUMPSTARのモジュール、受信機、アンテナの全ラインナップは、JUMPSTAR製品ページ.
自律型ロボット向けのGNSS測位システムの設計
GNSS受信機またはモジュールは、より大きなチェーンの一環であり、システムは最も弱い環と同じくらいの性能しか発揮しません。ロボットプラットフォーム向けの完全なGNSSベースの位置情報システムは、通常以下を含みます:
- GNSS受信機またはモジュール— 位置、速度、そしてオプションで方位を決定する位置決定エンジン。
- GNSSアンテナ— 周波数帯域および多重経路環境に応じて選択される;プラットフォーム上のアンテナ配置は受信機と同じくらい重要です。
- RTK補正データ— センチメートル単位の精度が必要な際にRTCM補正を提供する基地局またはネットワークサービス。
- ロボットコントローラー— 位置情報を消費し、航法ロジックを実行するコンピュータです。
- センサー融合GNSSとIMU、走行距離計、その他のセンサーを組み合わせて連続性と堅牢性を確保しました。
- ナビゲーションとモーションコントロール— フューズされた位置と方向をステアリングやドライブのコマンドに変換するアルゴリズムです。
このシステムの実世界での性能は受信機のスペックシートだけでなく、アンテナの設置や空の観測、補正データの品質、衛星の可視性、RF環境、コントローラーアーキテクチャ、融合アルゴリズム、ソフトウェアスタックなどもすべてに寄与します。GNSSサブシステムをロボットの設計された一部として扱い、アンテナ、補正、ソフトウェアと共に仕様・統合・検証を行うOEMは、設計の最後にシャーシに受信機を取り付けるよりもはるかに信頼性の高いナビゲーションを得られます。
結論
GNSSは自律型ロボットやモバイルプラットフォームにとって不可欠な絶対位置測定基準を提供し、自律型ロボット向けのGNSS定位は、屋外プラットフォームを構築するOEMにとって中核的な技術的決定となっています。RTKは、正確で再現可能なナビゲーションが求められる用途において、センチメートル単位の精度をさらに向上させます。プラットフォームによっては、組み込み統合用のコンパクトなGNSSモジュール、センチ単位作業用のRTK受信機、方位が重要なデュアルアンテナソリューション、動的制御のための高速更新率受信機、または困難な環境下での最大堅牢性を狙う多周波数システムが適切な選択となる場合があります。
アプリケーションがどの方向に進むにせよ、実際の道筋は同じです。ミッションからポジショニング予算を定義し、技術を実際の環境で検証し、GNSSサブシステムをロボットの設計された一部として統合し、後付けの要素としてではなく。
自律型ロボットやモバイルプラットフォームの構築について?
JUMPSTARは、自律ロボット、モバイルプラットフォーム、UAV、高精度アプリケーション間でのOEM統合向けに設計されたGNSSモジュール、RTK受信機、位置決めソリューションを提供しています。
GNSSの要件についてJUMPSTARにご相談ください.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


