












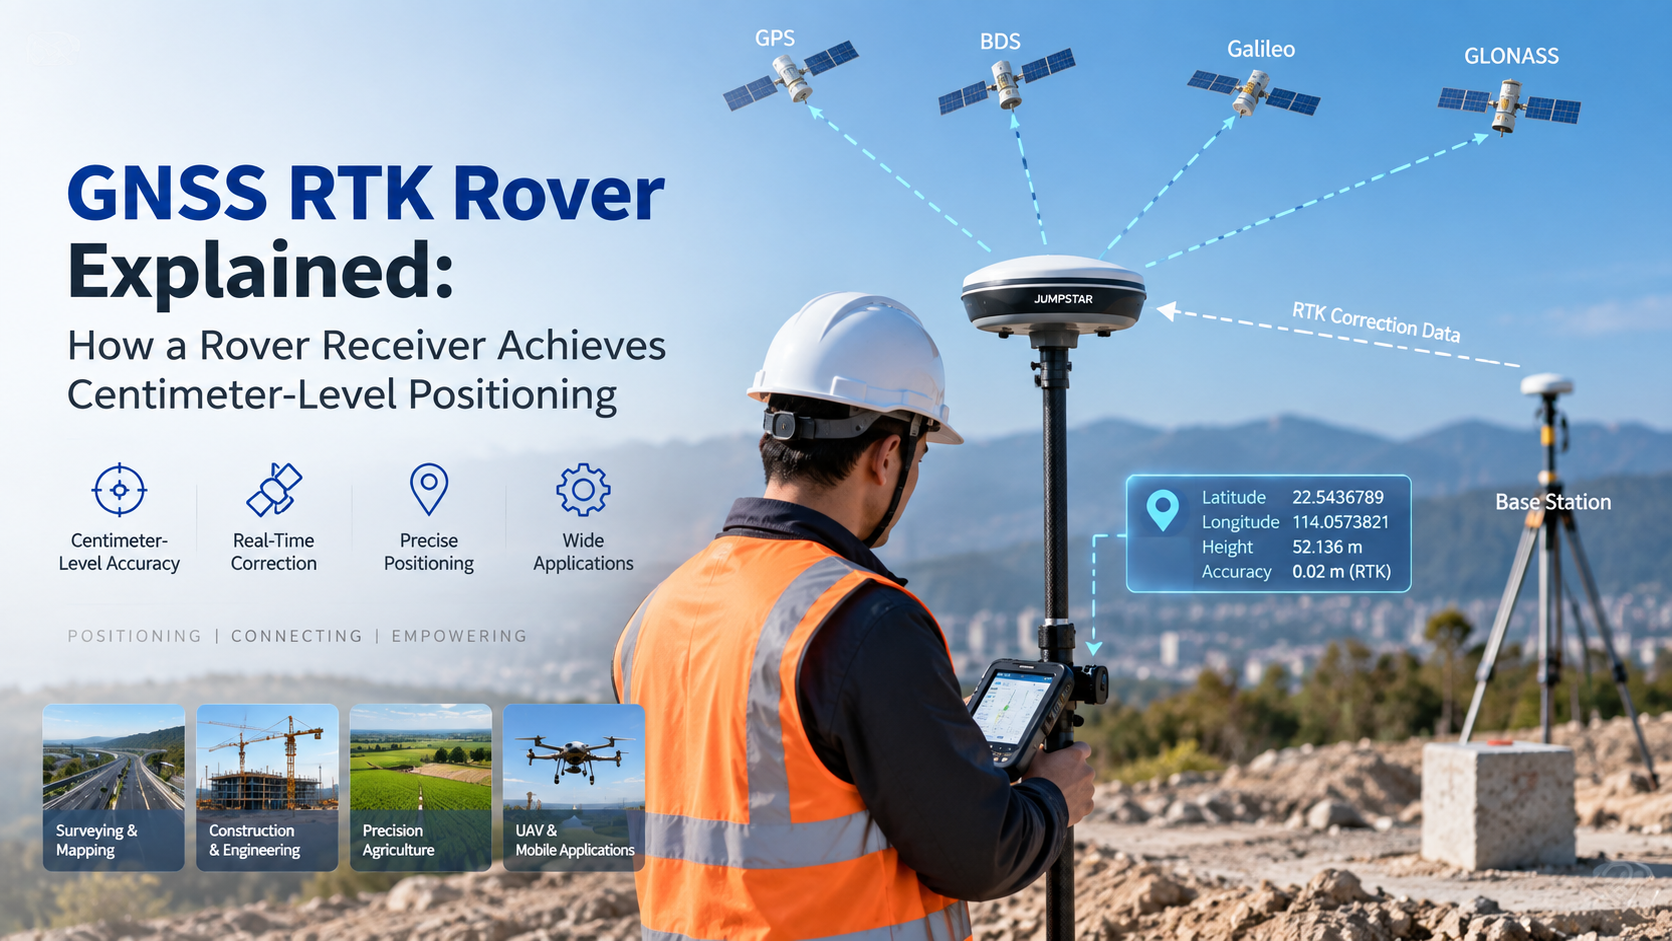
RTKローバーは、自身のGNSS観測データと補正データを組み合わせて高精度な位置を計算するフィールド受信機です。典型的なRTKセットアップでは、基地局や補正サービスが補正データを供給し、1台以上のローバー受信機が現場でそれを使用します。この記事では、GNSS RTKローバーの仕組み、固定解とは何か、そして選ぶ際に考慮すべき点について説明します。
GNSS RTKローバーとは何ですか?
GNSS RTKローバーは、RTK測位システムにおける移動式受信機です。GNSS衛星信号を追跡し、基地局や補正サービスから補正データを受信し、両方の入力を合わせて測位解を生成します。
ローバーは単なる精度の高い標準的な受信機ではありません。その定義的な役割は、システムの移動側としてRTK補正処理に参加することです。典型的なアーキテクチャでは、ベースまたは補正源とローバーが連携して動作します。静的側は既知の位置信号を観測し、ローバーはその情報をフィールド運用中の自身の測定に適用します。
RTKローバーはどのように動作しますか?
衛星から正確な位置へのワークフローは以下の通りです:
GNSS衛星→基地局/補正サービス→RTK補正データ→ローバー受信機→RTK処理→高精度位置→固定解
実際には、ローバーは5つのステップを実行します。
- GNSS衛星信号を受信し、キャリア位相および擬似レンジ観測を記録します。
- 基地局や補正サービスから補正データを取得します。
- 自身の観測データと補正データを組み合わせています。
- 条件が許す場合には搬送波位相の曖昧さを解消します。
- 現在の位置に対してRTK解を出力します。
複雑な数学は不要で、ローバーの精度はリアルタイムで自身のキャリア位相測定と差分補正を処理することから得られます。
RTK固定ソリューションとは何ですか?
RTK受信機は通常、固定解または浮動解のいずれかを報告します。固定解は一般的にキャリア位相の曖昧さが成功裏に解決されたことを示します。フロートソリューションとは、まだ完全に修正されていないことを意味します。
固定解が重要なのは、RTKが最も高精度な出力を提供するモードだからです。だからこそ、測量や地図作成のワークフローは修正を待ってからポイントを記録します。しかし、固定状態がすべての環境で同じ正確さを保証するわけではありません。実際の位置測定性能は、衛星の可視性、補正品質、基準線長、多重パス、アンテナ、受信機、サイトの条件に依存します。
RTKローバーとスタンドアロンGNSS受信機の比較
| 特徴 | スタンドアロンGNSS受信機 | RTKローバー |
|---|---|---|
| GNSS測位 | はい | はい |
| 補正データ | 基本的なポジショニングには必須ではありません | RTKに必須 |
| キャリア位相RTK処理 | 用途依存 | はい |
| 高精度現場測位 | 位置特定モードによる制限 | RTKアプリケーション向けに設計 |
| 典型的な用途 | 一般的な位置 | 測量、地図作成、精密な応用 |
どちらの選択肢も定義上「不正確」ではありません。両者は単に異なる位置取りモードに合っているだけです。現場でリアルタイムのセンチメートルレベルのGNSS位置測定が必要なプロジェクトはローバーを選びます。一般的な位置決め作業は、補正処理を全く必要としない場合があります。
RTKローバーはどこで使われていますか?
測量と地図作成
現地調査において、ローバーはオペレーターが携帯する機器です。RTKソリューションが固定されると、ポイントの収集、境界の測定、マッピングワークフローのサポートを行います。
建設
建設作業員はローバーを現場の位置特定、レイアウト、機械誘導に使用し、設計座標を作業現場に直接持ち込み、より迅速な現場測定を行います。
精密農業
農業機器は、機械誘導、現場位置特定、現場での自律運転にローバー型受信機を使用します。
UAVとドローン
RTKローバーを搭載したドローンは、地図作成やナビゲーションのための高精度な位置情報を実現し、地上管制点への依存度を減らします。
RTKローバーはどのような補正源を利用できますか?
ローカル基地局
ローカルGNSS基地局は近隣のローバーの補正データを生成できます。この構成により、プロジェクトは補正源を完全に制御でき、基地とローバー間の通信が信頼できるサイトでもうまく機能します。
ネットワークRTK/修正サービス
ローバーはシステムアーキテクチャや通信の可用性に応じて、RTK補正ネットワークやサービスから補正データを受け取ることも可能です。NTRIPはIPネットワーク上でGNSS補正データの配信に一般的に使用されています。
RTKローバーを選ぶ際にエンジニアは何を考慮すべきでしょうか?
- 星座と周波数サポート:GPS、Galileo、GLONASS、BeiDou、多周波数機能など、プロジェクト環境に適合したものでした。
- RTK補正互換性:ローカル基地局またはネットワークのRTK、補正データフォーマットおよび通信方法。
- 精度の要件:Select the positioning mode that fits the application rather than assuming one setting suits every task.
- アンテナ:アンテナの互換性、設置、空の視認性、そして現場の多経路環境。
- コミュニケーション:ローバーが現場で無線から携帯電話回線までの補正データをどのように受信するか。
- フィールド統合:ターゲットプラットフォーム向けのインターフェース、電源、筐体、マウント、データ出力。
JUMPSTAR RTKローバーとGNSS測位ソリューション
JUMPSTARはRTKに依存するフィールドアプリケーション向けにGNSS測位ソリューションを提供しています。製品ラインはカバーしていますRTK受信機およびシステム高精度の現場測位、統合プラットフォーム用のGNSSモジュール、GNSS純正ボードメーカーが自社の機器にローバー機能を組み込む場合。
測量ワークフローに関しては、JUMPSTARのRTKローバーの調査日々の測定作業に必要な受信機、補正処理、フィールド統合を統合します。
結論
RTKローバーは、GNSSの観測データと補正データを組み合わせて高精度な測位解を得るフィールド受信機です。ローバーの選択はGNSSの能力、補正源、アンテナ、通信および応用要件に依存します。GNSS RTKローバーを評価するOEMやインテグレーターにとって、JUMPSTARのRTK測位ソリューションは実用的な出発点を提供します。
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


