












もしあなたがRTK GNSSモジュールドローン、ロボット、トラッカー、または手持ち調査機の場合、データシートの1ページ目にある精度の数値が最も役に立たない数字です。このクラスの本格的なモジュールはすべてセンチメートルレベルのRTKを宣伝しています。組み立てで固定される部品と固定されない部品を分けるのは、モジュールが製品が実際に動作する条件下(部分的な空景、振動フレーム、共有電源レール、数秒間切断される補正リンクなど)で固定された解に到達し維持できるかどうかです。
このガイドは、エンジニアが通常これらの決定を下す順序に従っています。すなわち、精度主張の意味、どの6つの仕様が選択を決めるか、モジュールをプラットフォームタイプにどう適合させるか、そして設計をPCBにコミットする前に何を検証するかです。
「センチレベルRTK」が実際に約束すること
RTKのGNSSモジュールは実際にどの程度正確なのでしょうか?
RTKモジュールは位置解を出力し、その解の質は固定された性質ではなく状態です。受信機はどの州にいるかを報告します。国家に反して設計し、見出しの数字に反するのではありません:
| 解状態 | 水平精度 | 使い方 |
|---|---|---|
| 単点(補正なし) | メートルレベル | 資産の位置は問題ないが、案内や張り込みには役に立たない |
| DGPS / コード差分 | サブメーター | あくまで代替策であり、設計上の目標ではありません |
| RTKフロート | デシメットレベル | 「まだ修正されていない」と扱い、制御ロジックに消費されないようにしましょう |
| RTKは修正済み | センチメートルレベル | あなたの精度仕様書が引用すべき唯一の州です |
実用的なルールとしては、ファームウェアはNMEAストリームからソリューションの状態を読み取り、精度依存の挙動をゲート化する必要があります。固定が95%の確率で報告され、残りの5%が浮動しているモジュールは、60%の確率で固定されたと報告するモジュールは、同じセンチメートルの数値を記載しているにもかかわらず、全く異なる製品です。固定時の精度だけでなく、定められた空条件下での固定レートをベンダーに尋ねてください。
なぜ「+1 ppm」という言葉が見出しの数字よりも重要なのか
RTK精度仕様には距離依存の項があります。1.0 cm + 1 ppmと表記されるレーティングは、固定誤差1cmに、ローバーと基準局間の基準線1キロメートルあたり1 mmを加えたことを意味します。10kmの基準線では、その2項が約1cm加算されます。30kmでは約3cm。JUMPSTAR自身のモジュールドキュメントでも、より分かりやすい言葉で同じ関係が示されており、基地局から10km離れるごとに精度が約1cm低下します。
設計上の結果としては、製品が広範囲で動作する場合、基準値は環境の詳細ではなく精度予算の一部となります。基準局をローカライズしたり、密なネットワーク補正サービスを利用したりすることで、より高価なモジュールに移行するよりも実際の精度を得られます。
選択を決める6つの仕様
ほとんどのRTKモジュール比較は、最も見つけやすい数値なので精度にとどまります。これら6つが、機械的、電気的、生産上の制約に部品が通じるかどうかを決定します。
| 仕様 | 問いかけるべきこと | あなたがしているトレードオフ |
|---|---|---|
| 帯と星座 | シングルバンドのL1、それともL1+L5/マルチコンステレーション? | バンドが多いほど電流とBOMのコストがかかりますが、部分的なスカイの方が固定の維持が格段に良くなります |
| 規模と力 | どのボードエリアと現在の予算がありますか? | 最小の部品は最も低い電流を流しますが、しばしばフロントエンドのRF集積量は少ないです |
| インターフェース | 補正はどのようにして入り、ポジションはどうやって出るのでしょうか? | RTCM専用の2つ目のUARTはプロトコル競合を回避します |
| アンテナ統合 | 内蔵アンテナ、それともRFコネクタ経由で外部にするのか? | 統合型はRFレイアウトの作業を省きます。外部配置やゲインの選択が可能です |
| まずは修正の時です | 電源を入れてからどれくらいで直るのですか? | 高速初期化は、停止・走動や頻繁な電源サイクルにおいて重要です |
| Update rate | 1 Hz、10 Hz、それとも20 Hz? | より高いレートは、より高速な補正配信とより広いホスト帯域幅を必要とします |
シングルバンドとデュアルバンド、どちらが必要ですか?
野心ではなく、空の眺めで判断してください。アンテナが空の大部分(野原、高高度UAV、海洋)を対象にしている場合、適切に実装されたシングルバンドL1モジュールは固定解に確実に到達し、部品と電流のコストも低くなります。もしこの製品が建物のそば、樹冠の下、または反射面の近くで動作する場合、第2バンドはそのコストを正します。受信側に曖昧さを解決できる独立した観測値を与え、フロートにかかる時間を短縮します。
便利な近道として、デバイスがオープンスカイに拒否される回数を数えてみてください。フィールドで使用されるサーベイローバーは単一帯域の候補です。建物の正面に沿って作業する配達ロボットはそうではありません。
どのくらいのボードスペースと電力を供給できますか?
このクラスのRTKモジュールは、両次元において桁違いに広がっています。最小のものは約16×12mmで、約20mAで動作します。より大きな集積アンテナ部品は40mmクラスのフットプリントを使用し、消費電力は100〜220mAです。どちらも正当なものであり、問題はどの制約があなたの製品に拘束力を持つかです。
数週間持つバッテリー駆動のトラッカーでは、低電流部分が唯一の選択肢であり、アンテナはそれに合わせて設計します。電源や車両電源の機器はほぼ無料であり、より多くの帯域やより良いフロントエンドに使うべきです。
どのインターフェースが補正を運び、どのインターフェースが位置を運ぶのでしょうか?
これを過小指定することは、最も一般的な統合失敗の一つです。RTKモジュールは同時に2つのことをしなければなりません。ホストへの位置出力(NMEAまたはバイナリプロトコル)を出力し、無線機、モデム、ネットワーククライアントからの補正入力(RTCM 3.x)を受け入れることです。単一のUARTでは、ホストがスケジューリングやバッファリングに注意しない限り、この2つのストリームは競合します。
RTCM入力専用の2つ目のシリアルポートを公開するモジュールは問題を完全に解消します。補正は連続的に流れ、プライマリポートは設定や位置出力のために自由に保たれます。もし修正リンクが無線ではなくセルラーNTRIPクライアントであれば、そのポートのモジュールのデフォルトボーレートが送信予定のRTCMメッセージセットに十分高いか確認してください。
アンテナはモジュールに統合すべきでしょうか?
統合アンテナは、RFトレースのルーティング、インピーダンス整合、コネクタの選択、そして設計上のコンプライアンスリスクの大部分を排除します。これはRFの経験がないチームや、モジュールが空をはっきりと見渡せる製品にとって真の加速です。
配置が重要な場合、モジュールを金属製の筐体内に収める必要がある場合、電子機器から離れたマストや屋根にアンテナを設置する必要がある場合、あるいは飛行中にバンクするUAV用のヘリカルアンテナのような特定のゲインパターンが必要な場合など、外部アンテナが優れています。外部にする場合は、コネクタ、ケーブル損失、グラウンドプレーンを考慮して予算を割り込みます。モジュールのデータシートの精度は、アンテナだけでなく、十分なアンテナであることを前提としています。
どのくらいの速さで固定された解に到達するのでしょうか?
最初の修理時間は通常、良い空のコールドスタートで見積もられます。ベースステーションや固定機械など、常に電力が供給される製品にとっては、ほとんど問題ではありません。起動、修理、スリープを行う製品(トラッカーは1時間に1回報告したり、携帯機は断続的に使われたり)では、ユーザー体験を支配しています。
即時RTK初期化技術により、コールドスタートの固定ソリューションを数秒に短縮でき、その機能はまさにデューティサイクル時には支払う価値があります。その数値が何で測定されたのか尋ねてみてください。最近の暦体によるホットスタートと、電源を切った夜の冷たいスタートは別のテストです。
プラットフォームの更新速度はどのくらいですか?
静的または遅い用途には1Hzで完璧に対応できます。位置遅延が重要になるほど速く動くもの――巡航速度のUAV、高速道路の車両、ロボットアーム――は10Hz、高ダイナミックプラットフォームは20Hzを求めることがあります。
高い料金には2つの制約があります。まず、補正リンクがそれに追いつく必要があります。低帯域幅の無線機でも1 Hz補正を快適に供給できる場合、10 Hzを維持できないことがあります。次に、すべてのモジュールが標準ファームウェアで最高速度をサポートするわけではありません。20Hz動作を扱うパーツもあるため、設計前に必ず確認してください。
RTK GNSSモジュールとプラットフォームのマッチング
以下の4つのモジュールは、価格や精度ではなく、通常選択を左右する制約に基づいて配置されています。それぞれが異なる工学的問題を解決します。
バッテリー駆動のトラッカーやコンパクトデバイスに適したRTKモジュールはどれですか?
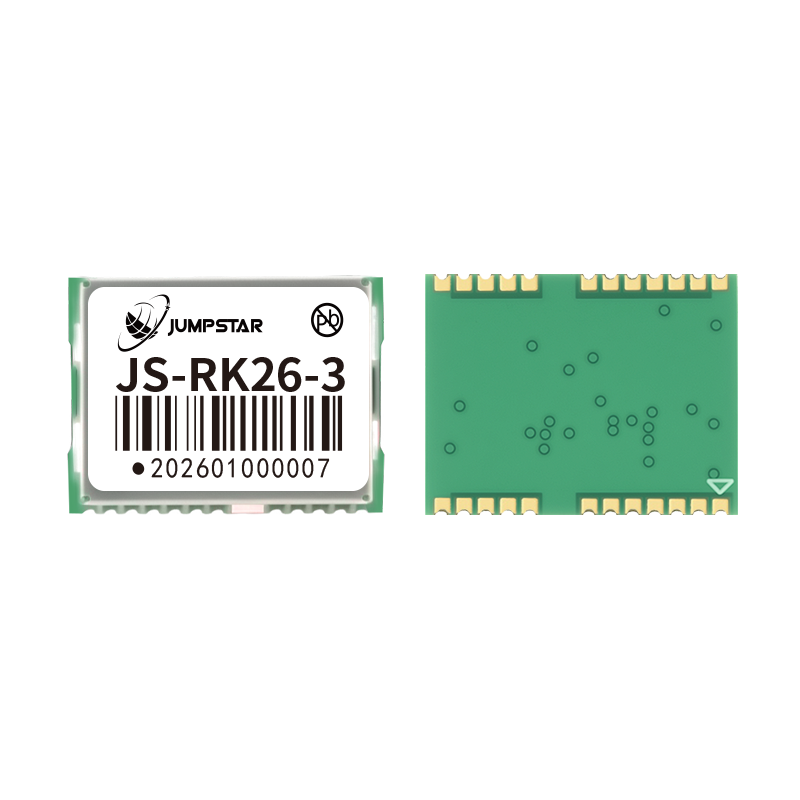
JS-RK26-3 — 超コンパクト、超低消費電力
- RTK精度:水平1.0 cm + 1 ppm CEP、垂直1.5 cm + 1 ppm CEP
- フットプリント 16.2 × 12.2 × 2.3 mm;典型電流:3.3 Vで20 mA
- 長時間のバッテリー寿命のために、スタンバイ電流14μA、3.3Vで
- インターフェース:UART、I2C、タイムパルス(PPS)、RESET_N、VCC_RF、VBATバックアップ
- 受動的またはアクティブアンテナで動作(アクティブ利得推奨:15–30 dB)
- 動作および貯蔵温度は−40°Cから+85°C
ボードの面積とエネルギーが制約となる場合、ウェアラブル、資産トラッカー、センサーポッド、ほとんどの時間は睡眠状態にしなければならないものなら何でも選ぶ。14μAのスタンバイが有効化の数値であり、モジュールはホストがスリープ中でもバックアップドメインを存続させられるため、ウェイクイベント後の高速再固定が可能です。
どのRTKモジュールが最も速く修正でき、RF設計を必要としませんか?
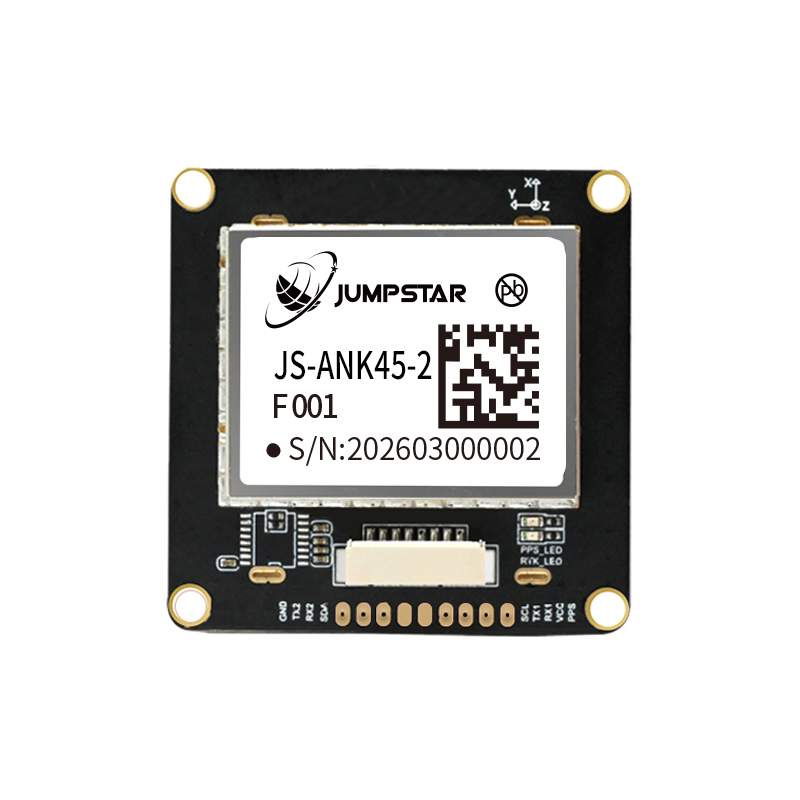
JS-ANK45-2 — 統合アンテナ、即時RTK
- 即時RTK初期化:通常5秒以内に固定解に到達します
- 統合型高利得パッシブアンテナに加え、オンボードTCXO、LNA、SAWフィルター、RTCを備えています
- 専用の干渉防止ユニットを備えた1408スーパーチャンネル
- インターフェース:UART(TTL)、RS232、I2C、設定可能なバリアント
- 磁力計のオプション:デフォルトIST8310、QMC5883L、またはVCM5883選択可能
チームにRFレイアウト能力がない場合や、製品が頻繁に電源サイクルを行い、従来の収束を待てない場合にこの方法を選びましょう。統合アンテナ、TCXO、LNA、SAWフィルター、RTCにより、モジュールはドロップイン位置決めサブシステムに近い状態になり、PCB作業は電源、グラウンド、2本の信号線に限定されます。
量産に向かう製品に適したRTKモジュールはどれですか?
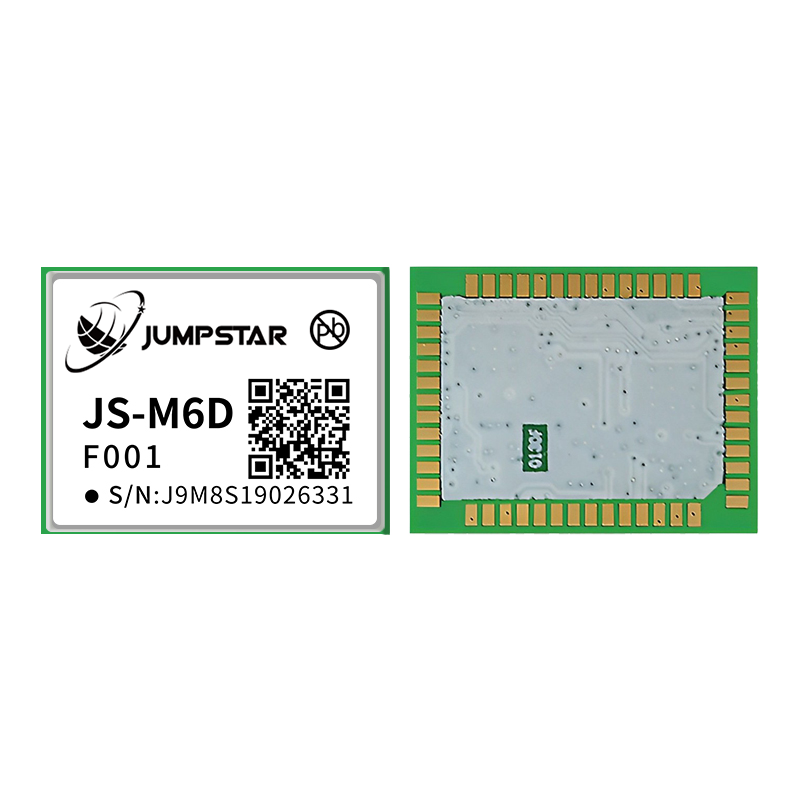
JS-M6D — フルマルチバンド、SMT対応
- RTK精度:30 km基準線内で水平2 cm + 1 ppm
- 6つの周波数ポイント:GPS/QZSS L1+L2、GLONASS G1+G2、BDS B1I+B2I、Galileo E1+E5b
- LGAパッケージ22.0×17.0×2.4mm、標準SMTピック&プレイスおよびリフロー
- 典型的な電流は3.3Vで105mA、ピークは130mAです。バックアップ電源 1.8–3.6 V
- ホットスタートは1秒未満、AGNSS支援の冷間スタートは3秒未満
- 内蔵アンテナのオープン/ショート検知およびアンテナパワー制御
設計がSMTラインに送られる際にこれを選び、製品は大量に出荷されます。大規模には2つの機能が不釣り合いに重要になります。LGAパッケージは標準的なピック&プレイスとリフローを手作業で組み立てずに処理し、アンテナのオープン/ショート検知は、ベンチ診断が必要なフィールド故障をホストが報告できるフラグに変えます。
空が部分的に遮られている修正を持つRTKモジュールはどれですか?
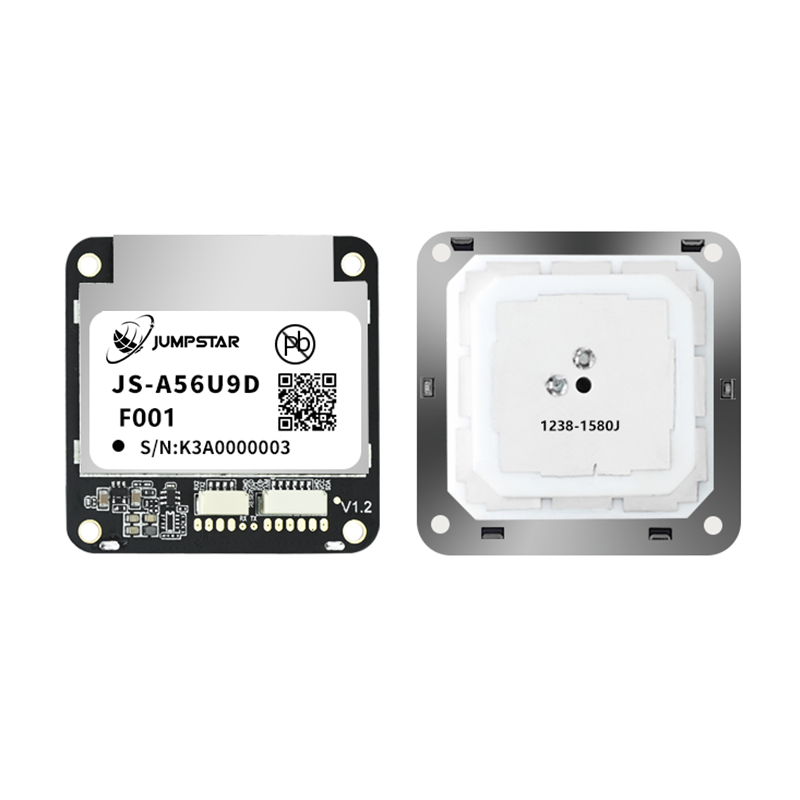
JS-A56U9D — デュアルUART、アーバンキャニオンチューニング
- ベースステーションモードとローバーモードの両方で動作します
- ホスト通信用のUART1(UBX、NMEA、RTCM);RTCM3およびNMEA専用のUART2
- 高利得集積アンテナ — 外部RFコンポーネント不要
- マルチバンドアーキテクチャと同時多星座トラッキングは、部分的な障害物の下で高い固定レートを維持します
車両、道路沿いの機器、都市型ロボットなど、建物や植木によって空が遮られる場所ならどこでもこの選択肢を選びましょう。専用の第2UARTは構造的な利点であり、訂正はホストポートが利用可能な間、自身のポートで継続的に流れ込み、これはまさにNTRIPクライアントがセルラー上で必要とする仕組みです。
もしプラットフォームにも方向が必要だったらどうでしょう?
単一のRTKモジュールはポジションを与え、オリエンテーションではありません。プラットフォームがどちらの方向を指しているかを把握しなければならない場合――AGVのドッキング、農機の列の後ろ、コンテナに合わせるポートビークルなど――は、既知の基準線上に2つのアンテナと、それらの間のベクトルを計算する受信機が必要です。これは異なる製品カテゴリーで、単一のRTKモジュールではなくデュアルアンテナのヘディングボードです。ジャンプスターの見出しと位置標示その用途に特化していて、精度はレシーバー自体よりも基準の長さや取り付け品質によって大きく左右されます。
コミットする前に統合チェック
モジュールの変更が高額になると、4つの疑問が遅く浮かび上がりがちです。レイアウト前に彼らに尋ねましょう:
- 訂正はどこから来るのでしょうか?ネットワーク訂正サービスには携帯通信のカバレッジとデータプランが必要です。ローカル基地局には、サイトを探し、電源を供給し、調査する人が必要です。多くの展開では両方を使い、ネットワークカバレッジが不十分な地域のみローカルベースが使われます。
- アンテナは物理的にどこに設置されているのでしょうか?モジュールの精度は、クリアな空景と健全な地上面を前提としています。アンテナから数センチ以内の金属、その上にカーボンファイバーフレーム、あるいはその隣にバッテリーがあると、固定溶液の稼働時間が失われます。
- 修正障害の際には何が起こるのでしょうか?ホストが浮遊するか、デレコニングセンサー融合か、最後に確認された位置に戻るかを事前に決めてください。加群デレコニングレンジトンネルや地下駐車場があるため、車両にとってはこれが普通のケースであり、例外ではありません。
- 生産でどのようにして正確性を検証しますか?検査の計画を立てましょう:調査された基準点、定められた観察期間、そして記録された固定レート。これがなければ、モジュールの問題と返品されたユニットのアンテナ問題を見分ける手段がありません。
JUMPSTARレンジの始め方
JUMPSTARはモジュール、基板、アンテナを製造しているため、通常はどの制約が拘束力を持つかによって決まり、どのベンダーを使うかが決まります。ほとんどのプロジェクトには3つのエントリーポイントがあります。
- 高精度RTKモジュール— 測量、機械制御、ロボット工学、UAV作業用のセンチメートル級部品。
- 標準精度モジュール— これは、アプリケーションが指針よりも立地を必要とし、現在の予算が支配的である場合の正しい答えです。
- RTKポジショニングボード— アンテナとインターフェースを備えた統合基板を1つのキャリアにまとめ、コンポーネントではなく位置特定サブシステムを求めるチーム向けに。
もし精度の要件が受信機の特性ではなくアンテナの挙動によって左右される場合(位相中心の安定性、多重経路除去、利得パターンなど)、まずはGNSSアンテナのレンジ代わりに。限界天の用途では、アンテナの選択がモジュール選択よりも固定レートを大きく移動させます。
結論
を指定するRTK GNSSモジュールこの順番で4つの判定に絞られます。まず、製品が実際にどの解の状態に作用できるかを決め、センチ単位を前提にするのではなく、その状態を読み取るようにファームウェアを設計します。次に、サイズ、電流、バンド数、アンテナ統合、初期化速度、更新率のバインディング制約を特定します。自分が持っていない制約で勝つモジュールは、悪いトレードです。第三に、インターフェースプランに修正や位置が争いなく含まれているか確認してください。第四に、アンテナと補正リンクを搭載する実際の製品が存在するか確認してください。
精度の数値は、それらの意思決定の出力であり、入力値ではありません。この順番でモジュールを進めるチームは、現場で固定された解を保持するモジュールを手に入れます。データシートの見出しから始めるチームは、通常、統合時にそのギャップを見つけます。この時期に埋めるのが最もコストがかかる時期です。
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


