












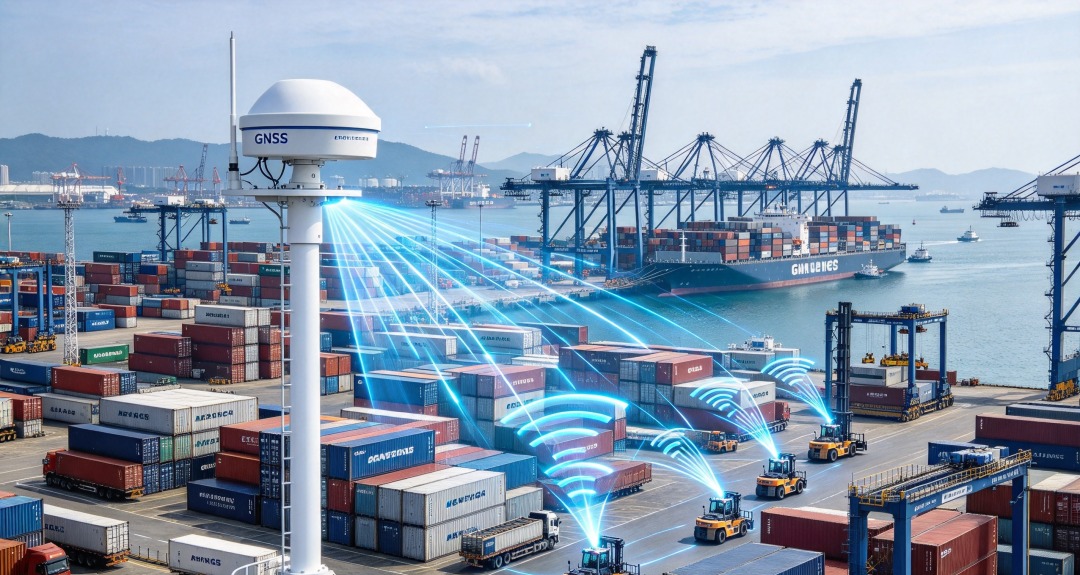
コンテナターミナルは1時間あたりの移動数で評価されます。クレーンが制限になることはほとんどありません。制限は最後の1メートルです。スプレッダーが4つの角の鋳物に着地するかどうか、トラックが正しい区画で止まるかどうか、ガントリーがどの列に立っているかを認識しているかどうかです。
最後の1メートルはクレーンの問題ではありません。これはポジショニングの問題であり、多くの自動化予算が過小評価しがちな部分です。これが、コンテナターミナルRTKが実際に何ができるのか尋ねたときに私たちが見ている方法です。
なぜ最後の1メートルは見た目以上に高価なのか
標準的な20フィートの箱は数十トンの重さがあります。作業サイクルは3つの動きだけです:持ち上げ、整列、セット。これらの動きはすべて、2つの物体が互いにどこにいるか、数センチ単位で、両方が動いている間に知っていることに依存しています。
その知識が欠けている場合、コストは「小さな誤り」としては現れません。それは、同じ箱の上に二度降りてくるスプレッダー、列からバックしなければならないガントリー、送られたベイがすでに占有されているため待つトラックとして現れます。それにシフトを掛けると、1時間あたりの移動数、さらに船舶の回転時間になります。端末はスループットで位置決め誤差を感知し、ミリメートル単位で感じるわけではありません。
4か所の精度が消える
端末が自動化を「動作しているが信頼性がない」と言う場合、その原因はほぼ必ずこれら4つのうちのどれかであり、それぞれ異なる理由で失敗します。
1. グラブ:スプレッダーからコーナーキャスティング
ここでの許容範囲は厳しく、ターゲットは箱全体ではなく4つの小さな鋳造物だからです。トラックで20cmの位置が良い場合、スプレッダーでは20cm間違うことがあります。なぜなら、スプレッダーはロープに吊るされ、それを運ぶ機械とは独立して動くからです。ガントリーの測定はスプレッダーの測定とは異なります。
2. 移動:トラック、IGV、ガントリー
水平移動の誤差は、車両が間違った湾に送られるまでは無害に見えます。積み重ね場では、1区画から外れるだけでも小さな寄り道ではなく、取っ手のやり直しです。ガントリーロングトラベルも同じ状況で、1列あたり半メートルもドリフトする機械がブロックの終わりには間違った列に積み重なってしまう。
3. ブラインドゾーン:ブームの下、煙突の間の場所
埠頭クレーンのブームの下や高いスタックのブロックの中、空の眺めは崩れ落ちます。これは時折のミスではありません。このポジションが最も必要とされるのは、機器の正常な動作状態です。作業場所で「修正なし」と報告する受信機は、無視できる受信機の問題ではありません。
4. 計画:どの箱、どの移動、次にどのトラックが動く
最後の失敗は座標ではありません。位置、方位、機械の識別が使える形でディスパッチシステムに届かなければ、制御室はホワイトボード上で計画を立てています。装置内にとどまる位置は操作上価値がありません。
| 失敗 | オペレーターが見るもの | まず最初に確認すべきこと |
|---|---|---|
| スプレッダーのずれ | 箱が2回持ち上げられ、コーナーキャストがダメージを受けました | アンテナはスプレッダーではなくガントリーを測定します |
| トラベルエラー | 間違った湾、余分な再ハンドルが必要だ | 単一ポイント精度ではなく、行ごとのドリフト |
| ブラインドゾーン | ブームの下で位置が下がる | アンテナが取り付けられている空のビュー |
| 計画の不一致 | 無線でまだ通信中 | プラットフォームに届くプロトコルと更新速度 |
RTKが測定しなければならないコンテナターミナルの基準
それは一つの数字ではありません。スプレッダーを搭載する機械には6つ必要です:3軸の位置、さらにヘディング、ピッチ、ロールです。位置だけで機械の位置がわかります。シャーシがどちらを向いているかは教えてくれませんし、バックでベイに入るトラックや、列に平行に保たなければならないガントリーでは、ヘディングがクリーンな動きと修正の差になります。
だからこそ、デュアルアンテナの方位は端末で車よりも重要になります。既知の基線で隔てられた2つのアンテナは、同じ衛星信号の搬送波位相を比較します。基準線と衛星方向の間の角度が機体の姿勢を示します。精度は基準線に比例します。1mの距離では方位の位置は約0.15°で、基準線が短くなるにつれて精度は低下します。短い基準線は「自由」ではなく、方向が騒がしいと感じたときに最初に確認すべきものです。
我々の端末部分であるA12は次のように指定されています:方位(0.15/R)°、ピッチ(0.25/R)°、ここでRはメートル単位の基準線です。この計算式は単一の見出し数字よりも有用です。なぜなら、設計の制約を隠すのではなく、それを教えてくれるからです。
RTKが止まりIMUが支配する場面
すべての端末自動化プロジェクトは最終的に同じ議論に至ります。衛星が消えたらどうなるかということです。正直な答えは、RTKが止まり、他の何かがそのポジションを引き継ぐ必要があるということです。
IMUは加速度と回転を積分することでこれを実現します。数秒間では優れていますが、数分では誤差が大きくなるため、あまり良くありません。A12では仕様が明確に示されており、信号喪失後3秒間センチメートルレベル、10秒間メートルレベルです。それはブームやスタックを渡る橋であって、ナビゲーションシステムではありません。
よくある誤りは、これらの数字を連続センチ単位の精度を保証するものと読み取ることです。そうではなく、このクラスの慣性系は存在し得ません。彼らが買うのは連続性です。つまり、ディスパッチシステムは隙間ではなく妥当な位置を常に受信し、車両に停止命令が出ず、線路が切れることもありません。
誰も予算を立てないインフラ
RTKは差動技術であり、システムの半分が車両に搭載されていないことを意味します。端末は購入するが参照局は買わない端末が、センチメートルレベルのラベルが付いたメートルレベルの受信機を購入しました。
実際のヤードとの接触に耐えて精度が保たれるかどうかを決めるのは、3つのインフラ上の決定です。
- 基準局がある場所。安定した既知の座標と澄んだ空の眺めが必要です。マストの隣の倉庫屋根に設置するのは、庭のローバーを静かに損なう一般的な近道です。
- 修正がどのように機械に届くか。ターミナルの4Gネットワークを経由するNTRIPが通常のルートで、メッセージ形式はRTCM 3.xです。スタックの背後にあるカバレッジホールは受信機の問題ではなくネットワークの問題であり、断続的なフロートソリューションとして現れます。
- アンテナが見ているもの。水とコンテナスチールはどちらも優れた反射材です。ブロックの端にある屋根取り付けアンテナは、直接信号と遅延反射を受信し、受信機の品質がどれだけ良くてもアンテナに到達する多重経路誤差は除去されません。アンテナの高さや位置も精度の予算の一部です。
これらの部品が端末の運用にどのように組み込まれるかをより広い視点で知りたい場合は、スマートポート運用におけるRTK受信機システムレベルをカバーしています。
この仕事に合う二つの要素
ターミナルから混合車両(埠頭クレーン、ガントリー、IGV、トラック)を装備するよう求められた場合、通常はデュアルアンテナ端末とサーベイグレードアンテナの組み合わせから始めます。紙の上で最も正確な組み合わせだからではなく、これらの機械が実際に提供する取り付け位置に耐えうる組み合わせだからです。
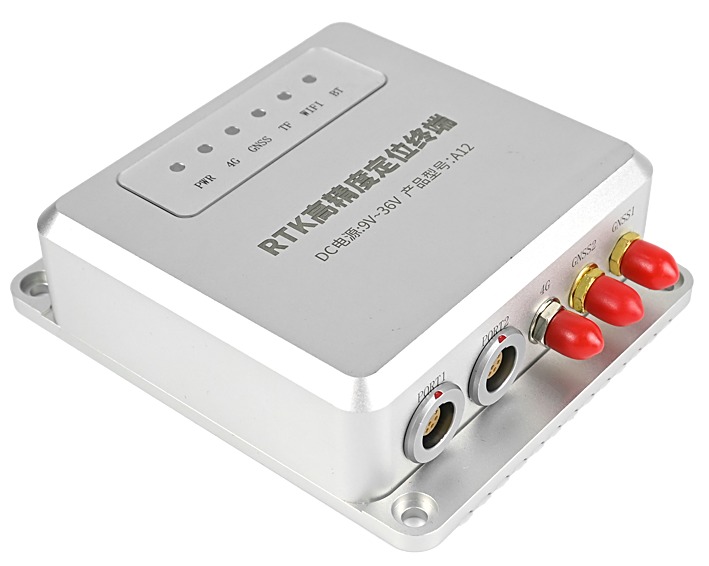
A12 — デュアルアンテナRTK端末
- RTK 2 cm ± 1 ppm;方位(0.15/R)°
- IMU:3 s cmレベル、10s メーターレベル
- DC 9–36 V、≤300 mA、12 V、IP66
- 108×92 × 30.5 mm、270 g、アルミニウム製
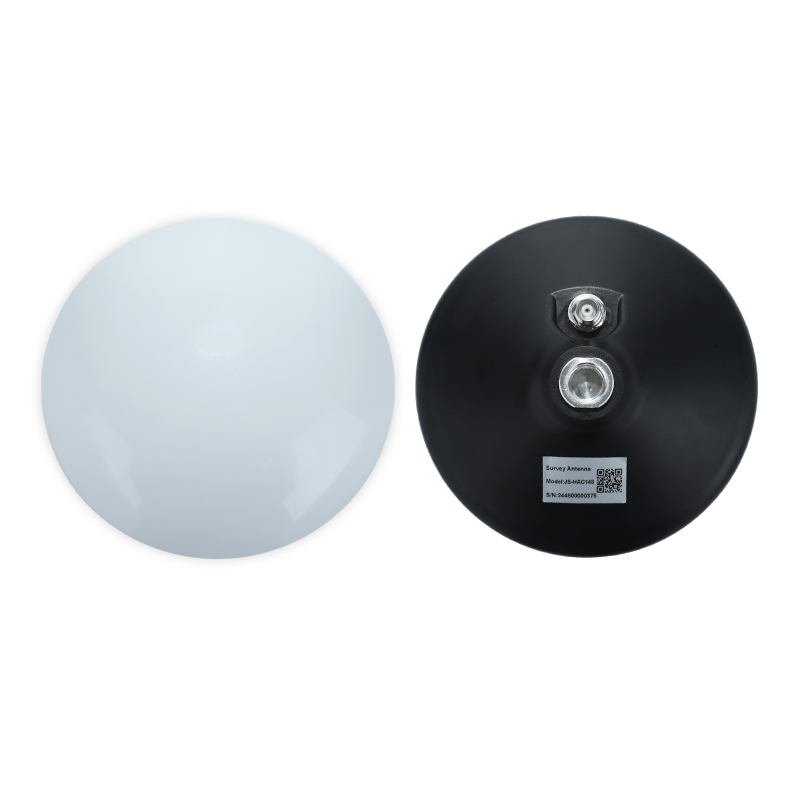
JS-HAC148A — サーベイグレードアンテナ
- 位相中心誤差≤2mm
- ゲイン最大4.5 dBic;LNA 38 ± 3 dB
- Ø148 × 57.7 mm、TNC-K、磁気ベース
- IPX6、−40〜+85°C、≤30 mA
両者は同じ動作ファミリーに属しています。端末は車両の電力を直接受け取り、JT/T 808-2013経由で報告し、アンテナは安定した位相中心を持つ磁気ベースユニットなので、カスタムマウントなしでクレーントロリーやトラックの屋根にも取り付け可能です。他の山脈も見ることができます車両用GNSS端末および車両およびフリートアンテナ.
署名前にそれを証明する方法
端末はデータシートからの位置要求を受け入れるべきではありません。実際に使う機械で3回のテストを行い、1週間で問題が決まります。
- 静的散乱、24時間。マシンを駐車し、1日分位置を記録し、最良ケースではなく分布をプロットしてください。あなたが求めているのはスプレッドと時間相関ドリフトであって、パンフレットの単一の数字ではありません。
- ブラインドゾーンのタイミング。ブームの下に機械を押し込み、ストップウォッチと丸太と一緒に高積みのブロックに突っ込む。解が実際にどれくらいの時間保持できるか、そして出るときにすぐに固定解に戻るかどうかを測定してください。
- ヘディングと既知の基準線の比較。機械を測量されたラインに置き、報告された方位を複数の方向で比較します。ベースラインが縮小するにつれて誤差が大きくなるなら、問題はファームウェアではなくマウントにあります。
買い手が最もよく尋ねる質問
自分たちの基地局が必要ですか?それともCORSサービスを使えますか?
どちらでも、修正が確実に機械に届けば動作します。地元のリファレンスステーションはコントロールを提供でき、サブスクリプションは不要ですが、良いサイトとメンテナンスが必要です。CORSサービスはハードウェアを取り外し、ヤード内のネットワークカバレッジに依存します。そこがまさにカバレッジが最も弱い場所です。
IMUは本当にどのくらいの期間そのポジションを保持できるのでしょうか?
秒単位で、分ではありません。このクラスの機器では、約3秒間センチメートルレベル、約10秒間メートルレベルが期待されます。それを障害物を渡る橋のように扱い、機械がその窓の中で重要な動きを行わなくて済むように工程を設計しましょう。
今持っているアンテナはそのまま使えますか?
使っているバンドを覆い、位相中心が安定している場合に限ります。通信アンテナはGNSSを受信して位置を示しますが、その位相中心は温度や取り付けによって変動します。これがセンチ単位の作業で重要な部分です。
利用規約やディスパッチプラットフォームに接続されますか?
それは正確さではなくインターフェースによります。JT/T 808-2013を発言しRS232またはCANを露出する装置は通常、プラットフォームを交換せずに統合できます。プラットフォームはコンテナターミナルRTKの部品でプロジェクトの出荷を決定します。パイロットの前にプロトコル文書を求めてください。パイロット後ではなく。
ターミナル艦隊を装備する?
機械、取り付け位置、そしてディスパッチシステムがどのようにデータを受信しているか教えてください。RTKがどこに固定され、どこで固定されないか、機械に異なるセンサーが配置される場合もお伝えします。
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


