












はじめに
現代のコンテナターミナルは根本的な変革を遂げています。急速に増加する貨物量、持続的な労働力不足、そして業務効率向上への絶え間ない圧力が、世界中の港湾をインテリジェント自動化へと駆り立てています。このデジタルシフトの中心には、重要な推進力があります。それは高精度のポジショニングです。
今日の先進的な港湾ターミナルでは、船舶から陸上までのクレーンが40トンのコンテナをミリ単位の精度で持ち上げ、自律誘導車が人間の操作者なしでコンテナヤードを移動し、レールマウントのガントリークレーンが自動的な精度でコンテナを5段積み上げます。これらすべては、RTK GNSS受信機センチメートルレベルの位置データをリアルタイムで提供すること。
この記事では、RTKポジショニング技術がスマート港湾運営をどのように変革しているかを探ります。クレーンの自動化や車両誘導からコンテナ追跡、作業者の安全に至るまで。精密ポジショニングが不可欠となる運用上の課題、測定可能なROIを生み出す具体的なアプリケーション、そしてJUMPSTARのRTKソリューションが次世代のインテリジェント港湾インフラをどのようにサポートするかを検証しています。
現代のスマート港湾運営が直面する課題
世界で最も忙しいコンテナターミナルは、現在年間数百万TEUを扱っています。単一の船舶呼び出しでは、陸上クレーン、ヤードクレーン、水平輸送車両を越えた数千回のコンテナ移動が、限られた時間枠内で調整されることがあります。スループット需要が増加する中、従来の運用方法は限界に達しつつあります。
コンテナスループットのエスカレーション
世界のコンテナ貿易は過去20年間で5%を超える複合年率で成長しています。24,000+TEUを積んだメガシップは、現在主要なハブ港で日常的に運航されています。各船舶のターンアラウンドは、数十台の機器を同時に調整することに伴い、手動操作や基本的なGPSでは安定して管理できない複雑さです。
精密クレーンアライメント
船から陸上(STS)クレーンは、40メートルを超える高さから数センチの許容差で、コンテナの角の鋳物の上に正確にスプレッダーを配置しなければなりません。ヤードでは、レールマウントガントリー(RMG)クレーンがコンテナを密なブロックに積み上げ、ミリメートルレベルの位置合わせによってロックが正しく作動するかどうかが決まります。従来のポジショニングはオペレーターの技術と視覚的判断に依存し、変動性が生じ、それが高額な遅延や安全リスクにつながります。
車両の調整とルーティング
混雑するターミナルでは、数十台の内部転送車両、ストラドルキャリア、自動誘導車両(AGV)を同時に運行することがあります。すべての車両に対して正確なリアルタイム位置情報がなければ、混雑が増し、アイドル時間が蓄積され、資産利用率は急激に低下します。従来のGNSSは2〜5メートルの精度を持ち、車両がどの車線を占有しているか、あるいは正確な積載位置に到達しているかを確実に識別できません。
混合交通環境における人員の安全
港湾ターミナルは、重機と作業員が作業区域を共有する危険な作業場所です。数百トンのコンテナ取扱機器は近距離で運用されます。正確な位置取りがなければ、衝突回避システムは動的で活動的な環境で作業者を守るために必要な空間認識を欠いています。
資産の可視性とコンテナ追跡
すべてのコンテナの位置をリアルタイムで把握することは、ターミナル効率化の基本です。手動追跡やRFIDベースのシステムは検問所レベルの視認性のみを提供します。単一の積み重ね位置でコンテナが置かれないと、船舶積み込み、ヤード作業、ゲート取引全体に連鎖的な遅延が生じる可能性があります。
なぜRTK GNSSがスマートポートを変革しているのか
リアルタイムキネマティック(RTK)GNSSは、固定された基準局からの衛星信号と、クレーンや車両、その他の機器に搭載された移動式受信機に送信される補正データを組み合わせることでセンチメートル単位の位置情報を提供します。この技術により、従来のGNSSをメートル単位の精度に制限する電離層誤差、対流圏誤差、軌道誤差を排除します。
RTKの仕組み — 簡略化された視点
港内の正確に測量された固定地点に設置された基地局は、GNSS衛星信号を継続的に監視し、既知の位置と衛星データから計算された位置の差を計算します。この差分補正は、通常は港の無線通信ネットワークを通じてリアルタイムで、クレーン、車両、監視機器のRTK対応ローバー受信機すべてに送信されます。各ローバーは自社の衛星測定に補正を適用し、水平精度1〜2センチ、垂直精度2〜3センチメートルを達成し、最も要求の高いポート自動化作業に十分な精度を達成しています。
RTKがポート用途で異なる点
汎用GNSSとは異なり、RTKはポート自動化において重要ないくつかの機能を可能にします。
連続的でドリフトのない位置取り。RTK補正は1秒ごとに、あるいはそれより速く到達し、デッドレコニングや慣性のみ解に見られる徐々に劣化することなく精度を維持します。これは、たとえ10センチの位置誤差でもコンテナロックのミスや衝突につながる可能性のある用途において不可欠です。
マルチコンステレーション、マルチ周波数受信。現代のRTK受信機は、GPS、BDS、GLONASS、Galileo、QZSSをL1、L2、L5の各帯域で同時に追跡します。金属構造物、コンテナスタック、船舶上部構造物が特徴的な港湾環境では、信号遮断や多重経路反射を引き起こすため、複数周波数にわたる冗長衛星信号は利用可能性と信頼性を劇的に向上させます。
妨害防止および偽装防止機能。ポートはGNSSの信号の完全性にますます関心を持っています。高度なRTK受信機は干渉検出アルゴリズム、多経路抑制、偽装保護を組み込み、過酷な電磁環境下でも位置情報の信頼性を確保しています。
RTK GNSSを展開する自動コンテナターミナルでは、クレーンと車両間の相対位置測定精度が±5cmで、方位偏差が0.3°未満であることが実証されており、スプレッダーが人間の目視確認なしにコンテナに接触する自律的なハンドオフ操作が可能となっています。
主要なスマートポートアプリケーション
RTK GNSS受信機は、コンテナ端末全体で位置情報依存の多様なアプリケーションを可能にします。各アプリケーションには独自の精度、信頼性、統合要件があり、それぞれが定量的な運用上の改善をもたらします。
1. 船舶対陸クレーン(STS)向けRTK位置測定
船舶から陸上へのクレーンは、船舶とターミナル間の主要な積み下ろしインターフェースです。STSクレーンのオペレーター、あるいは近年では自動制御システムが使われるのは、数トンのスプレッダーを目標コンテナの角の鋳物の上に正確に位置させ、降ろし、ツイストロックをロックし、持ち上げなければなりません。これは、船が潮汐、風、バラストの変化で動いている可能性がある状況です。
クレーントロリーとスプレッダーに搭載されたRTK受信機は、センチメートル単位の精度でリアルタイムの3D位置データを提供します。これによりクレーン制御システムは、船舶の積み込み計画に基づく目標コンテナ位置にスプレッダーを自動的に誘導することが可能になります。リフトサイクル全体を通じて正確な位置を保つこと。船舶構造物、隣接するコンテナスタック、待機中のトラックとの衝突を検知・回避すること。ツイストロックを装着する前に、スプレッダーとコンテナの位置合わせを確認してください。
その結果は次の通りです船舶の回転時間短縮、かなり重要だコンテナや船舶の損傷リスクの低減および視界不良時でも確実に運用可能です—雨、霧、夜間—通常なら手動操作が遅くなったり停止したりする時期に。
2. レールマウントガントリークレーン(RMG)用のRTK位置決め
RMGクレーンはヤード内のコンテナスタックをまたぎ、固定レール上で5段以上積み重なったコンテナの列を移動します。彼らの仕事は、内部輸送車両から届けられたコンテナを受け取り、指定された場所に積み上げるか、積み重ねたコンテナを回収して輸送することです。
RTKポジショニングにより、RMGクレーンは完全に自動運転が可能です。クレーンはターミナルオペレーティングシステムで指定された正確なヤード位置に移動し、トロリーはスプレッダーを目標コンテナの上に配置し、ホイストは降ろして作動します。これらはすべてリアルタイムのセンチメートルレベルのGNSS座標と3Dヤードマップで導かれます。
RTK装備のRMGクレーンを展開するターミナルからの報告がありますヤードの取り扱い効率向上が30%を超えましたおよびコンテナ取り扱い事故の大幅な減少.各クレーンにオペレーターキャビンをなくすことで、労働力を削減しつつ、1人のオペレーターが複数の自動クレーンを同時に遠隔で監督できるようになります。
3. 自律型コンテナトラックおよびAGV
水平輸送—埠頭とヤード間でコンテナを移動させること—は主要な運用コストの中心となっています。従来、これは手動で動く内部転送車両の車両群に依存していました。現在、主要なターミナルでは、RTK GNSSを主要な位置センサーとしてターミナル内を移動する自律誘導車両(AGV)や自律コンテナトラックが配備されています。
RTKは自律的な水平輸送を実現するためのいくつかの機能を提供します:車線レベルのナビゲーション多車線のターミナル道路でも車両がどの車線を占めているかを区別するものです。精密ドッキングクレーンの移送ポイントでは、位置の精度が自動引き渡しの成功を直接決定します。リアルタイム艦隊調整これにより、ターミナルOSがルーティングを最適化し、混雑を最小限に抑え、空走行距離を短縮できます。および安定したパフォーマンス天候や照明条件、時間帯に関係なく。
4. コンテナ追跡および資産管理
クレーンや車両の位置決めを超えて、RTK GNSSはリアルタイムのコンテナレベルの可視性を可能にします。コンテナに搭載された位置情報端末やシャーシに統合された端末は、端末のオペレーティングシステムに入力される連続的な位置情報を提供します。これにより、コンテナ管理はチェックポイントベースの追跡(リーダーゲートを通過した時のみコンテナの位置が分かる)から、ターミナル全体の位置監視へと変革されます。
メリットには以下が含まれます:検索時間の短縮大型ターミナルでは何時間もの設備と労力を要する誤置コンテナのため、指令効率の向上最寄りの利用可能なクレーンやトラックを正確なコンテナ位置に誘導することで、在庫精度の向上ジャストインタイムの船舶積み込みをサポートします。およびより優れた警備ジオフェンシングや高価値または危険なコンテナに対する不正移動アラートを通じて。
ポートオペレーター向けRTK GNSSの主な利点
運用効率の向上。自動クレーンのポジショニングは単一ボックスの取り扱いサイクルを短縮し、クレーンの生産性を向上させ、船舶のバース時間を短縮します。自動運転車はアイドリング時間を短縮し、輸送資産の活用を向上させます。
労働者の安全の向上。センチメートル単位の正確な機器の位置把握により、効果的な衝突回避システムに必要な空間的信頼性が得られます。人員追跡端末はジオフェンシングや近接警報を可能にし、混雑した交通区域で労働者を保護します。
労働依存度の減少。1人のオペレーターが複数の自動クレーンを遠隔で監視できます。自動運転車は運転者の要件をなくします。コンテナ追跡の自動化は手作業の在庫チェックを削減します。コスト削減は大きく、繰り返し効果があります。
運営コストの削減。機器の損傷減少、保険料の低減、エネルギー消費の最適化、資産利用率の向上が、測定可能なコスト削減に寄与します。包括的なRTK自動化を導入している港湾では、運用コストが15〜25%程度の削減が報告されています。
より良い機器の活用。リアルタイムの位置情報データにより、端末オペレーティングシステムは最寄りの利用可能な機器を派遣し、空の移動を最小限に抑え、クレーンと車両の作業負荷を均衡させることで、利用率を高め、資本支出の削減につながります。
将来に備えたインフラ。RTK GNSSは、AI搭載のディスパッチ最適化、デジタルツインモデリング、予測保守、完全無人端末運用など、新興技術を支えるポジショニングの基盤を提供します。
おすすめJUMPSTAR RTKソリューション
JUMPSTARは、現代のコンテナターミナルの厳しい運用環境向けに設計された高精度GNSSポジショニングソリューションの包括的なポートフォリオを提供しています。スマートポート用途に特に適した製品は2つあります。
JS-UK39-F:固定インフラ向けRTK GNSS受信モジュール
そのJS-UK39-Fは、固定および半固定測位インフラへの統合を目的としたマルチコンステレーション、多周波数RTK GNSS受信モジュールです。192の捜索チャンネル、60の専用追跡チャンネル、そして-167 dBmの追尾感度を備え、コンテナスタックや金属構造物が信号条件を生み出す港湾環境でも信頼性の高い衛星ロックを維持します。
スマートポート用途において、JS-UK39-FはSTSクレーン、RMGクレーン、港湾インフラへの恒久的な設置に最適です。L1/L2の二重周波数受信により、RTKの水平精度は1cm+1ppmで収束時間は10秒未満で、動的クレーンの位置設定には十分な速度です。モジュールの25Hz更新速度により、トロリーやガントリー走行中の動き追跡がスムーズに行われ、25.0 × 39.4 × 11.6mmのコンパクトなフットプリントにより、既存のクレーン制御システムへの統合が容易になります。
JS-UK39-Fは3.3〜5.5 V直流で動作し、5Vで77 mAのトラッキング電流を消費するため、常時稼働型の用途において省電力性が高いです。-40°Cから+85°Cの運用温度範囲と産業用の干渉防止設計により、沿岸および屋外の港湾環境で年間を通じて信頼性の高い運用が保証されています。標準NMEA 0183、RTCM 3.3、UBXプロトコルのサポートにより、既存の端末OSやクレーンPLCコントローラとの直接的な統合が可能となります。
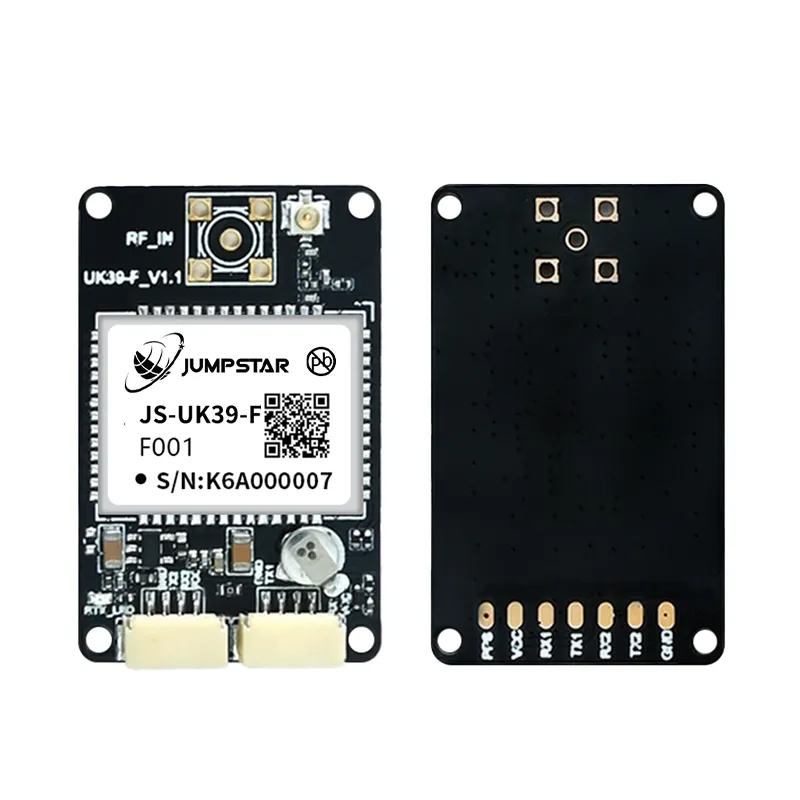
JS-UK39-F:港湾インフラポジショニング用のマルチコンステレーションRTK GNSS受信モジュール
X43H-AH:自動運転車およびクレーン自動化用のプロフェッショナルRTK受信機
そのX43H-AHこれは、最も要求の高い位置測定および方位用途向けに設計された次世代のマルチコンステレーション、多周波数RTK受信機です。789のハードウェアチャネルを備え、GPS、BDS、GLONASS、Galileo、QZSSの各星座をL1、L2、L5バンドで同時に追跡し、ポート自動化が求める信号冗長性と堅牢性を提供します。
X43H-AHがポート用途で際立つのは、その特徴です。二重アンテナの方位能力.RTK位置(0.6 cm + 0.5 ppm水平)に加え、受信機は磁気センサーに依存せずにヘディング、ピッチ、ロール角度を出力します。アンテナの基準線は1メートルで、0.15°の方位精度を提供します。5メートルでは精度が0.03°に向上します。自律型AGV、コンテナトラック、無人ターミナル車両において、この方位データはクレーン移送ポイントでの正確な操舵制御やドッキングに不可欠です。
X43H-AHは高ダイナミックかつ高信頼性の用途向けに設計されています。20Hzのデータ更新速度と10ミリ秒未満の遅延(99.9パーセンタイル)により、応答性の高いコントロールループ性能が保証され、AIM+干渉検出、LOCK+アンチバイブトラッキング、IONO+電離層保護、APME+マルチパス抑制は、ポート環境で一般的な信号劣化に対する多層的な保護を提供します。組み込みのOSNMAアンチスプーフィングは、セキュリティに敏感な港湾運用においてますます重要なポイントとなる位置の完全性を確保しています。
43.8 × 34.0 × 11.5 mmの形状ファクター、重量25g未満、3.5〜12 V幅の電圧入力、-40°Cから+85°Cの動作範囲、UART、USB、CAN、SPI、Ethernetなどの豊富なインターフェースオプションを備えたX43H-AHは、AGVナビゲーションコントローラー、クレーン自動化システム、自動運転車プラットフォームとシームレスに統合できます。
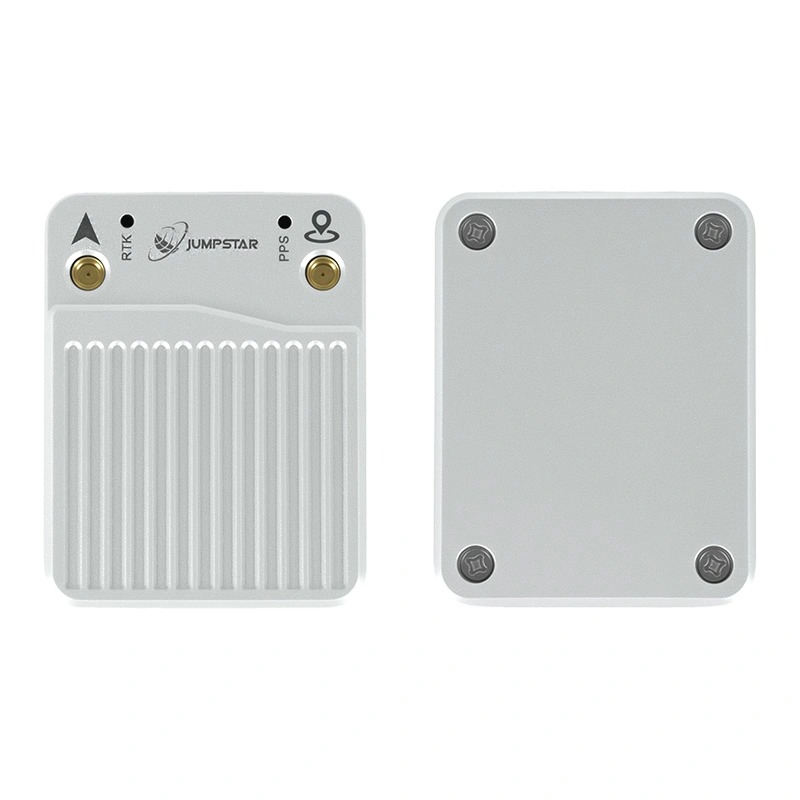
X43H-AH:デュアルアンテナ方向を持つプロフェッショナルRTK受信機で、自律走行港車両およびクレーン自動化用です
スマートポート自動化の今後の動向
港湾自動化の軌跡はますます自律的な運営へと向かっており、ポジショニング技術はこの進化の中心にあり続けるでしょう。いくつかのトレンドが未来を形作っています。
AI搭載の端末オーケストレーション。機械学習アルゴリズムは、数百のRTK装備資産からのリアルタイム位置情報を処理し、装備の割り当て、ルーティング、シーケンスを動的に最適化します。船舶の遅延、機器故障、運用優先順位の変化にリアルタイムで調整します。
デジタルツイン統合。高精度のRTK位置情報データは、ターミナル内のすべてのコンテナ、車両、クレーンを反映するデジタルツインモデルに継続的に入力されます。これにより、シミュレーションベースの計画、予測的な「もしも」分析、そして世界中どこからでもリモート運用管理が可能になります。
マルチセンサー融合。RTK GNSSは、ますますLiDAR、カメラ、慣性測定装置(IMU)、超広帯域(UWB)測距と組み合わせられ、GNSS信号が一時的に遮断されても精度を維持できる冗長な測位システム(クレーンブーム下、コンテナスタック内、船舶上部構造物の下など)を形成していく予定です。
完全無人のターミナル。位置測定の信頼性が99.999%に近づくにつれて、ターミナルは完全な無人運用へと移行し、すべての埠頭およびヤードの機器が自律的に動作し、センチメートル単位のリアルタイム位置情報に基づく中央インテリジェントディスパッチシステムによって制御されます。
結論
高精度ポジショニングは、単なる便利な機能から、現代のコンテナターミナルにとって不可欠なインフラ要件へと進化しました。増加する貨物量、労働力の制約、競争による経済的圧力により、ターミナルはあらゆる機器とヤードの1平方メートルのスペースから最大限の生産性を引き出さなければならず、そのためにRTK GNSSだけが提供できる位置の精度が求められます。
センチメートル単位の精度でスプレッダーを位置づけるSTSクレーンから、コンテナを自動的に積み上げるRMGクレーン、ドライバーなしで航行するAGVフリートまで、RTK GNSS受信機は自動化を可能にし、安全かつ経済的に実現可能な基盤となる位置づけ層を提供します。その利点――スループットの向上、コストの低減、安全性の向上、労働力への依存度の低減――は、この技術を取り入れた端末全体でよく記録されています。
JUMPSTARのRTK位置測定ソリューション、特にJS-UK39-F固定インフラ用の受信モジュールおよびX43H-AH自動運転車およびクレーン自動化のためのプロフェッショナル受信機は、24時間365日の港湾運営に必要な正確性、信頼性、環境への強靭性を提供します。業界が完全自律型端末へと進む中、堅牢な高精度ポジショニング技術はデジタルプランと物理的な実行をつなぐ技術であり続けるでしょう。
よくある質問
Q: なぜスマートポートは標準GPSではなくRTK GNSSを必要とするのですか?
標準GPSは2〜5メートルの精度を提供し、基本的な車両追跡には十分ですが、自動クレーンの位置決め(センチメートル単位の精度が必要)、車線レベルのAGVナビゲーション、衝突回避など、正確な空間認識が必要な用途には不十分です。RTK GNSSは固定基地局からのリアルタイム補正データを適用することで1〜2cmの水平精度を実現し、現代のスマートポートが依存する精密な自動化を可能にします。
Q: RTKは港湾環境でどの程度の位置決め精度を達成できますか?
現代の多周波数RTK受信機は、ポート環境において水平精度1〜2cm、垂直精度2〜3cmを一貫して達成しています。高度な多重経路抑制とマルチコンステレーション追跡により、この精度は金属構造物やコンテナスタックの近くでも維持されます。デュアルアンテナ機能を備えたハイエンド受信機、例えばJUMPSTAR X43H-AHは、水平精度で0.6 cm + 0.5 ppmを実現しています。
Q: RTKはクレーンの自動化をどのように改善していますか?
RTKはSTSおよびRMGクレーンの両方に対して連続的かつドリフトのない位置特定を提供します。クレーン制御システムはこの位置データを用いて、トロリーとスプレッダーを目標コンテナの位置に自動誘導し、接続前に位置を確認し、船舶構造物や隣接するコンテナとの衝突を回避します。これによりサイクルタイムが短縮され、位置決めの誤りが排除され、遠隔の1対多クレーン監視が可能になります。
Q: RTKは自動運転コンテナトラックやAGVに適していますか?
はい。RTK GNSSは、コンテナターミナル内のほとんどの自律水平輸送システムの主要な位置センサーです。多車線ターミナル道路に必要な車線レベルのナビゲーション精度、クレーンの移送ポイントで求められる正確なドッキング精度、そして艦隊全体の配車最適化を可能にするリアルタイム位置データを提供します。
Q: RTK受信機は、困難なポート環境でどのように精度を保っていますか?
高度なRTK受信機は複数の戦略を採用しています。マルチコンステレーションおよびマルチ周波数トラッキングは信号冗長性を提供します。高度なマルチパス抑制アルゴリズムは金属構造からの反射信号を拒否します。干渉検出と軽減は電磁干渉から保護します。また、IMUとのセンサー融合により、クレーンブーム下やコンテナスタック内の一時的なGNSS障害を埋めることができます。
Q: RTKポジショニングは港の安全性をどのように向上させますか?
センチメートル単位の正確な機器位置測定により、機器間および機器間および人員間の事故を確実に予測・防止できる効果的な衝突回避システムが可能となります。RTK対応の人員追跡端末は、安全区域が突破された際に作業員や機器オペレーターに警告するジオフェンシング機能を提供します。自動運転はまた、クレーン作業区域や混雑した車両レーンなどの危険区域から人員を移動させます。
Q: ポート用途向けのGNSS受信モジュールと完全なRTK受信機の違いは何ですか?
JS-UK39-FのようなGNSS受信モジュールは既存機器への統合を目的に設計されており、ホストシステムのコントローラーが処理する生の位置情報を提供します。レシーバーがクレーンの制御システムに組み込まれている固定されたインフラ、例えばクレーンの位置決めに理想的です。X43H-AHのような完全なRTK受信機は、デュアルアンテナヘディング、内蔵の妨害防止、データログ、複数の通信インターフェースなど追加機能を備え、位置と方向の両方のデータを必要とする自動運転車や複雑な自動化システムにより適しています。
Q: 私のポートアプリケーションに適したJUMPSTAR RTKソリューションは何ですか?
固定インフラの位置取り(クレーントロリーおよびスプレッダーの位置、RMGガントリー追跡、港の基準局)において、JS-UK39-Fは精度、信頼性、統合の簡便さの優れたバランスを提供します。自動運転車、AGV、方位データを必要とする用途では、デュアルアンテナの方位、789チャネル処理、多層アンチジャミングを備えたX43H-AHが推奨されます。JUMPSTARのエンジニアリングチームは、端末の運用要件に基づいたアプリケーション固有の指導を提供できます。
JUMPSTAR RTKポジショニングソリューションがスマート港湾自動化の取り組みをどのようにサポートできるかを探ってみましょう。プロジェクトごとのご提案や技術相談については、当社のエンジニアリングチームまでご連絡ください。
JUMPSTAR Engineersへの連絡.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


