












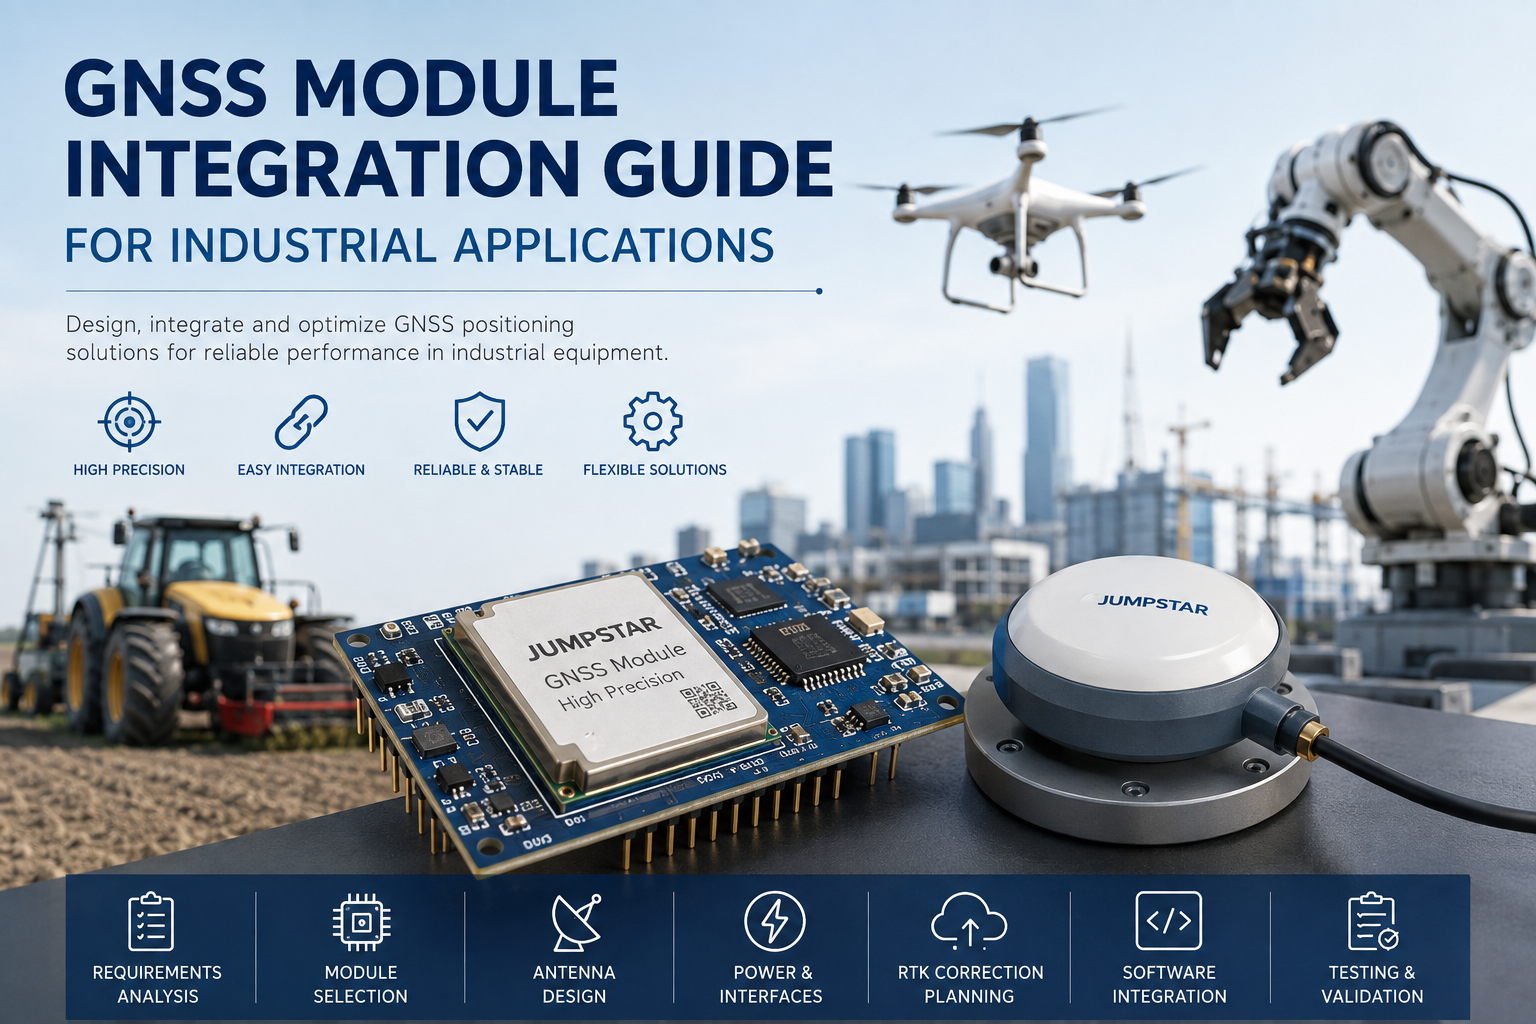
UAV、自律ロボット、農業機械、測量機器、産業用車両、移動プラットフォームなどが、GNSSのポジショニングをコアサブシステムとしてますます依存しています。OEMにとってGNSSモジュールの統合は、単にアンテナを接続して座標を読み取るだけではありません。装置が現場で実際に達成する性能は、アンテナ、RFレイアウト、電源、インターフェース、補正データ、ソフトウェア、設置環境によって決まります。GNSSモジュール統合それ自体が一つのデザイン分野であり、早期に正しく仕上げることは大量生産後に修正するよりもはるかに安価です。
なぜ産業用機器においてGNSSモジュール統合が重要なのか
産業用機器は、いくつかの異なる方法でGNSSを利用しています。位置づくりデバイスのリアルタイム位置を報告するために、航行ルート計画および自動案内を支援するために、自動化自動運転車、ロボット、農業機械に位置情報を入力すること、地図作成とデータ収集測量や検査、そして一部のシステムではタイミングと同期GNSSクロックから。すべての産業用機器がセンチメートルレベルのRTKを必要とするわけではありません。要件は、基本的なトラッキングのための標準的なGNSS、サブメーターの位置測定、精度が作業品質に直接影響する用途向けの高精度RTKまで多岐にわたります。
ステップ1 — 申請要件を定義する
モジュールではなく要件から始めましょう。ハードウェアを評価する前に、必要な位置測定精度、静的または動的動作、屋内外環境、更新率、レイテンシー、サイズ制限、電力予算、必要なインターフェース、アンテナ構成、補正データ要件、動作温度範囲を必ず記録してください。
プラットフォームによってこれらの要素の重み付けは異なります。AUAV通常、サイズ、重量、消費電力、更新率、レイテンシ、RTKの見方を優先します。農業機械RTKの精度、再現性、安定した衛星追跡、長時間運用を重視しています。測量機器RTK性能、多周波数・多星座対応、信頼性の高い補正データが求められます。自律型ロボット特に位置の連続性、更新率、航位、センサーの統合に関心があります。
ステップ2 — 適切なGNSSモジュールを選ぶ
選択は、アプリケーションが実際に必要とする精度グレードから始まります:標準位置、サブメートル位置、またはセンチメートルレベルのRTKです。コンステレーション対応(製品によってはGPS、BDS、GLONASS、Galileo、QZSS、NavIC、SBAS)は、特定の地域で可視衛星の数を決定するため、各モジュールが公式仕様に照らして対応しているものを確認しましょう。周波数サポートは高精度作業において重要です。多周波数受信(例えばL1/L2やL1/L5)は、受信機が電離層誤差を推定・打ち消すことでRTKの初期化を加速し、堅牢性を向上させます。最後に、更新率とレイテンシを確認してください。UAV、ロボット、自動運転車などの動的プラットフォームは、低レイテンシの位置出力に特に敏感です。
ステップ3 — GNSSアンテナの選択と統合
GNSSモジュールとそのアンテナは独立して設計できません。モジュールとアンテナ間の周波数互換性が最初のチェックで、その後アンテナ利得、LNA性能、ケーブル損失、コネクタの選択、配置、グラウンドプレーン、RF干渉が続きます。アンテナは、大きな金属の障害物や高周波送信機、モーターや高出力電子機器から離れた空が見える位置に設置し、ケーブルの配線も慎重に行うべきです。許容される物理的距離は設計によって異なるため、固定されたルールを前提にせず、実際の機械的アセンブリ上で配置を検証してください。
高精度製品においては、アンテナの品質はあまり良いものではありません。利得パターン、位相中心の安定性、多重経路の除去はモジュールが処理する測定に直接影響します。ベンチで良好な性能を発揮する受信機は、不適切なアンテナと組み合わせると現場で性能が劣ることがあります。JUMPSTARはGNSSアンテナレンジカバーパッチ、ヘリカル、チョークリング設計を組み合わせ、異なる統合要件に対応します。
ステップ4 — 電力とインターフェース設計の検討
電力とインターフェースは産業統合の中で最も過小評価されている部分です。電力面では、入力電圧範囲、消費電力、供給安定性、電気ノイズを確認してください。モジュール近くのスイッチングレギュレーターやモーターはGNSS性能を低下させる可能性があります。インターフェース面では、UART、USB、イーサネット、I2C、CANなどが産業用設計で使われますが、利用可能なインターフェースはモジュールごとに異なるため、ホスト設計をロックする前に製品ドキュメントと照らし合わせて確認してください。
ステップ5 — RTK補正データの計画
アプリケーションにRTKが必要な場合は、ハードウェアが完成する前に補正ソースを計画してください。オプションには、プライベート基地局、ネットワーク補正(CORSスタイルのサービス)、無線、セルラー、インターネットを通じてRTCM補正データが提供されます。最終的なRTK性能は、GNSSモジュール、補正データ、適切なアンテナ、適切なシステム統合によって共同で決定されます。強力なRTKモジュールでは、信頼性の低い補正配信やRFチェーンの統合不足を補うことはできません。ジャンプスターの高精度RTKモジュール標準的な補正ワークフローと組み合わせるよう設計されています。
ステップ6 — 複雑な運用環境の検討
産業機器は信号が困難な場所で動作します。都市部、建物の近く、農地、工業現場、電気機器の近く、高振動のプラットフォームなどです。三つの効果が支配的です。マルチパス— 建物、車両、金属構造物は、アンテナに到達する前にGNSS信号を反射します。RF干渉— デバイス自体の電子機器や周囲の無線機器がGNSS受信を妨害する可能性があります。振動と運動— UAV、ロボット、農業機械は動的な動きと機械的振動を組み合わせています。緩和策には、多周波数・多星座トラッキング、干渉および多経路軽減、デュアルアンテナ位置設定、IMUとのセンサー融合が含まれます。
ステップ7 — ホストシステムにGNSSを統合する
GNSSモジュールは単独で動作することはほとんどありません。製品に応じて、フライトコントローラー、ビークルコントローラー、産業用コンピュータ、MCU、PLC、ナビゲーションソフトウェア、またはIMUとデータを交換します。典型的な流れはシンプルです:
高ダイナミックプラットフォームでは、GNSSとIMUを融合させることで、短時間の信号中断でも位置出力を維持し、装置が静止している間に進行方向を提供できます。しかし、GNSSだけでナビゲーションタスクを完遂するわけではなく、位置入力を提供し、ホストシステムがその入力を誘導、制御、データログに変換します。
量産前のテストと検証
モジュールだけでなく、デバイス全体を検証してください。既知の基準と比較して位置の精度をテストし、RTKの初期化速度と固定の安定性を確認し、異なる環境での信号の利用可能性を測定します。実際のプラットフォーム(UAV、車両、ロボット、農業機械)上で動的テストを行いましょう。動きによってアンテナ性能や多重経路が変化します。RF環境をテストし、デバイス自身の電子回路がGNSS受信を低下させていないか確認し、動作範囲全体で温度と信頼性を確認しましょう。実験室での性能と実際のシステム性能は常に同一ではないため、量産前の全機械テストは譲れません。
よくあるGNSS統合の誤り
OEM GNSSプロジェクトで最も頻繁に発生するエラーは、認識可能なパターンに従います。
- 精度のみでモジュールを選ぶ— インターフェース、電力、環境、アンテナ互換性を無視し、「センチメートルレベル」に注目しています。
- アンテナ設計を無視する— 良い受信機と選ばれていない、あるいは配置が悪いアンテナの組み合わせは、現場での性能を期待できません。
- RF配線の不備— デジタル回路、パワーステージ、通信無線がGNSS受信に干渉します。
- 補正データ計画の不十分信頼できる補正源のないRTKシステムは、定格精度を決して提供できません。
- 屋外条件下のみの試験— 試験計画に含まれていなかった都市、金属、工業環境での性能低下。
JUMPSTAR GNSSソリューション OEM統合
JUMPSTARはGNSS測位システムの完全な構成要素を提供します:GNSSモジュール、RTKモジュール、GNSS純正ボード、受信機、アンテナ、ポジショニング端末およびOEM/ODMソリューション。精度、サイズ、消費電力、インターフェース、アンテナ、用途によって統合ニーズが異なるため、JUMPSTARは一律のモジュールを強制するのではなく、デバイスに合わせて提供内容を調整しています。この範囲を示す例を3つ示します。
JS-AD56UB8 — 標準GNSS統合
高感度(-167 dBm)、10 Hzの更新速度、サブメートル精度を持つコンパクトなマルチGNSSモジュールです。その小型のスペースと低複雑さにより、UAV、携帯型デバイス、物流、自動車追跡など、標準的な位置情報で十分な場合に最適な選択肢となります。参照JS-AD56UB8詳細な仕様については。
JS-M6D — 多周波数RTK統合
マルチコンステレーション、多周波数RTKモジュールで、センチメートル級の精度と96の探索チャンネルを持ち、GPS、BDS、GLONASS、Galileoをサポートします。RTK補正データが利用可能で、二重周波数トラッキングが初期化を加速する精密農業、測量、機械制御に適しています。参照JS-M6D詳細な仕様については。
JS-BCK43H-3 — 複雑環境向けRTK+IMU
内蔵IMU、0.2°方位精度、60dBの妨害防止能力を備えたデュアルアンテナRTKモジュールです。統合慣性センサーは短時間のGNSS障害でも位置出力を維持し、干渉源の近くで動作するドローン、ロボット、自律型プラットフォームに適しています。参照JS-BCK43H-3詳細な仕様については。
結論
GNSSモジュールの統合を成功させるには、単に高精度のモジュールを選ぶこと以上の意味があります。モジュール、アンテナ、RF設計、電力、インターフェース、補正データ、ソフトウェアおよびシステムテストを含むシステム全体が、完成したデバイスが現場で何を提供するかを決定します。まず要件を定義し、モジュールを用途に適合させ、アンテナやRFレイアウトを設計の一部として扱い、量産前に実際のプラットフォームで検証します。JUMPSTARは、産業用およびインテリジェント機器を開発するメーカー向けに、GNSSモジュール、RTKソリューション、OEMボード、受信機、アンテナ、カスタマイズされた位置情報ソリューションを提供しています。GNSS統合の要件についてJUMPSTARにご連絡ください。
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


