












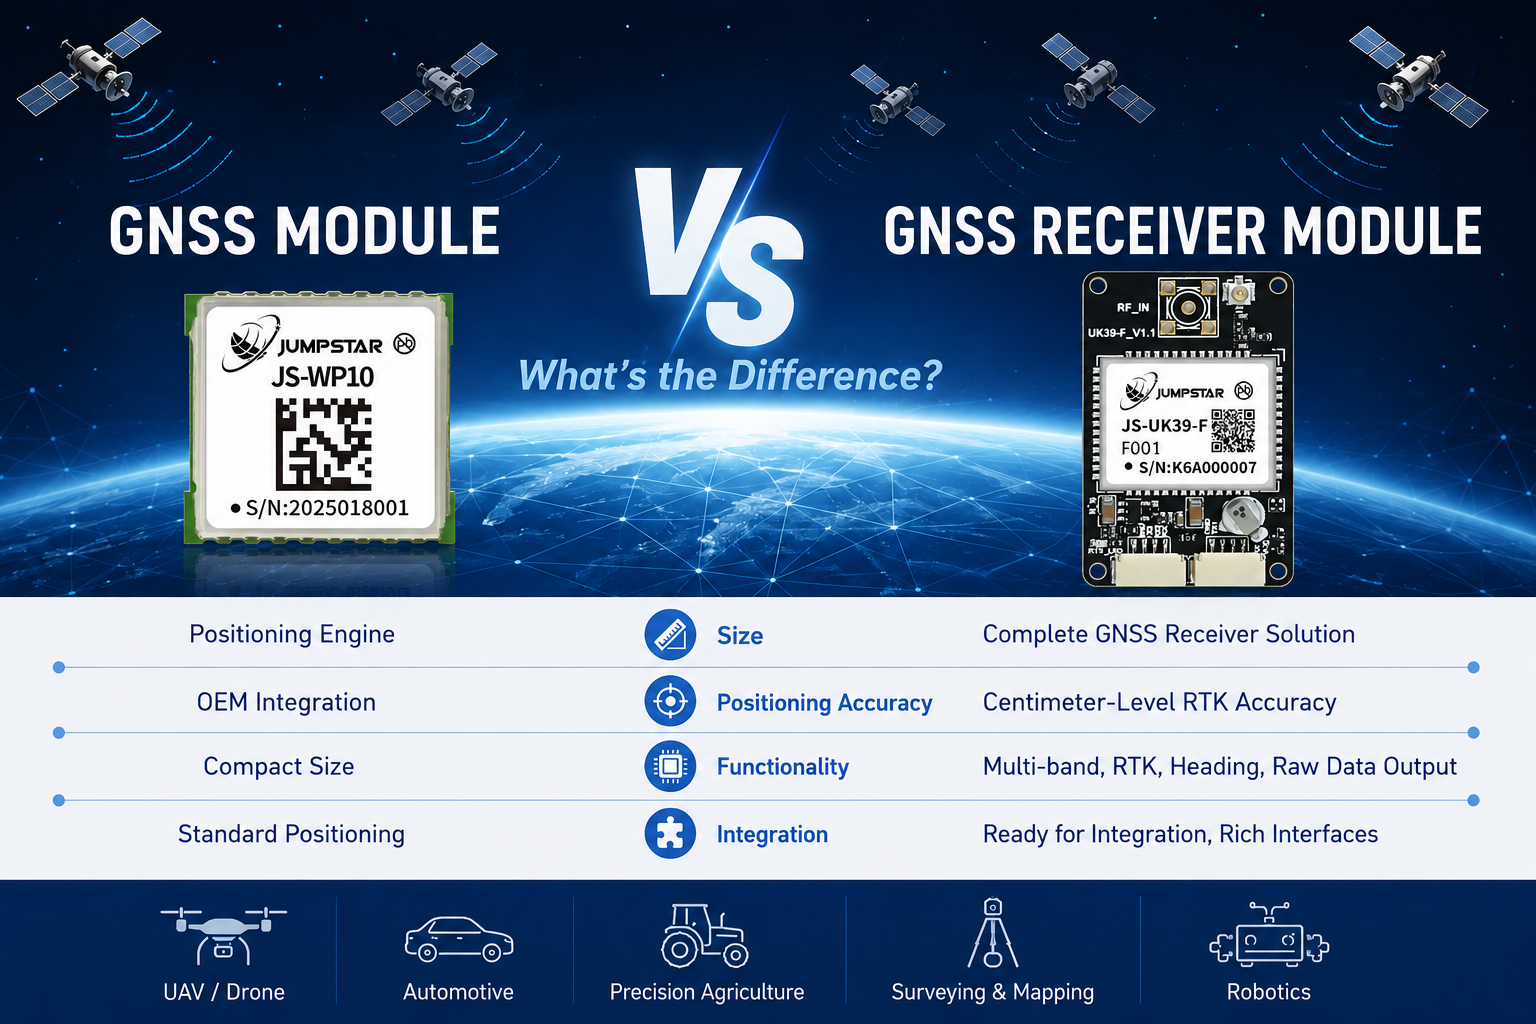
OEMエンジニアやシステムインテグレーターが自社製品のGNSS位置情報ハードウェアを評価する際、最初に直面する疑問の一つは次の通りです:GNSSモジュールを使うべきか、それともGNSS受信モジュールが必要か?これらの用語は似た響きで、多くのサプライヤーが同義語として使いますが、両者はハードウェア統合、信号処理能力、位置決め性能の根本的に異なるレベルを表しています。
誤った解決策を選ぶと、単純な追跡装置に不要なRTKハードウェアを過剰に設計したり、さらに悪いことに、アプリケーションが求める精度を発揮できない基本的なGNSSモジュールを中心に精密な自律システムを設計してしまうことになります。この決定は材料表だけでなく、他にも影響を及ぼします。ハードウェア設計、ファームウェアの取り組み、電力予算、製品コスト、そして最終的には市場投入までの時間を形作ります。
本記事では、実際の積分経験をもとに、GNSSモジュールからGNSS受信モジュール、RTK GNSS受信モジュール必要となり、どのレベルのポジショニングハードウェアがあなたの用途に合うかを決める方法が重要になります。具体的な積の例を用いますジャンプスター GNSS各コンセプトを実際のハードウェアに根ざすためですが、最終的にどのサプライヤーを選んでも決定フレームワークは適用されます。
GNSSモジュールとは何ですか?
AGNSSモジュールはOEM製品に直接埋め込むために設計されたコンパクトで統合型の位置決め部品です。小型PCB上に搭載された自己完結型の衛星ナビゲーションエンジンのようなものと考えてください。GNSSチップセット、RFフロントエンド、必要なパッシブ部品が一枚基板に搭載されており、ホストシステムのメインPCBにはんだ付けするか標準インターフェース経由で接続可能です。
GNSSモジュールの主な特徴
- コンパクトフォームファクター— 通常15mm×15mm未満のサイズで、基板面積を最小限に抑え、スペースの制約のある設計にも容易に適合します。
- 低消費電力— バッテリー駆動に最適化されており、連続トラッキング時の典型的な電流消費は数十ミリアンペアに及びます。
- シングルバンドでの受信— ほとんどの組み込みGNSSモジュールはL1バンドで動作し、開けた空条件下で2〜3メートルの位置特定精度を提供します。
- OEM統合準備完了— UART、I²C、SPIなどの標準的な通信インターフェースにより、ホストマイコンへの直接的な接続が可能です。
- 全星座サポート— 最新のモジュールはGPS、GLONASS、北斗、ガリレオを同時に追跡し、フィックスの信頼性と初回フィスまでの時間を向上させます。
GNSSモジュールには、RF入力パッドまたはU.FLコネクタを介して接続された外部アンテナが必要です。ホストシステムは電源管理、データ解析(NMEAまたはバイナリプロトコル)、および位置データのアプリケーションレベルの処理を担当します。モジュール自体は内部で衛星の取得、追跡、位置計算を担当します。
例:JUMPSTAR JS-WP10組み込みGNSSモジュール
JS-WP10は、典型的な組み込みGNSSモジュールが実際にどのようなものかを示しています。サイズはわずか10.5 × 9.7 mmで、5 Hzの更新速度で標準精度の位置測定を行い、210の取得・追尾チャネルを備えています。L1バンドの4つの主要星座すべてで同時受信をサポートし、約2.0メートルの自律位置測定精度を実現しています。
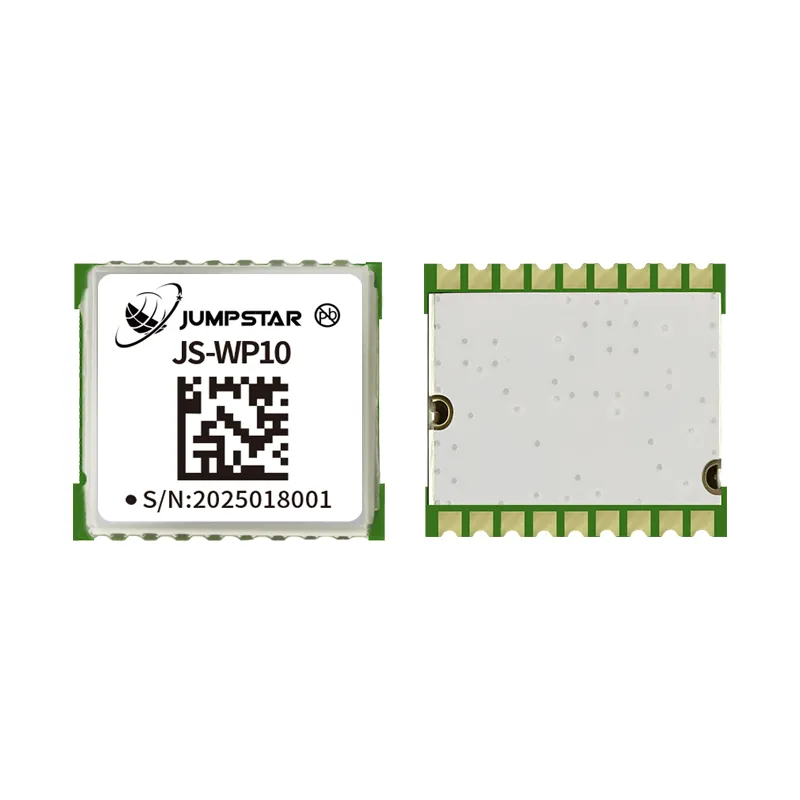
JS-WP10組み込みGNSSモジュール
標準精度のL1 GNSSモジュールで、210チャンネル、5Hzの更新速度、全星座同時受信を可能。ドローン、IoTデバイス、家電製品への直接OEM統合を目的としたコンパクトな10.5 × 9.7mmのコンパクトなフォームファクターです。
製品詳細を見る→JS-WP10を統合するエンジニアは、アンテナ、安定した3.3V電源、そしてホストMCUへのUART接続を提供するだけで十分です。NMEAの文は設定されたボーレートで到達し、ホストファームウェアは緯度、経度、高度、速度を解析します。統合の取り組みは週ではなく日単位で測定されます。このシンプルさから、高精度補正処理の複雑さを伴わずに信頼性の高い位置決めが必要なアプリケーションにおいて、組み込みGNSSモジュールがデフォルトの選択肢となっています。
GNSS受信モジュールとは何ですか?
AGNSS受信モジュール— 特にRTK GNSS受信モジュール— はハードウェア統合、信号処理能力、位置特定精度の大幅な向上を示しています。基本的なGNSSモジュールは2〜3メートルの範囲で自律的な位置特定を提供しますが、RTKのGNSS受信モジュールはキャリア位相測定にリアルタイムの運動学的補正を適用することでセンチメートルレベルの精度を実現します。
RTKのGNSS受信モジュールの違いは何ですか?
RTK GNSS受信モジュールは標準的なGNSSモジュールの基盤の上に構築されていますが、高精度な位置測定を可能にするいくつかの重要な機能を追加しています。
- 多周波数受信— これらのモジュールはL1だけでなく、L1/L2(時にはL5)信号を同時に追跡します。デュアル周波数動作により、GNSS位置誤差の最大の原因である電離層遅延を計算・補正できます。
- 搬送波位相追跡— 擬似距離測定(符号位相)を超えて、RTKモジュールはGNSS信号の搬送波位相を追跡します。これにより、センチメートル単位の位置測定に不可欠な、はるかに正確な距離測定が可能になります。
- RTCM補正処理— モジュールは基地局またはNTRIPネットワークからのRTCM形式補正データを受け入れ、搬送波位相測定における整数の曖昧さを解決するためにリアルタイムの差分補正を適用します。
- ベース/ローバーのデュアルモード動作多くのRTK受信モジュールは、ベースステーション(補正を送信)またはローバー(補正を受信・適用)として構成でき、展開の柔軟性を提供します。
- チャンネル数の増加— 専用の探索・追跡チャネルが、多周波数・多星座信号処理による追加の計算負荷を処理します。
例:JUMPSTAR JS-UK39-F RTK GNSS 受信モジュール
JS-UK39-Fは、量産グレードのRTKGNSS受信モジュールが提供する性能を示しています。GPS、GLONASS、北斗、ガリレオの各星座でL1およびL2周波数で運用されており、192の探索チャンネルと60の専用追跡チャンネルを備えています。RTKの位置測定精度は水平方向で1 cm + 1 ppmに達し、更新速度は最大25 Hzに達します。感度は追尾時に-167 dBmまで拡張され、標準モジュールがロックを失うような過酷な環境でも信頼性の高い性能を実現します。

JS-UK39-F RTK GNSS 受信モジュール
センチメートルレベルのRTK測位モジュールで、L1/L2デュアル周波数対応、192探索+60チャンネルの追跡、-167 dBmの追尾感度、25Hzの更新速度、ベース/ローバーのデュアルモード動作を備えています。UAVナビゲーション、精密農業、測量、自律システム向けに設計されています。
製品詳細を見る→JS-UK39-Fの統合には、基本モジュール以上の設計作業が必要です。エンジニアは修正データストリーム(通常は4GやUHF無線などの別の通信リンク経由で到着)、RTCM解析とモジュールへの転送を実装し、ベースまたはローバー運用のためのモジュール構成を管理しなければなりません。この複雑さの報酬として、位置測定精度は2桁も向上し、メートルではなくセンチメートルです。位置精度が製品の価値を直接決定する用途、例えば自律機械誘導、測量グレードの測定、精密UAVの飛行経路においては、このトレードオフは単に正当化されるだけでなく、それは不可欠なことです。
GNSSモジュールとGNSS受信モジュール:主な違い
以下の表は、標準的なGNSSモジュールとRTK GNSS受信モジュールの重要な工学的違いをまとめたものです。新しい設計のハードウェアを評価する際の簡単な参考資料として活用してください。
| パラメータ | GNSSモジュール | RTK GNSS受信モジュール |
|---|---|---|
| ハードウェア統合 | チップセット+RFフロントエンドはシングルボードに搭載されています。ホストMCUはアプリケーションロジックを処理します | マルチバンドRF、RTK処理、補正データ処理を備えたフルGNSSエンジン |
| 位置測定精度 | 2〜3メートル(自律) | 1 cm + 1 ppm(RTK固定) |
| 周波数サポート | L1のみ(シングルバンド) | L1/L2のデュアル周波数;一部はL5をサポートしています |
| RTK機能 | 利用できません | はい— RTCM補正入力、搬送波位相トラッキング、曖昧性解決 |
| 補正データ | 必要ありません | RTK動作に必要な基地局からのRTCMまたはNTRIPキャスター |
| チャンネル数 | ~200の検索+追跡を合わせて | 192+の検索チャンネルと60+の専用トラッキングチャンネル |
| 感度 | 通常、-165〜-162 dBmのトラッキング | -167 dBmのトラッキング感度;弱信号環境でのより良い信号取得 |
| Update Rate | 典型的な1〜10 Hz | 最大25 Hzまで;高動的アプリケーションをサポートしています |
| ベース/ローバーモード | サポートされていません | はい— ベースステーションまたはローバーとして設定可能 |
| 開発の複雑さ | 低め— アンテナ+電力+UART;NMEA出力、使用準備完了 | 中〜高— 修正データ処理、RTCMプロトコル、構成管理が必要 |
| 消費電力 | 通常30〜80 mW | 通常200〜500 mW(追加処理およびデュアルRFチェーン) |
| 典型的な用途 | 資産追跡、IoTセンサー、消費者向けドローン、ウェアラブルデバイス | 測量機器、自動運転車、精密農業、UAVナビゲーション、ロボティクス |
| 費用 | 低 — 最小限のBOMコストと統合作業 | Higher — 追加のハードウェア、ファームウェア、パフォーマンスを反映しています |
主なポイント
もしあなたの用途が1メートル以上の精度を必要とするなら、ほぼ間違いなくRTKのGNSS受信モジュールを検討しています。標準的なGNSSモジュールでは、アンテナの品質やファームウェアの最適化に関わらず、物理的にこのレベルの精度を達成することはできません。
GNSSモジュールとRTKのGNSS受信モジュール:ハードウェアアーキテクチャの違い
これら二つのソリューションのアーキテクチャの違いを理解することで、エンジニアはシステム設計をより効果的に計画できます。統合要件はハードウェアとファームウェアの両方で大きく異なります。
標準GNSSモジュールアーキテクチャ
標準的なGNSSモジュールは、シンプルな信号チェーンを実装しています:
- アンテナ入力— U.FLまたははんだパッドを介して接続された受動または能動アンテナ。
- SAWフィルター+LNA— GNSS L1信号のバンドパスフィルタリングおよび低ノイズ増幅。
- RFフロントエンド+ベースバンドプロセッサ— 信号ダウンコンバージョン、取得、トラッキング。
- 位置計算— オンボードファームウェアは擬似距離測定からPVT(位置、速度、時間)を計算します。
- シリアル出力— NMEAの文またはベンダー固有のバイナリプロトコルがUART/I²C/SPI経由でホストMCUに出力される。
ホストシステムの視点から見ると、GNSSモジュールは本質的に周辺機器です。ホストMCUはシリアルストリームを読み取り、必要なフィールドを抽出し、そのデータをアプリケーションに入力します。補正データを管理せず、基地局の設定も、曖昧さ解決の監視もありません。システムアーキテクチャは単純に以下の通りです:
GNSSアンテナ→GNSSモジュール→ホストMCU→アプリケーション
RTK GNSS受信モジュールアーキテクチャ
RTK GNSS受信モジュールは、より高度なシステムアーキテクチャを必要とします。標準的なGNSS信号チェーンに加え、いくつかの重要な処理層を追加します。
- マルチバンドRFフロントエンド— L1およびL2(および対応可能なL5)用の独立したRFチェーンを持ち、それぞれ専用のフィルタリングと増幅を備えています。
- 並列信号処理— ベースバンドプロセッサは、すべてのアクティブ周波数帯およびコンステレーションでコード位相および搬送波位相を同時に処理します。
- RTKエンジン— これが最大の差別化ポイントです。RTKエンジンは搬送波位相測定に補正データを適用し、整数の曖昧さを解決して固定RTK解を生成します。
- 補正データインターフェース— モジュールは外部ソース(基地局、NTRIPキャスター、または無線リンク)からRTCM補正データを受信する必要があります。通常、これは別の通信チャネルを通じて行われます。
- 高速出力— 動的応用をサポートするために、10–25HzのRTK補正位置、速度、姿勢データ出力。
RTKソリューションのシステムアーキテクチャでは、外部補正データパスが追加されます:
GNSSアンテナ→RTK受信モジュール→ホストMCU→応用
↑ 訂正データ(RTCM経由4G/UHF/NTRIP)
この追加の複雑さは、設計チームにとって実務的な影響を与えます。ハードウェアエンジニアはBOMに修正データモデム(4GモジュールまたはUHF無線機)を追加しなければなりません。ファームウェアエンジニアはRTCMメッセージ解析と転送を実装し、NTRIPクライアント接続を処理し、受信機の動作モード(ベースとローバー)および設定を管理しなければなりません。検証チームは、RTKフィックスの取得時間、再取得性能、精度を様々な基準距離や環境条件下でテストしなければなりません。
GNSSモジュールはいつ選べばよいのか?
アプリケーションの要件が以下の範囲に該当する場合、標準的なGNSSモジュールが最適な選択です。
位置測定精度は2〜3メートルで十分です
製品が車両の所在地、センサーノードが設置されているフィールド、またはパッケージのおおよその位置を知る必要がある場合、標準的なGNSSモジュールで十分な精度を提供します。フリートテレマティクス、資産トラッカー、IoT環境センサーなどのアプリケーションは、この精度範囲内で十分に動作します。
バッテリー寿命が最優先事項です
組み込みGNSSモジュールはRTK受信モジュールよりもはるかに少ない電力を消費し、通常は電流の5分の1から10分の1程度です。充電間隔で数ヶ月または数年動作しなければならないバッテリー駆動デバイスでは、標準モジュールの省電力が決定的です。例えばJS-WP10は、低消費電力のトラッキングモードに入り、バッテリー寿命を大幅に延ばしつつ定期的な位置更新も維持できます。
PCBのスペースとBOMコストは厳しく制約されています
12mm×12mm未満のフットプリントを持つ標準的なGNSSモジュールは、最もスペース制約のある設計にも統合されます。外部部品数が最小限で、通常はアンテナ、デカップリングコンデンサ、RTC用のバックアップコンデンサだけなので、PCB総面積とBOMコストは低く抑えられます。
開発スケジュールは厳しい
標準的なGNSSモジュールの統合はよく理解されているプロセスです。ほとんどのモジュールはデフォルトでNMEAの文を出力しており、リファレンスデザイン、応用ノート、コミュニティリソースが広く利用可能です。経験豊富な組み込みエンジニアは、1日以内にプロトタイプPCBの信頼性の高い位置修正を生成するモジュールを用意できます。
ベストフィット
標準的なGNSSモジュールの典型的な用途には、基本的なRTH(帰還)機能を備えた消費者向けドローン、資産追跡タグ、農業センサーノード、野生動物追跡カラー、そして数メートル以内の位置を把握できるIoTデバイスなどがあります。
RTK GNSS受信モジュールはいつ選ぶべきか?
RTK GNSS受信モジュールは、標準モジュールでは根本的に提供できない位置精度がアプリケーションに求められる場合に必要となります。RTKが正しい判断となるシナリオは以下の通りです:
センチメートル単位の精度が必要です
測量機器、建設機械制御、精密農業用具の誘導はすべて、センチメートル単位の位置精度を求められます。たとえ10〜20センチのずれでも、これらのシステムは本来の目的で使用できなくなります。JS-UK39-Fは1 cm + 1 ppm RTK精度を提供し、これは専門の測量士や機械制御システムが依存する精密なレベルです。
あなたのアプリケーションは信号が弱い環境で動作します
都市の峡谷、樹冠、金属構造物の近くは多重経路や信号の減衰を引き起こします。-167 dBmのトラッキング感度と多周波数対応を備えたRTK受信モジュールは、標準モジュールが頻繁にドロップアウトを経験する状況でもロックを維持し、信頼性の高い修正を実現します。二重周波数動作はまた、太陽活動の激しい時期における電離層補正も提供し、精度を向上させます。
製品はベースとローバーの両方として機能しなければなりません
一部のアプリケーションでは、展開によっては基地局またはローバーとして動作するために同じハードウェアが必要です。例えば、測量チームは一時的な基地局として一つのユニットを配置し、他はローバーとして運用することがあります。JS-UK39-Fのようなモジュールはデュアルモード動作をサポートし、2つの別々のハードウェアSKUを設計・備蓄する必要がなくなります。
高い動的パフォーマンスが求められます
15〜20 m/sで飛行するUAV、高速で航行する自律地上車両、そして高速機動を実行するロボットシステムは、10 Hzを大幅に超える速度での位置更新を必要とします。RTK受信モジュールは通常20〜25 Hzの出力速度をサポートし、安定した制御ループのためにフライトコントローラーやナビゲーションシステムが求める低遅延かつ高精度な位置データを提供します。
重要
RTK GNSS受信モジュールは単なる「より正確なGNSSモジュール」ではありません。これらは根本的に異なる信号処理アーキテクチャを基盤とした異なるハードウェアプラットフォームです。使用するかどうかは、センチメートルレベルの精度、多周波数処理、RTK補正のサポートが製品の中核機能に不可欠かどうかで判断されるべきです。
完全なRTK受信機ソリューションが必要なのはいつですか?
組み込みモジュールを超えたGNSSの位置情報調整ハードウェア階層には、完全なRTK受信機ソリューション.これはRTKエンジン、マルチバンドRF、補正データモデム、外部インターフェースを一つのユニットにまとめた、完全統合型の筐体対応デバイスです。これは積分ピラミッドの頂点に位置しています:
GNSSモジュール → RTK GNSS受信モジュール → 完全なRTK受信機ソリューション
完全な受信機ソリューションは、最大性能が求められ、モジュールレベルのソリューションを統合・認証するエンジニアリングの労力が経済的に合理的でない用途に適しています。特に以下の用途に適しています:
- 自律型UAVおよびドローンナビゲーション— 視界外での安全な運用のために、デュアルアンテナの方位、妨害防止、偽装防止が義務付けられています。
- ロボティクスと自律型地上車両— 超低遅延の位置および姿勢データがリアルタイム制御アルゴリズムに直接入力されます。
- 専門的な測量システム— 受信機が主要な測定機器であり、最初から調査グレードの精度基準を満たす必要があります。
- 迅速な試作と少量生産— モジュールレベルの統合におけるNREコストが、完全な受信機の単位あたりプレミアムを上回る場合。
例:JUMPSTAR X43H-AH プロフェッショナルRTKレシーバー
X43H-AHは、完全なRTK受信機ソリューションがもたらすものを示しています。全星座、多周波数(L1/L2/L5)信号処理、デュアルアンテナ方位機能、0.6 cm + 0.5 ppmのRTK水平精度を備えた789のハードウェアチャネルを備えています。自律システム向けに設計されており、妨害防止および偽装防止保護に加え、最大20Hzの超低遅延位置出力も備えています。
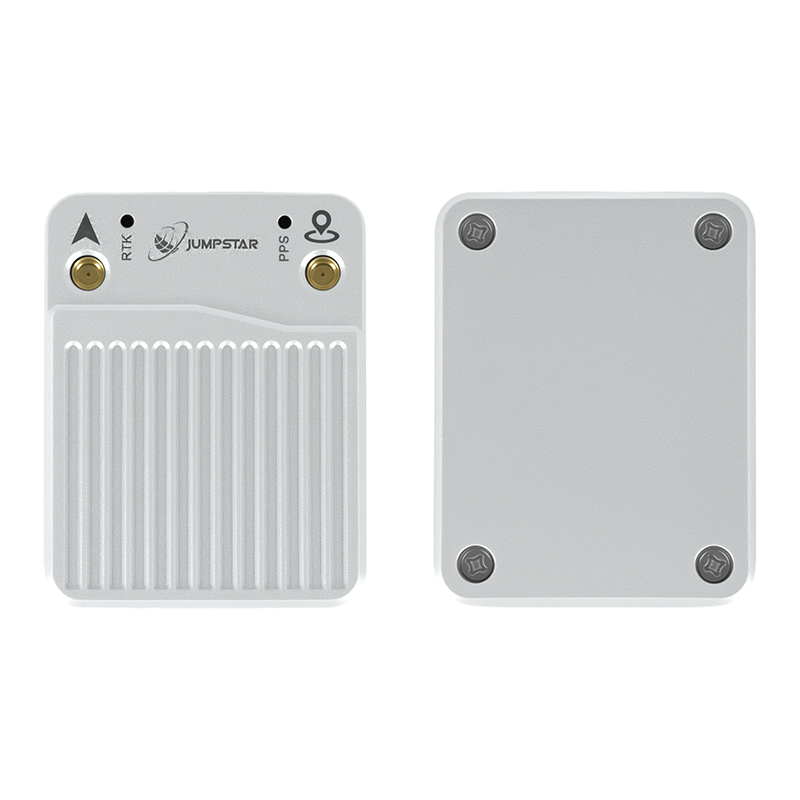
X43H-AH プロフェッショナルRTK受信機ソリューション
789のハードウェアチャンネル、L1/L2/L5多周波数サポート、デュアルアンテナ方位、0.6cm + 0.5ppmのRTK精度、妨害防止および偽装防止保護、超低遅延出力を備えた完全なRTK位置情報システム。UAVナビゲーション、ロボティクス、自律システム統合のために設計されています。
製品詳細を見る→モジュールを統合するか、完全な受信機を展開するかの決定は、エンジニアリング投資と単価のトレードオフに帰着します。モジュール統合は初期設計の手間がかかりますが、大量生産時の単位当たりBOMコストが低くなります。完全な受信機ソリューションは、市場投入までの時間を短縮し、統合リスクを排除しつつ、より高いユニットあたりのハードウェアコストを実現します。多くの自律システム開発者にとって、開発期間の短縮と完全なソリューションの検証済み性能が、この方法を優先しています。
適切なGNSSソリューションの選び方
製品に適したGNSSポジショニングハードウェアを選ぶには、4つの重要な意思決定ポイントをクリアする必要があります。製品要件に照らして正直に答えることで、正しいソリューション層にたどり着くことができます。
1. 正確さの要件を定義する
これが最も重要なフィルターです。もし製品が2〜3メートルの精度で動作するなら、標準的なGNSSモジュールはほぼ間違いなく最適な選択です。サイズが小さく、安価で、統合も簡単です。レーンレベルのナビゲーションや精密誘導にサブメートル単位の精度が必要な場合は、最低でもDGNSSまたはSBAS対応の受信機が必要です。測量、機械制御、自律運転にセンチメートル単位の精度が必要な場合、RTKは譲れません。
- 標準位置(2〜3m)→ GNSSモジュール
- サブメーターの位置→ SBAS/DGNSS対応GNSS受信モジュール
- センチメートルレベルのRTK位置測定→ RTK GNSS受信モジュールまたは完全なRTK受信機
2. 統合要件の検討
GNSS統合のための設計・開発リソースはどれくらいありますか?モジュールレベルのアプローチは、ハードウェア設計、ファームウェア開発、検証を必要とします。完全な受信機ソリューションは、統合を機械的な取り付け、電源配線、データインターフェース構成に限定します。チームのリソースや専門知識について現実的に考えましょう。
3. アプリケーション環境の評価
動作環境は、必要な感度と多周波数サポートの必要性の両方に影響を与えます。衛星視界が良好な屋外空で動作するアプリケーションは、よりシンプルなハードウェアで精度目標を達成できます。都市環境、樹冠下、または反射面付近での応用では、より高い感度、多周波数電離層補正、そして場合によっては妨害防止機能が必要です。
- 開けた空、静止または低動力学標準的なGNSSモジュール→十分かもしれません。
- 都市峡谷、部分的な障害物→、マルチコンステレーション対応で高感度の受信モジュールを推奨します。
- 工業的で干渉の激しい環境→妨害防止およびスプーフィング防止保護を備えたRTK受信機です。
4. 開発リソースとタイムラインを考慮する
GNSSモジュールの統合には、熟練した組み込みチームにとって通常2〜4週間のエンジニアリング作業とアンテナの調整・検証が必要です。RTK GNSS受信モジュールは補正データ管理、NTRIPクライアント実装、RTK性能検証を追加し、本番環境対応の設計には6〜12週間の要約が期待されます。完全なRTK受信機ソリューションは数日で統合できるため、市場への最速の道となります。
JUMPSTAR GNSS測位ソリューション
JUMPSTARは統合ピラミッドの3層すべてにわたりGNSSポジショニングハードウェアを提供し、OEM顧客が自社のアプリケーション要件や開発リソースに合ったソリューションレベルを選択できるようにします。
- 組み込みGNSSモジュール— 直接OEM統合のためのコンパクトで低消費電力の位置決め部品。IoTデバイス、消費者向けドローン、資産トラッカー、そして標準的な精度と最小限のBOM影響を重視するあらゆるアプリケーションに適しています。
- RTK GNSS受信モジュール— RTK補正対応、ベース/ローバーデュアルモード動作、25Hz出力を備えた多周波数センチメートルレベルの測位モジュール。測量機器、精密農業、無人航空機航法、自律システムのために建設されました。
- プロフェッショナルRTK受信機ソリューション— 789チャネル、デュアルアンテナヘッド、妨害防止および偽装防止保護、超低遅延出力を備えた完全で筐体対応可能な位置決めシステム。自律走行型UAV、ロボティクス、専門的な測量用途に最適です。
適切なソリューションを選ぶ鍵は、アプリケーションが精度と積分のスペクトルでどこに位置するかを理解することです。製品ラインナップをご覧いただけますまたはJUMPSTARエンジニアリングチームに連絡してくださいあなたの具体的な要件について話し合うために。
よくある質問
GNSSモジュールとGNSS受信モジュールの違いは何ですか?
GNSSモジュールは、シングルバンド(L1)受信を用いて2〜3メートルの精度で自律的に位置特定を提供する基本的な組み込み位置情報コンポーネントです。GNSS受信モジュール、特にRTK GNSS受信モジュールは、多周波数サポート、搬送波位相追跡、RTCM補正処理、ベース/ローバーのデュアルモード動作を追加し、センチメートル単位の位置測定精度を実現します。受信モジュールは信号処理能力が大幅に向上し、RTK動作のために外部補正データが必要です。
RTKのGNSS受信モジュールは標準的なGNSSモジュールよりも精度が高いのでしょうか?
はい、約2桁の差です。標準的なGNSSモジュールは通常、2〜3メートルの自律精度を実現します。RTK GNSS受信モジュールは、RTK固定条件下で1 cm + 1 ppmを実現します。この精度向上は、標準的なGNSSモジュールにはないデュアル周波数搬送波位相追尾とリアルタイム差分補正処理によるものです。
GNSSモジュールは外部プロセッサが必要ですか?
はい。GNSSモジュールは位置データ(通常はNMEA形式)をシリアルインターフェース経由で出力しますが、データを解析し、モジュールの設定を管理し、位置情報をアプリケーションに統合するためにホストマイクロコントローラが必要です。ホストMCUは電源管理、通信プロトコル、アプリケーション固有の処理を担当します。
UAV用途において、どのGNSSソリューションが適しているのでしょうか?
それはUAVの任務プロファイルによります。基本的な帰還機能を実行する消費者向けおよびホビードローンは、標準のGNSSモジュールを使用できます。精密測量、自律検査、農業用散布を行うプロ用UAVは、センチメートル単位の精度を得るためにRTK GNSS受信モジュールが必要です。視界外で運用する自律型UAVは、安全に重要な航行のために、デュアルアンテナの方位と妨害防止保護を備えた完全なRTK受信機ソリューションを必要とする場合があります。
RTKポジショニングは標準的なGNSSよりいつ選択すべきですか?
アプリケーションのコア機能が1メートル以上の位置精度に依存する場合は、RTKを選択してください。これには測量や地図作成、精密農業(自動操舵および区間制御)、建設機械の誘導、自動運転車ナビゲーション、そして数十センチの位置誤差でも製品の性能や安全性に影響が及ぶあらゆる応用が含まれます。
GNSS受信モジュールはOEM製品に統合できますか?
もちろんです。RTK GNSS受信モジュールはOEM統合向けに特別に設計されています。通常、ホストシステム筐体内に取り付けられるボードレベルの製品として供給され、標準のシリアルインターフェースを介してホストMCUに接続されます。基本モジュールと比べて主な追加設計上の考慮点は、補正データ通信リンクと、消費電力およびPCB面積の増加です。
GNSSモジュールと純正ボードの違いは何ですか?
これらの用語は時に同義で使われますが、GNSSモジュールは一般的により小型で低コストの組み込み部品で、基本的な位置定位機能と最小限の外部インターフェースを備えています。純正のボードは、より大きく、より高性能なRTK受信機で、よりリッチなI/O、高いアップデート率、そして調査グレードのファームウェアを備えています。OEMボードは基本的なGNSSモジュールよりも完全な受信機ソリューションに近く、モジュールレベルの統合よりもホスト側の処理が少なくて済みます。
RTKが動作するにはベースステーションが必要ですか?
はい、RTKの位置測定には補正データのソースが必要です。これは、既知の場所に設置した物理的な基地局、インターネット経由でアクセスされるネットワークRTKサービス(NTRIP)、またはローカルのCORS(継続稼働参照局)ネットワークのいずれかです。訂正データはRTCM形式で送信され、4Gセルラー、UHF無線、Wi-Fiなどの通信リンクを通じてRTK GNSS受信モジュールに転送されなければなりません。
関連資料:
•ジャンプスターGNSS製品— 製品ポートフォリオ全体を閲覧
•ジャンプスターに連絡— アプリケーションエンジニアとプロジェクトについて話し合う
•JS-WP10 データシート— 標準精度GNSSモジュール
•JS-UK39-Fデータシート— RTK GNSS受信モジュール
•X43H-AHデータシート— プロフェッショナルRTK受信機ソリューション
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


