












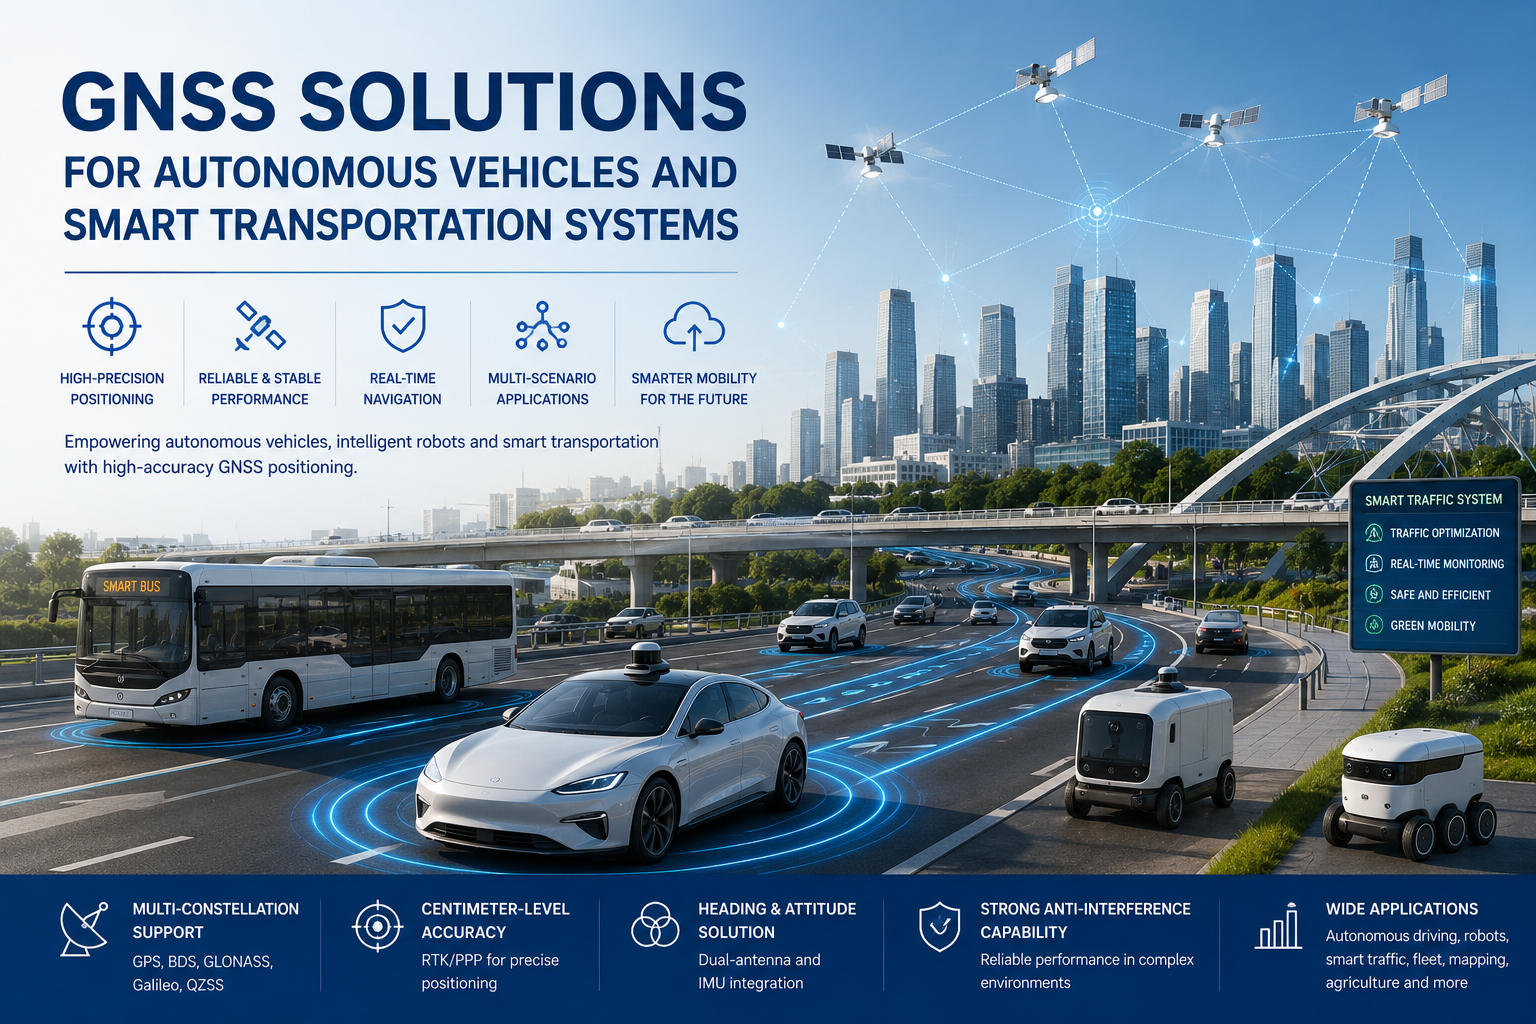
自律運転車、自律移動ロボット(AMR)、自律芝刈り機、インテリジェント交通システム、自動物流車両は、パイロットプロジェクトから商業展開へと移行しています。これらのプラットフォームは、自分がどこに位置し、どの方向を向いており、どのように動いているかを、信頼性かつリアルタイムで把握しなければなりません。おおよそのGPS座標だけでは、ロボットがルートをたどったり、トラクターが畑で列を保ったり、車両が公道の車線を維持できたりするには不十分です。
そのため、RTK、マルチコンステレーションおよびマルチ周波数受信、デュアルアンテナ方位、IMU支援航法といった高精度測位技術が、自律型プラットフォームの標準的な構成要素となりつつあります。自動運転車向けGNSSソリューションこれらの技術を組み合わせて、位置、方位、速度、動き情報を最新の速度で提供する位置情報システムを作り上げます。OEMやシステムインテグレーターにとって、これらの技術がどのように連携して動作するかを理解することが、適切なハードウェアを選ぶ第一歩です。
なぜ自動運転車には標準GPS以上のものが必要なのか
標準的な消費者向けGNSSは、メーターレベルの精度で位置を報告します。自律型プラットフォームにとって、それだけでは十分とは言えません。実際の環境では制限がすぐに現れます:
- 建物は衛星信号を反射し、マルチパス誤差これにより報告された位置が数メートルずれます。
- 木や橋、その他の障害物が衛星信号を遮断し、固定線を劣化させます。
- トンネルや駐車場の構造物は、たとえ短期間であっても完全なGNSS障害を引き起こします。
- 都市の峡谷は、空が見える形でも不安定で跳ねる姿勢を生み出すことがあります。
- 自動運転車には必要なものが必要です見出し情報緯度や経度だけでなく、自分がどこにいるかを知っていることと、指している方向を知ることとは違います。
これらの影響の重症度は環境によって異なります。密集した都市部では、多重経路やブロッケージが誤差予算を支配することがあります。これはケーススタディで示されています。都市部の峡谷における自動運転車ナビゲーション.そのため、自律型プラットフォームは単一の位置情報源に依存せず、高精度GNSSと方位センサー、慣性航法を組み合わせています。
センチメートルレベルの車両位置測定のためのRTK GNSS
リアルタイムキネマティック(RTK)測位は、基地局や補正ネットワークからの補正データを用いて、衛星測定における共有誤差を除去します。その結果、センチメートル単位の位置決め精度が得られ、車両の能力が変わります。
- 高精度の経路追跡。車両はデシメートルまたはセンチメートルレベルの繰り返し性であらかじめ定められたルートを追跡できます。
- 繰り返しの位置取り。同じ線や地点に戻らなければならない作業、例えばトラクターが畑を作業するような作業は、何度も繰り返し再現できます。
- レーンレベルの作戦です。自動運転車は車線を識別し、一貫した横位置を保つことができます。
RTKは、あらかじめ定められたルートをたどる自律トラクター、移動ロボット、自動運転車に特に価値があります。補正エンジンとRFフロントエンドは通常、JUMPSTARのようなハードウェアによって提供されます。高精度RTKモジュール一方、補正ソース(基地局、ネットワークRTK、PPK)の選択は展開エリアによって異なります(以下で議論されています)RTKとPPK補正法の比較.制限を明確に述べておく価値があります。RTKは信頼できる補正リンクと合理的な空の可視性を必要とし、単独ですべての環境で連続したセンチメートルレベルの精度を保証することはできません。
正確な方位のためのデュアルアンテナGNSS
自動運転車は同時に2つの質問に答える必要があります。私はどこにいるの?およびどの方向を向いているのか.ポジションは最初の答えです。ヘディングは後者に答える。単一のGNSSアンテナが位置を決定しますが、デュアルアンテナGNSS構成は2つのアンテナ間の基準線を測定し、キャリア位相観測から直接方位を導出します。
デュアルアンテナヘディングは自律プラットフォームに実用的な利点を提供します:
- 静止中や非常に低速でも正確な方位を把握し、ホイールやジャイロベースの推定値でドリフトが起こる。
- モーター、バッテリー、鉄骨構造物によって妨害される磁気センサーへの依存度が低減されます。
- 操舵、経路計画、障害物回避のための車両の方向付けがより信頼性の高いものとなります。
- 慣性データを用いたセンサー融合をサポートする安定した基準点です。
自律操舵およびナビゲーションにおいて、デュアルアンテナGNSSはRTK測位の強力な補完手段です。ジャンプスターのオファーデュアルアンテナGNSSボードこの役柄のために、プラットフォームが信頼できる方向を必要とする場合、磁力計よりも2つ目のアンテナの方が投資の方が良いことが多いです。
ナビゲーション継続のためのGNSS + IMU
GNSSがオープンスカイでうまく機能しても、特定の状況では信号が弱くなったり利用できなくなったりします。例えば、トンネル、駐車場、密集した都市部、樹木に覆われた道路、建物、工業環境などです。自動運転車の場合、2秒間の停止で車線順位を失うこともあります。10秒間の障害でミッションが中断される。
GNSSと慣性測定単位(IMU)を組み合わせること — いわゆるGNSS/INSまたはデッドレコニング— これにより、短時間のGNSS中断中でも位置、方位、速度の推定を継続できます。IMUは加速度と角速度を測定します。核融合エンジンは衛星が戻るまで最後の良好な修正を前進させます。JUMPSTARのウェブサイトでは、RTK補正データとIMUデータを組み合わせた自律走行車およびモバイルプラットフォームへの利用、そしてより広範なトピックについて具体的に説明していますGNSS拒否環境におけるIMUセンサー融合トレードオフについて詳しく説明しています。
一つだけはっきりさせておくべきことがあります:デッドレコニングブリッジショート中断は発生しますが、長時間の停電中に蓄積されるエラーを排除することはできません。正しい期待は、完全にGNSSが拒否された状況での免除ではなく、トンネルや樹林帯を通る連続性です。
自動運転車およびスマート交通のためのGNSSソリューション
同じ基盤技術が応用分野ごとに異なる方法で適用されます。いくつかのシナリオは、要件がシステム選択にどのように反映されるかを示しています。
自律移動ロボット。倉庫や屋外のAMRには、正確な位置情報、ルート追跡、航路情報、リアルタイムナビゲーションが必要です。構造的だが密集した倉庫で、RTKはデッドレコニングを使い、衛星が部分的に遮断されたラック通路をロボットたちを移動させます。自律型ロボット向けのGNSSは通常、コンパクトなモジュールとIMUおよびオドメトリーを組み合わせます。
自律型芝刈り機。芝刈り機は正確な境界線を保ち、繰り返し可能なルートをたどり、障害物を回避しなければなりません。サブメートルからセンチメートルレベルの位置設定に加え、方位や障害物回避を組み合わせることで、安全な境界作業と広範囲の効率的なカバーが可能になります。
自律走行農業車両。自動操舵、ロウフォロー、そして再現可能な現場作業はRTKレベルの精度に依存しています。そのメリットは測定可能です:パス間の重複が減り、行間隔が一貫し、後の操作で同じラインに戻れる可能性が高まります。
インテリジェント交通システム。スマート輸送システムは、車両追跡、車両管理、ナビゲーション、車両調整、インフラサービスに位置情報を活用しています。ここでの要件はフィールドロボティクスよりも要求が緩いことが多いです。サブメートルの精度や信頼性の高い更新がセンチメートル単位の再現性よりも重要ですが、継続性と通信インターフェースは極めて重要です。
GNSSソリューションを選ぶ際に何を考慮すべきでしょうか?
自律型プラットフォーム向けのGNSS測位システムの選択は、実用的な8つのポイントのチェックリストに集約されます。
- 位置決めの正確さ。アプリケーションがメートルレベル、サブメートルレベル、センチメートルレベルの精度を必要としているかを判断してください。この単一の決定がアーキテクチャ全体の原動力となります。
- 航路の精度。自動操縦および車両の向き調整に必要です。単一のアンテナと磁力計で十分か、あるいは二重アンテナGNSSが正当化されるかを検討してください。
- コンステレーションと周波数サポート。マルチコンステレーションおよびマルチ周波数受信は、特にL1/L2/L5周波数帯そして障害のある環境。
- RTK補正サポート。受信機があなたの地域やアプリケーションで使われている補正フォーマット(RTCM、ネットワークRTK、PPP-RTK)を処理できるか確認してください。
- IMU / デッドレコニング。一時的なGNSSの障害が予想される場合、トンネル、駐車場、樹木の覆い、または工業ホールなどで重要です。
- 妨害防止能力。電磁干渉や多経路効果がある環境を考えてみましょう。受信機の堅牢性が実際の性能を決定します。
- 通信インターフェース。CAN、UART、RS232、RS485、イーサネットまたは無線の選択肢は、車両制御システムや統合アーキテクチャに適合しなければなりません。
- 機械的および環境的要件。サイズ、消費電力、動作温度、防水性、耐振動性などが、どのハードウェアを展開できるかに影響を与えます。
JUMPSTARが自律航法アプリケーションをサポートする方法
JUMPSTARは、自律システムやロボティクス向けの位置情報ハードウェアを提供するGNSS技術メーカーです。自律システムポートフォリオには、デュアルアンテナGNSSボード、デッドレコニングモジュール、RTK測位ソリューションが含まれます。GNSS/INSナビゲーションソリューションそして車両および車両配置ターミナルがGNSSモジュール、OEMボード、RTK受信機製品ラインナップの中で。同社のアプリケーションページでは、自律型移動ロボット、芝刈り機、インテリジェント交通システムが対応シナリオとして明示されています。
一つの技術的な参考として、X27自動運転制御システム、無人車両、ロボットに適用可能と公式製品ページに記載されています。重要なのは仕様の比較ではなくパターンです。これらのアプリケーションに名前を付けるサプライヤーは、アンテナ配置や方位基準から補正源や統合インターフェースに至るまで、全体のチェーンについて議論できるべきです。
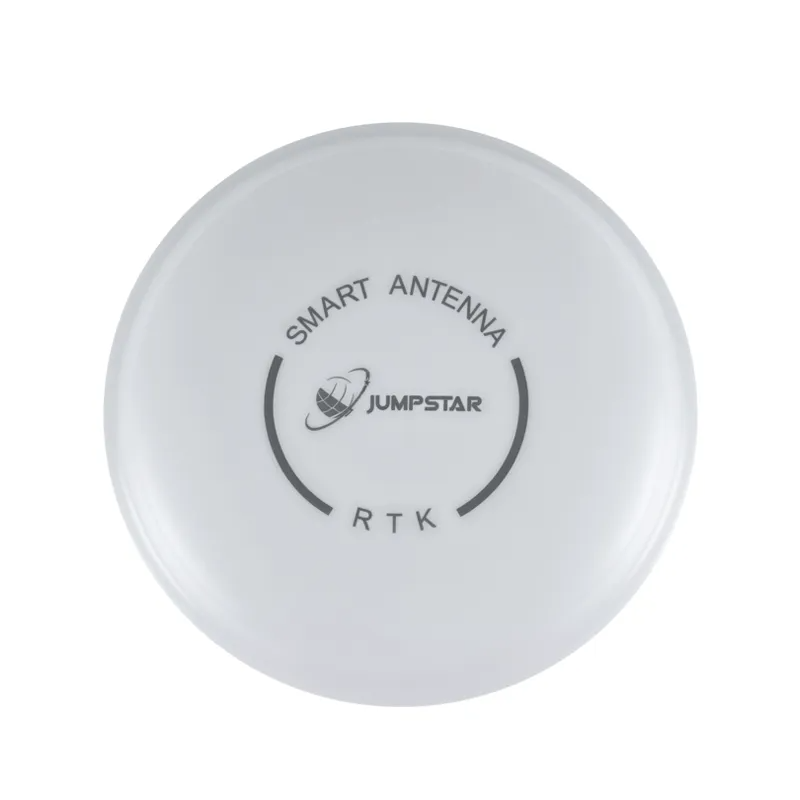
JGNSS X27 自動運転、無人車両、ロボット用途向けのGNSSアンテナです。
自律移動のための位置決めシステムの構築
自動運転車には、基本的なGPS座標以上のものを提供する位置情報システムが必要です。実用的自動運転車向けGNSSソリューションマルチコンステレーションGNSS、RTK、デュアルアンテナ方位、IMU/デッドレコニング、信頼性の高い通信を組み合わせ、適切な構成は車両の種類、必要な精度、運用環境、予想されるGNSSの遮断、統合要件によって異なります。倉庫のAMR、フィールドロボット、道路車両は同じ技術の異なる組み合わせになります。
自律走行車、移動ロボット、スマート交通システムの開発を行っている場合は、JUMPSTARにご連絡いただき、GNSSの位置設定や統合要件についてご相談ください。
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


