












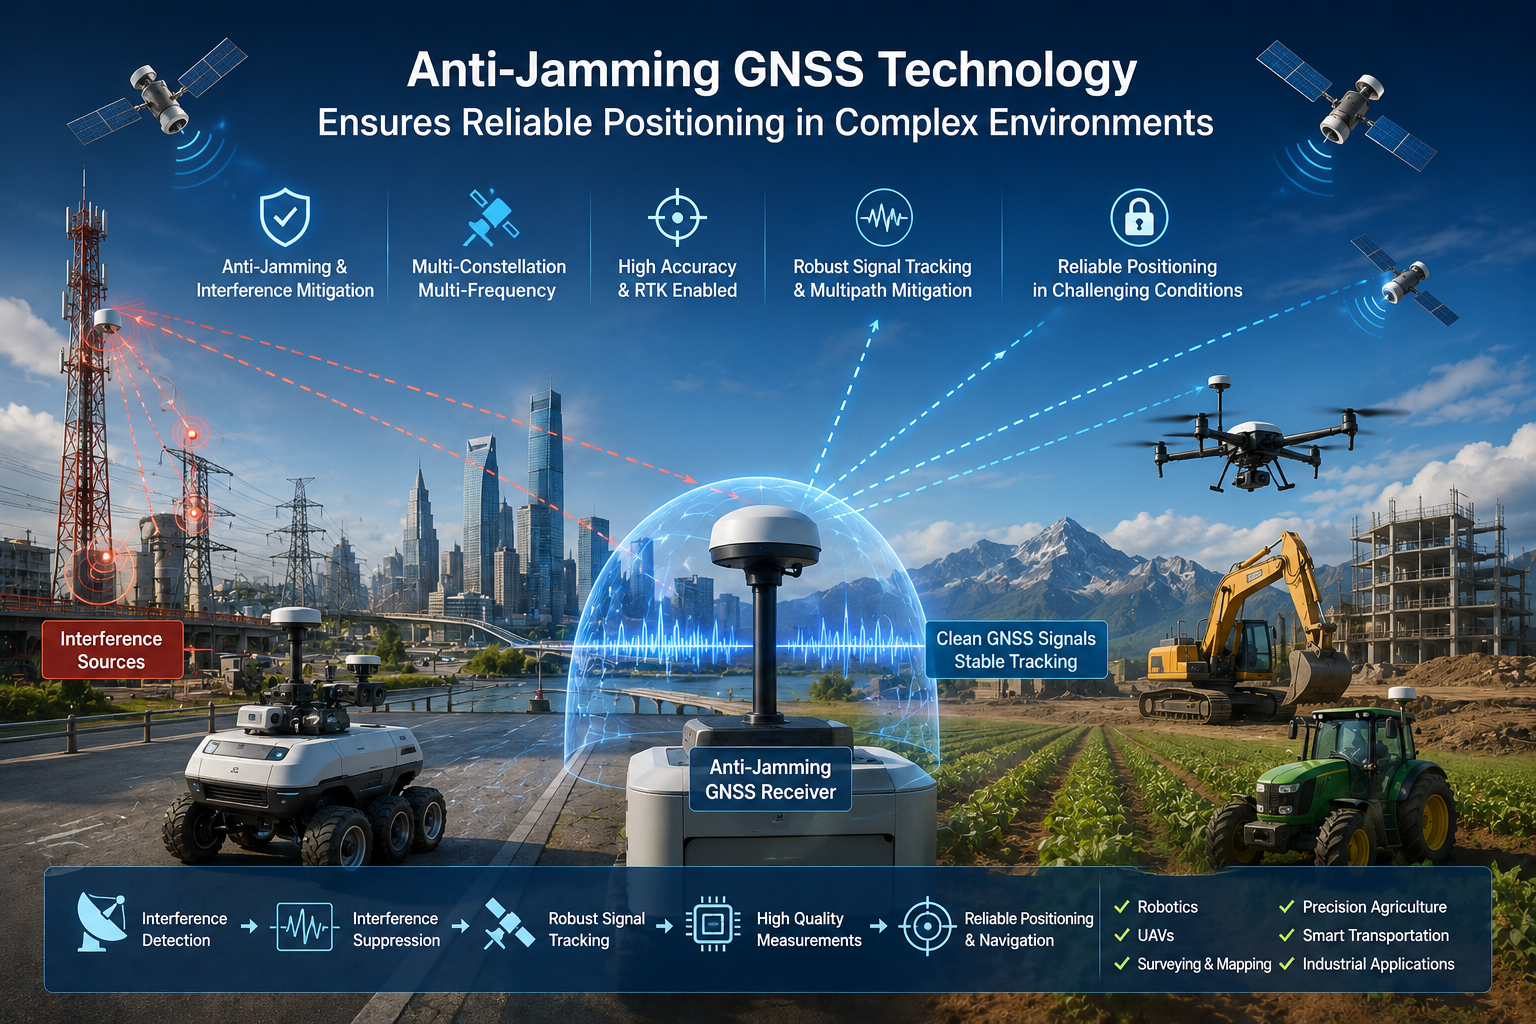
GNSSの応用はますます要求の高い環境へと進んでいます。自律型ロボット、電力インフラ付近を飛行するUAV、都市部のスマート交通、金属構造物周辺の測量、そして野外の精密農業機械などです。衛星信号は非常に低い出力で地球表面に届き、近隣の他の多くの電波信号よりもはるかに弱いため、受信機は望ましくないRF信号や建物、車両、金属構造物から反射された信号に対して脆弱です。
このため、高い位置精度だけではもはや十分ではありません。レシーバーは紙の上では見た目が優れているかもしれませんが、RF環境が悪化した際に安定した固定を保持できなければ、アプリケーションは失敗します。干渉下での信頼性は正確さと同じくらい重要であり、ここでアンチジャミングGNSS技術が役立ちます。この記事では、GNSS干渉とは何か、位置決めの低下、妨害防止技術の仕組み、そしてOEMが妨害防止GNSS受信機やモジュールを選ぶ際に評価すべき点について説明します。
GNSS干渉とは何ですか?
GNSS受信機は、通常−125 dBm以下のアンテナで極めて弱い衛星信号を検出・処理しなければなりません。他のRF信号が受信機フロントエンドに入ると、この微小な信号を圧倒し、信号対雑音条件を低下させたり、衛星ロックを中断したり、位置情報誤差を増やしたり、RTK収束を遅らせたり、重症の場合は位置情報の完全な喪失を引き起こすことがあります。
重要な考え方はシンプルです。問題は衛星が空から消えることではありません。受信機は、同じアンテナに到達する不要なRFエネルギーから有用なGNSS信号を分離できない場合があります。その分離が失敗すると、測定値は劣化し、位置出力もそれに伴い劣化します。GNSS干渉軽減により、不要なRFエネルギーが存在しても測定値を使いやすく保ちます。
GNSS干渉はどこから来るのか?
干渉源は大きく三つのカテゴリーに分けられ、実際の展開では複数の干渉源が同時に発生することがあります。
意図的干渉
意図的な干渉には、ジャミングやその他の意図的なRF干渉が含まれ、GNSS受信を妨害することを目的としています。例えば、GNSS周波数帯域内またはその近くでRFエネルギーを送信して衛星追跡を困難または不可能にすることなどです。これは重要なインフラや継続的なポジショニングに依存しているシステムにとって、セキュリティとレジリエンス(回復力)に関する懸念事項です。
非意図的干渉
工業環境での干渉の多くは意図的ではありません。産業用電子機器、パワーエレクトロニクス、モーター、通信機器、そしてシールドが不十分な電子機器は、GNSS帯域内に収まるエネルギーを放出したり、受信機のフロントエンドが完全にフィルタリングできない広帯域ノイズを放射したりすることがあります。これらの発生源はしばしばアンテナの近くにあり、特にダメージを与えます。
プラットフォームレベル干渉
三つ目の情報源はプラットフォーム自体です。ロボット、UAV、車両はスイッチング電源、モーター、デジタル電子機器、通信モジュールを搭載しており、これらは同じプラットフォームに搭載されたGNSSアンテナに干渉を放射します。アンテナの配置、接地、シールド、フロントエンドフィルタリングなどが、そのノイズが受信機に届く量を決定します。
GNSS干渉が位置測定性能に与える影響
位置決めシステムに対する干渉の影響は連鎖的です。重症度によっては、OEMが以下のいずれかを観察することがあります。
- 衛星追跡の喪失— 受信機が個々の衛星にロックを解除し、位置解に利用可能なジオメトリを減らします。
- 位置調整の利用可能性の低下— システムは位置の出力を停止したり、精度の低下モードに切り替えたり、数分以上続くことがあります。
- RTK収束問題— 干渉により搬送波位相測定がノイズが大きくなり、RTKの初期化や固定が遅くなり安定性も低下します。
- 位置誤差の増加— たとえ修正が維持されていても、劣化した測定は位置がジャンプしたり、ドリフトしたり、期待される誤差予算外に落ちたりすることがあります。
- 航行不安定性— UAV、ロボット、自律走行車では、不安定な位置情報がプラットフォームを操縦するナビゲーションおよび制御ループに直接伝播します。
位置測定の信頼性は単なる精度仕様ではなく、システムレベルの要件です。オープンスカイの試験場で精度目標を達成した受信機でも、実際の環境のRF条件に対応できなければ現場で故障する可能性があります。
妨害防止GNSS技術:どのように機能するのか?
ジャミング防止GNSS技術は単一の機能ではなく、受信機のRFフロントエンド、信号処理、位置情報エンジンにまたがる一連の技術です。堅牢な妨害防止受信機は複数の層を組み合わせています:
- 干渉検出— 受信機はRF環境を継続的に監視し、異常なRFエネルギーや信号条件の急激な変化を特定し、干渉が存在することを示します。
- 干渉抑制— 干渉が特定されると、抑制技術は信号処理への影響を軽減し、例えばGNSS周波数帯内での狭帯域や単一音干渉を排除します。
- 堅牢な信号トラッキング— トラッキングループは劣化した条件下でも衛星信号をできるだけ長く保持し、従来の受信機が手放すところのロックを維持するよう設計されています。
- 多星座受信— GPS、BDS、GLONASS、GALILEO、QZSS、その他の星座を同時に処理することで(製品によっては)、システムにより多くの信号が使えると、影響を受けた場合でも冗長性も増します。
- 多周波数受信— L1、L2、L5のトラッキングは多様性を加えます。干渉がすべてのバンドに均等に影響することは稀なので、多周波数受信は測位エンジンに代替手段を提供します。
これらの技術が何をできて何ができないかを正確に把握することが重要です。マルチコンステレーションやマルチ周波数受信は堅牢性を劇的に向上させますが、干渉を完全に排除するわけではなく、強力なジャマーでも受信機を圧倒してしまうことがあります。妨害防止技術の目的は、システムが実用的な位置情報を生成し続ける条件の範囲を拡大することであり、これこそが産業用途で求められているものです。背景については、私たちの記事をご覧ください。マルチコンステレーションGNSSおよびL1、L2、L5周波数帯.
アンチジャミングはマルチパス緩和とは異なります
干渉、多重経路、電離層効果はしばしば一緒に議論されますが、それぞれ異なる問題であり、異なる対策が必要です。
- 干渉これは、GNSS信号の受信や処理を劣化させる不要なRFエネルギーを指します。例えば、アンテナ近くのジャマーや産業用送信機などです。
- マルチパスGNSS信号が建物、金属構造物、車両に反射し、アンテナに直接または反射経路を通じて到達するときに発生します。反射信号は直接信号と重なり、フィルタリングだけでは修正できない測定誤差を生じさせます。
- 電離層効果これは、特に特定の条件や地域においてGNSS信号伝播に影響を与える電離層の変化によって引き起こされます。これらは信号遅延をモデル化または補正が必要な方法で変化させます。
これらの問題は同時に発生する可能性があるため、高信頼性のGNSSシステムは干渉軽減、多重経路軽減、電離層軽減、信号整合性、多周波数受信の複数の側面に同時に対応します。干渉にうまく対応できる受信機でも、都市の峡谷ではマルチパスに苦労するかもしれませんし、その逆もまた然りです。詳細はガイドをご覧ください。都市位置測定のためのマルチパス緩和および高度なアルゴリズム.
高精度RTKにおいてアンチジャミングが重要な理由
RTKはレシーバーのパフォーマンスの基準を引き上げます。RTKソリューションは単に位置を生成するだけではありません。安定した搬送波位相トラッキング、信頼性の高い補正処理、高速かつ安定した収束、そして連続的な固定解が必要であり、これらはすべて干渉に対して脆弱です。
干渉は搬送波位相測定にノイズを加え、整数の曖昧さを解消し固定解を保持することを難しくします。その結果、初期化が遅くなり、修正の喪失が頻発し、精度が低下する期間が長くなります。測量、UAVマッピング、農業機械、自律型ロボット、電力検査などにおいて、騒音の多い環境で固定モードから切り離されるRTKシステムは、センチメートル単位の精度に全く達さないシステムと同じくらい混乱を招く可能性があります。
だからこそ、妨害防止能力は理論上の精度と同じくらい重要になるのです。モーターコントローラーがスイッチしたり近くの送信機がアクティブになったりするたびに固定を失う受信機は、同じ条件下で連続的に固定解を維持する受信機よりも実際にはあまり有用ではありません。GNSS干渉抑制と安定したRTK性能は密接に結びついています。
さまざまな産業用途向けのGNSSジャミング防止
妨害防止の方法は用途によって異なります:
UAVとドローン
UAVプラットフォームは小型で高速、そして電気的に騒音が大きいです。統合は軽量でなければならず、動的な移動中も位置が安定しなければならず、RF環境—UAVの電子機器、ビデオリンク、制御リンク—は混雑してしまうことがあります。低遅延と高い更新率は干渉除去と同じくらい重要です。
自律型ロボット
屋外用ロボットはルート追跡と長時間の繰り返しの位置取りが必要です。それぞれのモーター、電源、通信モジュールがプラットフォームレベルの干渉を生み出し、建物や金属製の器具がマルチパスを生み出します。継続的な位置調整は重要です。なぜなら、位置フィードの隙間がロボットの作業を妨げるからです。
精密農業
農業機械は、繰り返し可能なルート、機械の誘導、自律的な道具を備えた開けた畑を移動します。干渉源は都市部よりも少ないですが、大規模なフィールドや長時間の稼働時間での信頼性は不可欠です。パス中に固定が切れると、列が見逃されたり重複したりします。
電力およびインフラ検査
検査プラットフォームは、電気機器、変電所、金属構造物の近くで作業し、RF環境が複雑かつ予測不可能な場所にあります。インフラ近くの信頼性の高い位置配置には、干渉に耐え、強力な近隣のエネルギーが存在する中でも信号を追跡し続ける受信機が必要です。
測量と地図作成
調査クルーはセンチメートル単位の精度と信頼できるRTK定準を求めています。信号の利用可能性や構造物周辺の多経路がベースローバーペアがどれだけ確実に固定解に到達するかを決定し、干渉は生産を完全に停止させることがあります。
OEMはジャミング防止GNSS受信機に何を重視すべきでしょうか?
ジャミング防止GNSS受信機やモジュールを評価する際は、仕様書を実際のミッションプロファイルと比較して読みましょう。最も重要な基準は以下の通りです:
- 干渉検出と抑制— 製品は公式仕様に記載されている専用の検出および抑制技術を実装していますか?
- マルチコンステレーション対応— どの星座が実際にサポートされているか(GPS、BDS、GLONASS、Galileo、QZSSなど)を確認する;星座が多いほど、信号が劣化した際の冗長性も増えます。
- 多周波数サポート— L1、L2、L5のカバレッジは干渉に対する多様性を追加し、RTKの堅牢性を向上させます。データシートのバンドを確認してください。
- RTKのパフォーマンス— RTKの精度、初期化速度、補正プロトコルのサポート、劣化条件下での固定解の安定性を評価すること。
- Update rate and latency— 動的プラットフォームは高速かつ低遅延で新鮮な位置情報を必要とします。受信者の実際の数字を確認してください。
- 多重経路緩和— 都市部、工業部、金属豊富な環境において、反射信号拒否は確認に値する独自の能力です。
- アンチスプーフィング製品が明示的に支援している場合、アンチスプーフィングは偽造されたGNSS信号から守ります。これはアンチジャミングとは異なる機能なので、両方を製品の実際の性能と比較して評価してください。
- 規模と力— UAV、ロボット、組み込み機器においては、寸法、重量、消費電力が第一次制約となります。
- インターフェース— 記載された電気インターフェース(UART、USB、イーサネット、CAN、I2C)をホストコントローラのバスにマッチさせます。
すべてのプラットフォームに当てはまる製品は一つではないため、選定は見出しの正確さではなく運用環境から始めるべきです。
JUMPSTARの信頼性の高いGNSS測位へのアプローチ
JUMPSTARは、産業用プラットフォームが実際に直面する状況に特化した高精度GNSSモジュール、受信機、定位ソリューションをOEM統合向けに構築しています。このアプローチは、マルチコンステレーションおよびマルチ周波数受信、干渉およびマルチパス軽減、電離層緩和、低遅延での高い更新率、RTK機能、デュアルアンテナヘディング、製品が提供するアンチスプーフィングサポートを組み合わせています。
信頼性の高い位置決めは、受信機アーキテクチャ、信号処理、RF設計、アンテナ選択、補正データ、システム統合の組み合わせによって生まれます。単一の仕様ではありません。このレンジは、OEMがコンパクトな組み込みモジュールからフル機能の受信機まで、自社プラットフォームに合った組み合わせを選択できるよう設計されています。
アンチジャミング機能を備えたJUMPSTAR GNSS製品
3つのJUMPSTAR製品は、異なるフォームファクター間でアンチジャミング機能がどのように実装されているかを示しています:
そのJS-AP55UAV、ロボット、自動運転用途向けのマルチバンド・マルチコンステレーションGNSS受信機です。448のハードウェアチャネルとフルコンステレーション受信(GPS、BDS、GLONASS、Galileo、QZSS、NavIC、SBAS)、100Hzの更新速度と10ms未満の遅延、そして複雑な環境下での堅牢な性能を実現するAIM+、IONO+、APME+、RAIM+技術を組み合わせています。RTKの精度は0.6 cm + 1 ppmに達し、オプションのAP55Hデュアルアンテナバージョンでは方位を0.15°まで下げることができます。OSNMAのアンチスプーフィングサポートは、OEMに対して干渉や偽造信号の両方から保護を提供します。
方向や位置決めが必要なプラットフォームについては、JS-CK15-3デュアルアンテナヘディングと内蔵IMUを備えたマルチコンステレーション受信機です。水平8 mm + 1 ppm、垂直15 mm + 1 ppmのRTK精度、最大50 Hzの位置設定、100 HzのIMU出力を実現しています。その干渉防止設計は狭帯域および単一音の干渉を最大60dB抑制し、慣性航法により衛星信号が弱い場合でも位置情報を保持できるため、UAVやロボットプラットフォームの電気ノイズ付近に非常に適しています。
サイズと重さが狭い場合、JS-BCK43H-3これは、39.0 × 30.0 × 6.04 mm、重量25g未満のミニチュアマルチコンステレーション、多周波数RTKモジュールです。デュアルアンテナ干渉法(1mベースラインで0.2°)と内蔵IMUを組み合わせ、RTK精度8 mm + 1 ppmを高速初期化で達成し、信号対干渉比60dBまでの狭帯域および単一音干渉を抑制します。デュアルUART、Type-C、デュアルRF、PPS、EVENTインターフェースにより埋め込みが容易です。
モジュール、受信機、アンテナの全ラインナップがJUMPSTAR製品ページ.
信頼性の高いGNSS測位システムの構築
妨害防止受信機は信頼性の高いGNSS測位システムの一要素に過ぎません。この一連のチェーンには、GNSS受信機またはモジュール、アンテナ、RFレイアウトと配線、アンテナ配置、RTK補正源、ロボットまたは車両コントローラー、センサーフュージョン、そしてそれらを結びつけるソフトウェアが含まれます。
一つ一つのリンクが重要です。技術的に優れた受信機でも、アンテナの位置が悪かったり、システム設計時にRF環境が無視されたり、プラットフォームの電子回路がアンテナ周辺にノイズを放射した場合、性能が低下する可能性があります。最も信頼性の高いシステムは全体として設計されており、アンテナの配置は最初から計画され、RFレイアウトは清潔に保たれ、受信機は実際に耐える干渉条件に合わせて選ばれます。
結論
複雑な環境では、高精度GNSSは精度だけで判断することはできません。仕様書の数字(0.6 cm、1 cm、または2 cm)は、干渉が発生したときに受信機がどのように挙動するかについてはほとんど示していません。重要なのは信号の利用可能性、干渉耐性、多重経路軽減、RTKの安定性、更新率、レイテンシ、システム統合です。アンチジャミングGNSS技術は、これらの要素の中で最も破壊的な要素に対処します。つまり、不要なRFエネルギーが存在する場合でも位置情報エンジンを稼働させ続けることで、アプリケーションも正常に動作させるのです。
JUMPSTARは高精度GNSSポジショニング技術と干渉軽減、OEM向け統合オプションを組み合わせ、要求の高い産業用途に対応しています。もし厳しいRF環境で信頼性の高い位置を保つプラットフォームを構築しているなら、まずは運用条件、制約、精度要件について話し合いましょう。
複雑なRF環境で信頼性の高いGNSS位置情報が必要ですか?
JUMPSTARは、UAV、ロボット、農業、測量、産業用途におけるOEM統合向けに設計された妨害防止GNSSモジュール、RTK受信機、定位ソリューションを提供しています。
GNSSの要件についてJUMPSTARにご相談ください.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


