












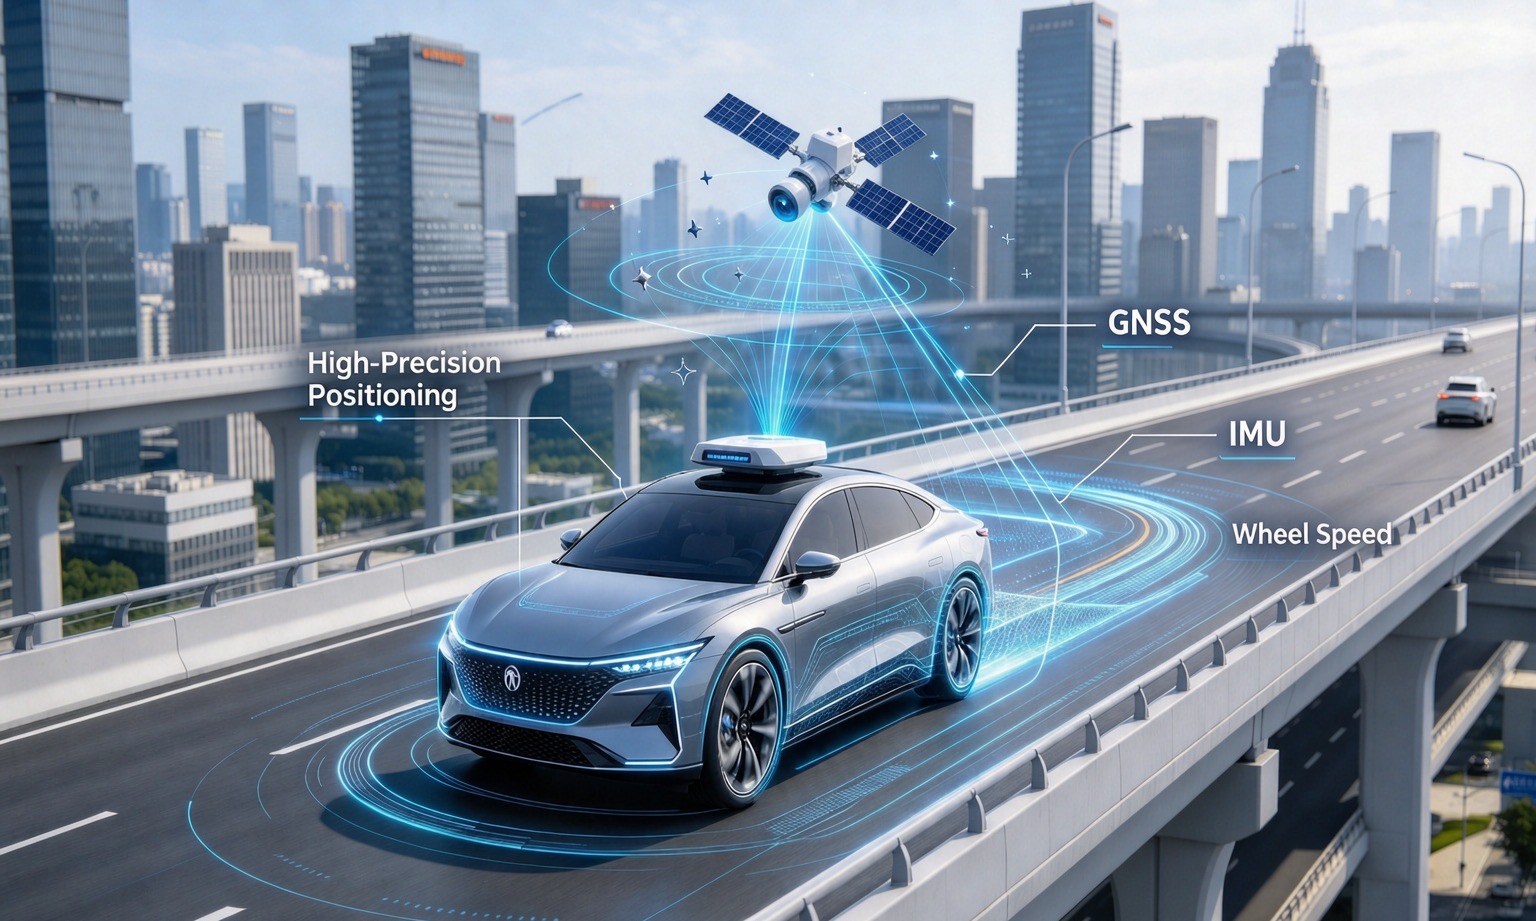
カメラとライダーは一つの疑問に非常によく答えています:私の周りには何があるのか。それでも、車両が動く前に答えなければならない3つの質問――地図上のどこにいるのか、車体はどちらを指しているのか、そして実際にどれくらいの速さで走っているのか――には答えていません。
これがGNSS IMUホイールスピードフュージョンの役割であり、トンネルの下で何か問題が起きるまでは最も注目されない部分です。これは統合側から書かれています。各センサーが何に権威を持つか、どこで静かに失敗するか、そしてプログラムがコミットする前に議論を解決するテストです。
GNSS IMU ホイールスピード融合:三つのセンサー、三つの真実の種類
ほとんどのチームは3つのセンサーすべてを記述できます。それぞれが何の権限を持っているかを明確にできる人は少なく、その違いがフュージョン設計と3つのデバイスが同じエンクロージャーに配線されていることの違いとなります。
| センサー | 権威ある | レート | 失敗 |
|---|---|---|---|
| GNSS / RTK | 地球上の絶対位置 | 1〜10 Hz | 空を見失うこと、反射を受けること |
| IMU | 回転速度と比力 | 100–200 Hz | 自身のバイアスをドリフトに統合すること |
| ホイールスピード | タイヤを通る距離 | CANで20–100 Hz | タイヤが滑っているときのローテーションの報告 |
その列を一列ずつ読み進めると、アーキテクチャは自動的に書かれます:あるセンサーはドリフトはなく連続性がなく、もう一方は連続性はあるが基準点はなく、もう一方はまだどちらも持っておらず、直接地面を測定し、ほとんどコストがかかりません。
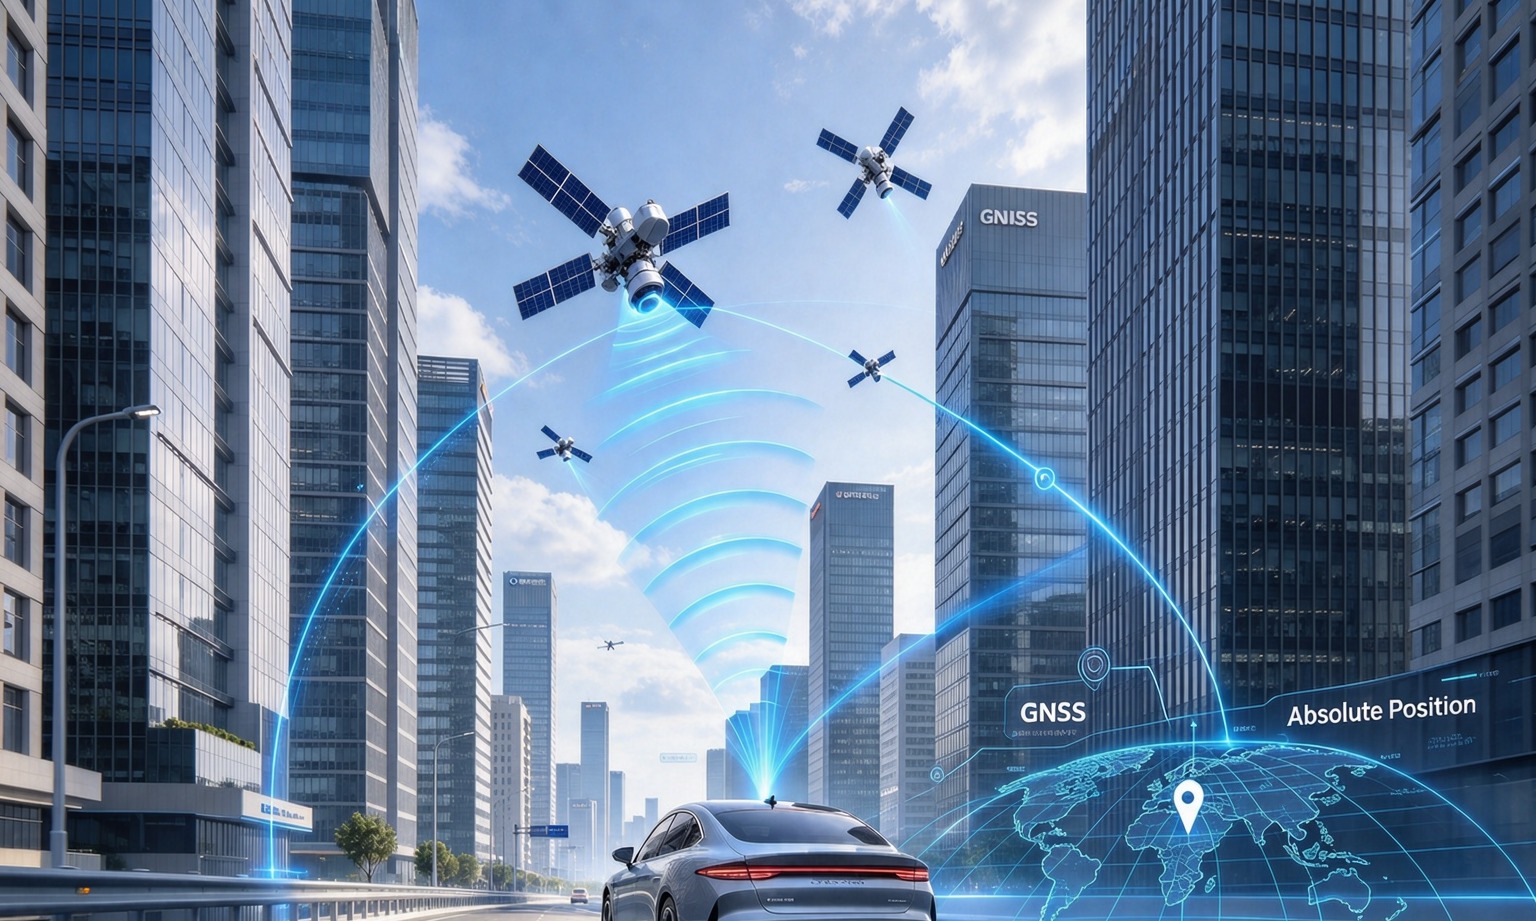
GNSS:ここがどこかを知る唯一のセンサー
GNSSは、そこに行ったことがなくても自分の位置を教えてくれる唯一のセンサーです。それ以外のすべては仮定から始まる。GNSSは惑星から始まります。
RTK補正ではセンチメートル単位の絶対位置を得られます。この仕組みは後で故障モードを説明するため、明確に述べる価値があります。既知座標の基準局が現在の大気誤差と軌道誤差を測定し、補正として送信し、受信側がそれを差し引くのです。補正は、それを運ぶリンクとアンテナの空景の精度にかかっていますRTK対PPK戦後処理には重要ですが、動いている車両には役立ちません。
2つの性質は日常的に誤読されます。1つ目はレートです。1〜10Hzが標準で、2つの位置の間で車両は50 km/hで0.5メートル移動でき、その隙間を埋めるものが必要です。第二に、精度の数値はすべての瞬間の約束ではなく、定められた条件下での分布を表しているということです。都市の峡谷では、反射信号から計算されたきれいな解が出ることが多く、これは出力に警告がないため、明らかな修正損失よりも悪いです。その仕組みは以下で説明されています。都市位置設定における多重経路の緩和.
IMU:速く、滑らかで、数秒で間違いを達成できる
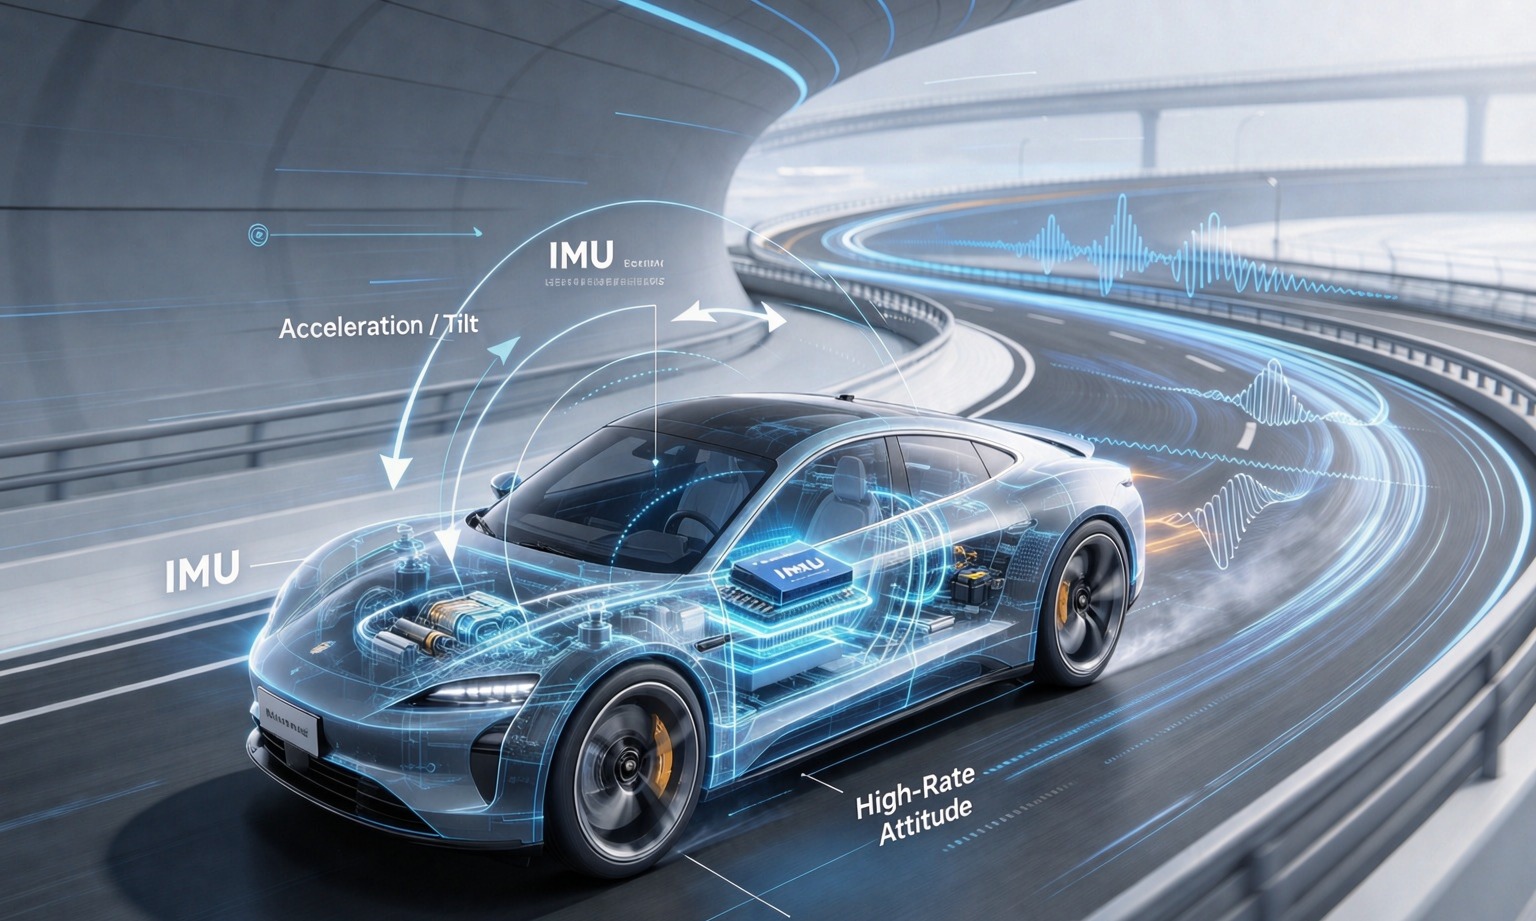
IMUは、過去10ミリ秒間に体が何をしたかを知る唯一のセンサーです。ジャイロスコープは回転速度を測定し、加速度計は比力を測定し、両方を積分することで姿勢、次に速度、そして短時間的に十分滑らかな位置を得て操舵できます。
また、このセンサーは最も信頼されすぎており、出力が壊れているようには見えません。ドロップアウトも警告サインもジャンプもない。トラックは道路から緩やかに曲がり、進むほど現実味が増してきます。
算数は複雑ではありません。残留バイアスが0.5°/sのジャイロスコープは、何も修正されなければ10秒後に5°の方位誤差が生じ、その後の移動1メートルごとに誤った方向に置かれます。加速度計も同じ問題を抱えていますが、より微妙な形で、持続的な加速度と傾きを区別できず、フィルターはGNSSや車輪速度でどちらが真っ先かを判断する必要があります。
データシートは慣性仕様が3つの単位で分かっているため、混乱を招きます。「センチメートルレベル3秒、メートルレベル10秒間」は立場表明であり、文字通りに受け取ることができます。「衛星喪失から120秒後に5%以内の誤差」は通常、移動距離のパーセンテージを示します。2キロメートルの5%は100メートルです。同じ部分に対しては両方とも成り立ちます。それぞれ異なる質問に答えます。
ホイールスピード:誰も持っていない最も安い観測者
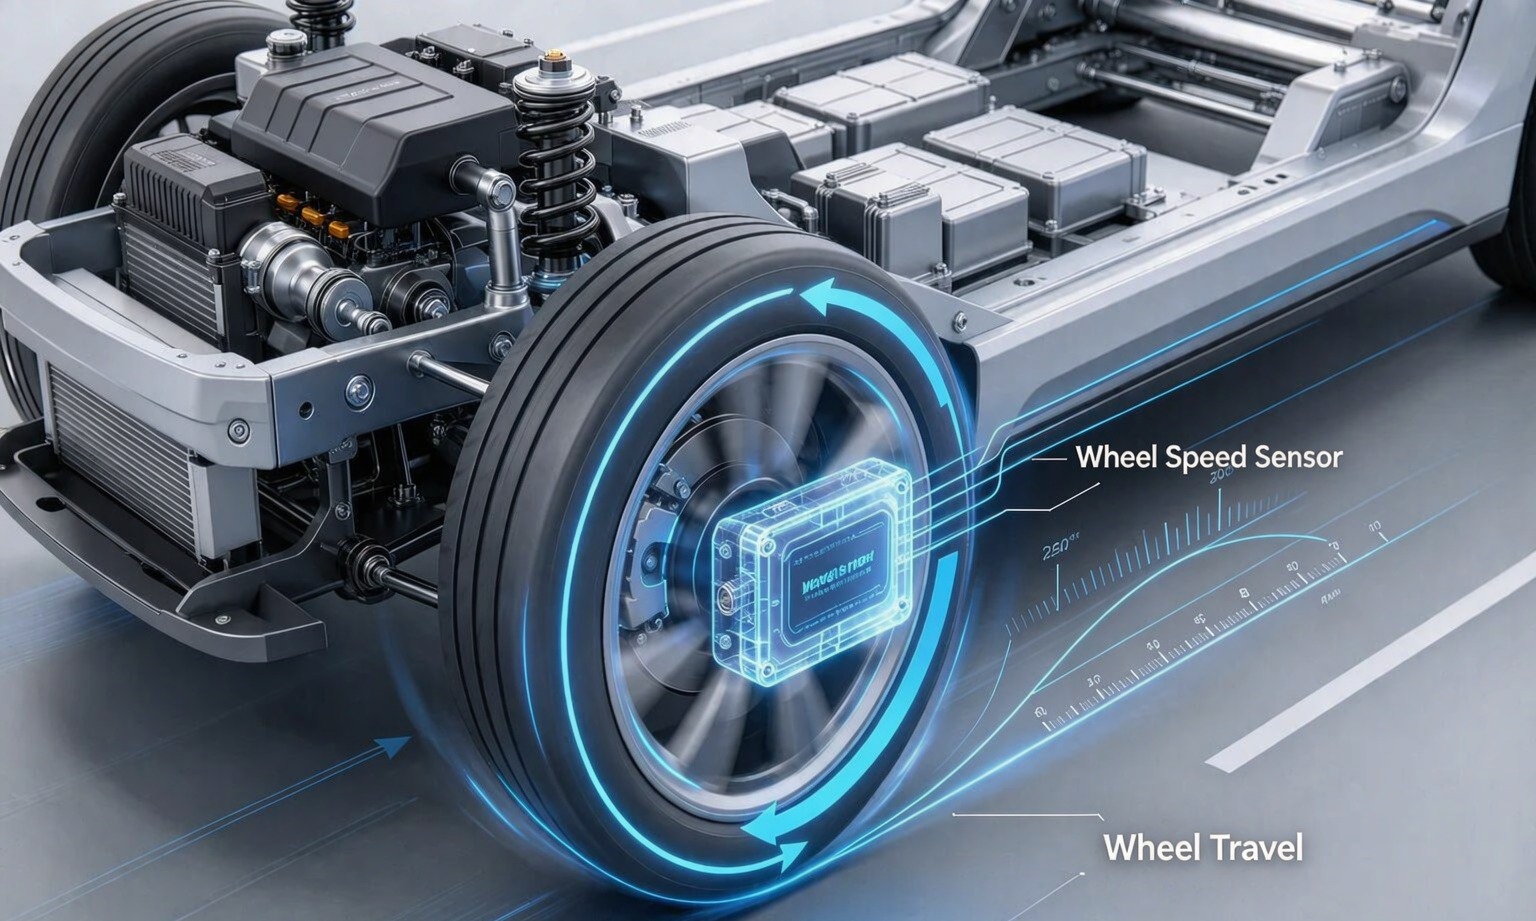
ホイールスピードは路面との接触による距離を測定する唯一のセンサーで、これはセンチメートルRTKに比べれば些細なことで、だからこそ見落とされがちです。
解像度は多くの人が思うよりも良いです。48歯のリングと2mの回転周囲を持つ1パルスは約4cmの移動距離で、歩く速度で毎秒数十回送信されます。これはまさにGNSSドップラーが最も弱い場所です。また、フィルターにスケール基準を与えます。独立した距離測定がなければ、慣性解のスケール誤差はGNSSが戻ってくるまで補正できません。
その弱点も同様に単純です。ホイールスピードセンサーは回転を報告し、動きを報告しません。ブレーキング時、氷上、砂利の上、またはロックされたホイールの上では、回転と移動が一致しず、その誤差は小さくなく、車両の全速度である場合もあります。だからこそ、有効な信号は1つの平均車速ではなく4つの車速です。左右の差がフィルターに滑りを知らせるのです。
そして、ほとんどのプロジェクトを決定づける統合の現実があります。市販車では、4輪の速度はすでにシャシーバス上に存在しており、ABSまたはESCコントローラーによって公開されています。それらはGNSS受信機に存在せず、私たちのものも含めてGNSS+INSモジュールはそれらを読み取っていません。ホイールスピードの脚は、CANを介してフュージョンレイヤーまたはドメインコントローラーで独自のレイテンシとスケーリングで結合されます。もしサプライヤーが自社モジュールを「ホイールスピードにヒューズする」と言ったら、どのコネクタに取り付けられているかが問題です。
三つが実際の車両でどのように組み合わさるか
融合自体は華やかさを欠き、IMUで高速で予測し、信頼できる修正が届くとGNSSで補正し、その間は車輪速度で制約します。車両ごとに変わるのは、どのセンサーが常に解決策を運ぶかです。
| 状態 | 解を運ぶ | 見るべきもの |
|---|---|---|
| オープンハイウェイ | GNSS、RTKによる修正 | 特に何も。これは簡単なケースです |
| アーバンキャニオン | IMU(国際統合ユニット)と、GNSSは断続的に復帰しています | 有効に見える修正の反映 |
| 短いトンネル | IMUプラスホイールスピード | ポータルでの再突入エラー |
| 長いトンネルか地下か | ホイールスピード、IMUの劣化 | スケールファクターと方位ドリフト |
| 低速操縦 | 車輪速度と方位の発生源 | 0 km/h で方位が存在するかどうか |
| 低摩擦面 | IMU、ホイールスピードダウンウェイト | スリップ検出、スリップ仮定ではありません |
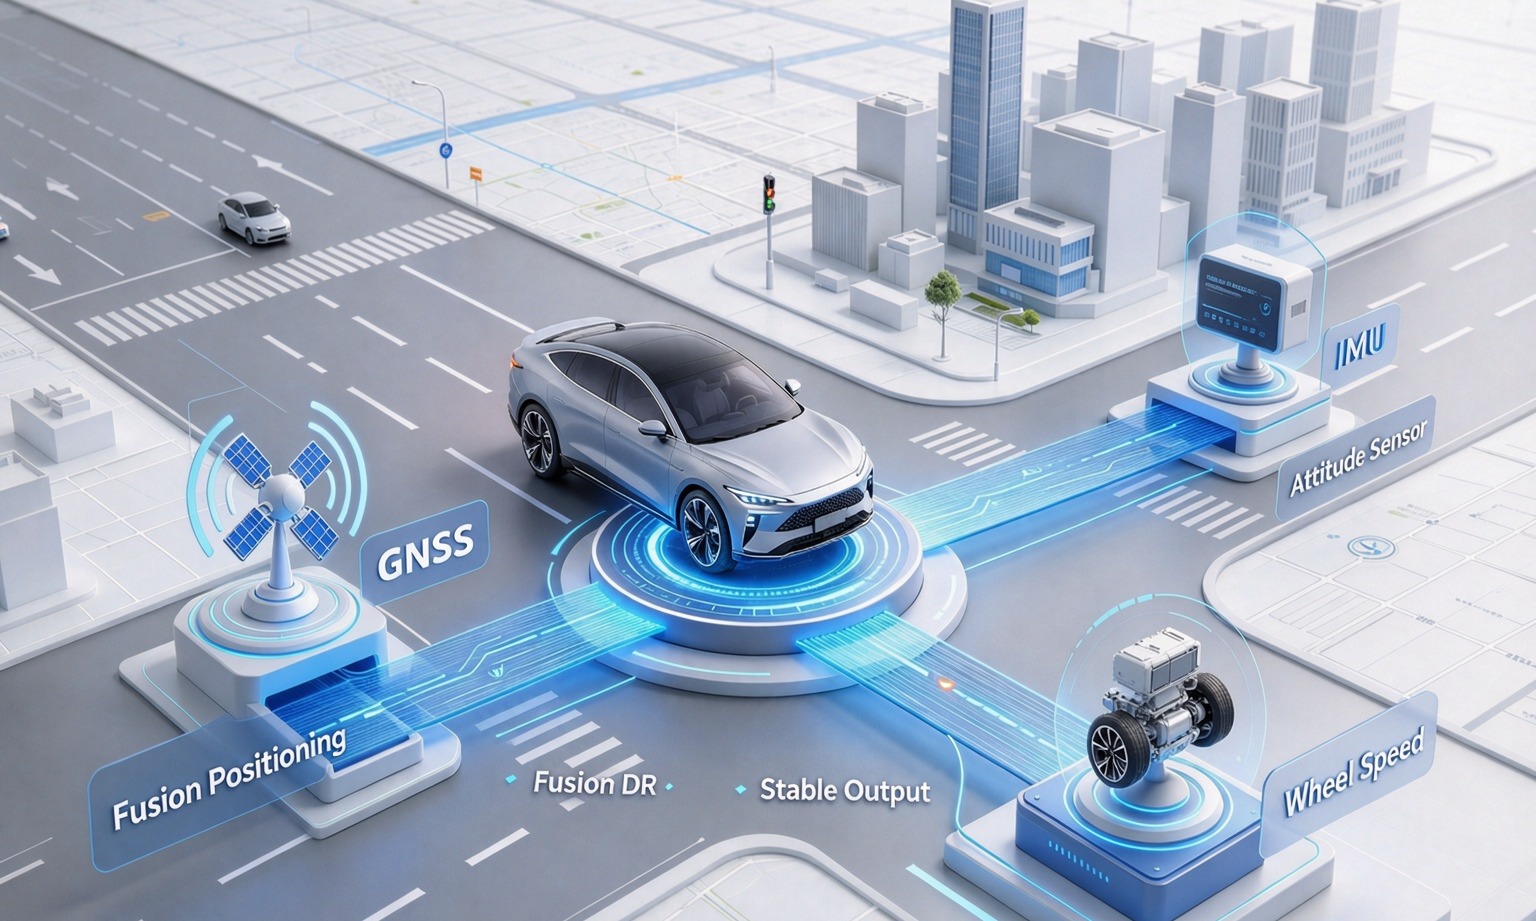
片足が失われると何が壊れるのか
センサーを外すのが、何をしていたかを最も早く確認する方法です。これら3つのシグネチャはログから診断できるほど明確です。
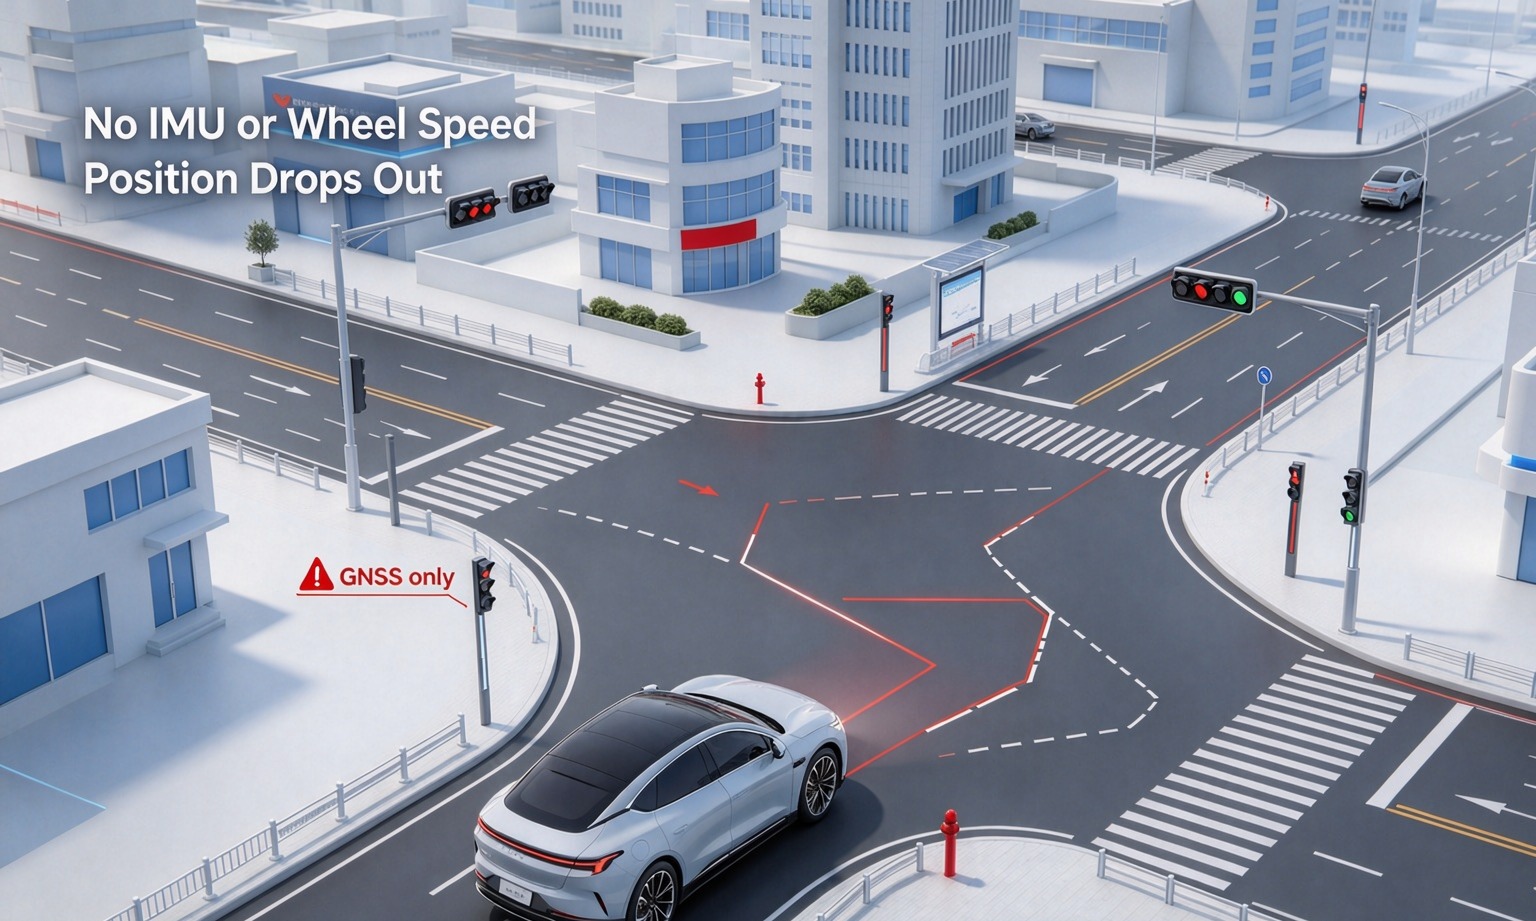
GNSS専用:点で構成されたトラック
5〜10Hzでは、出力は中間のない一連の位置で構成されます。高速でカーブを曲がる際、エポック間のギャップはコードとなり、シャーシは弧を描いて進みます。トンネルに入ると出力が全く出てこないため、コントローラーは停止するか戻す――これが正しい動作であり、この構成が無人で出荷されない理由でもある。
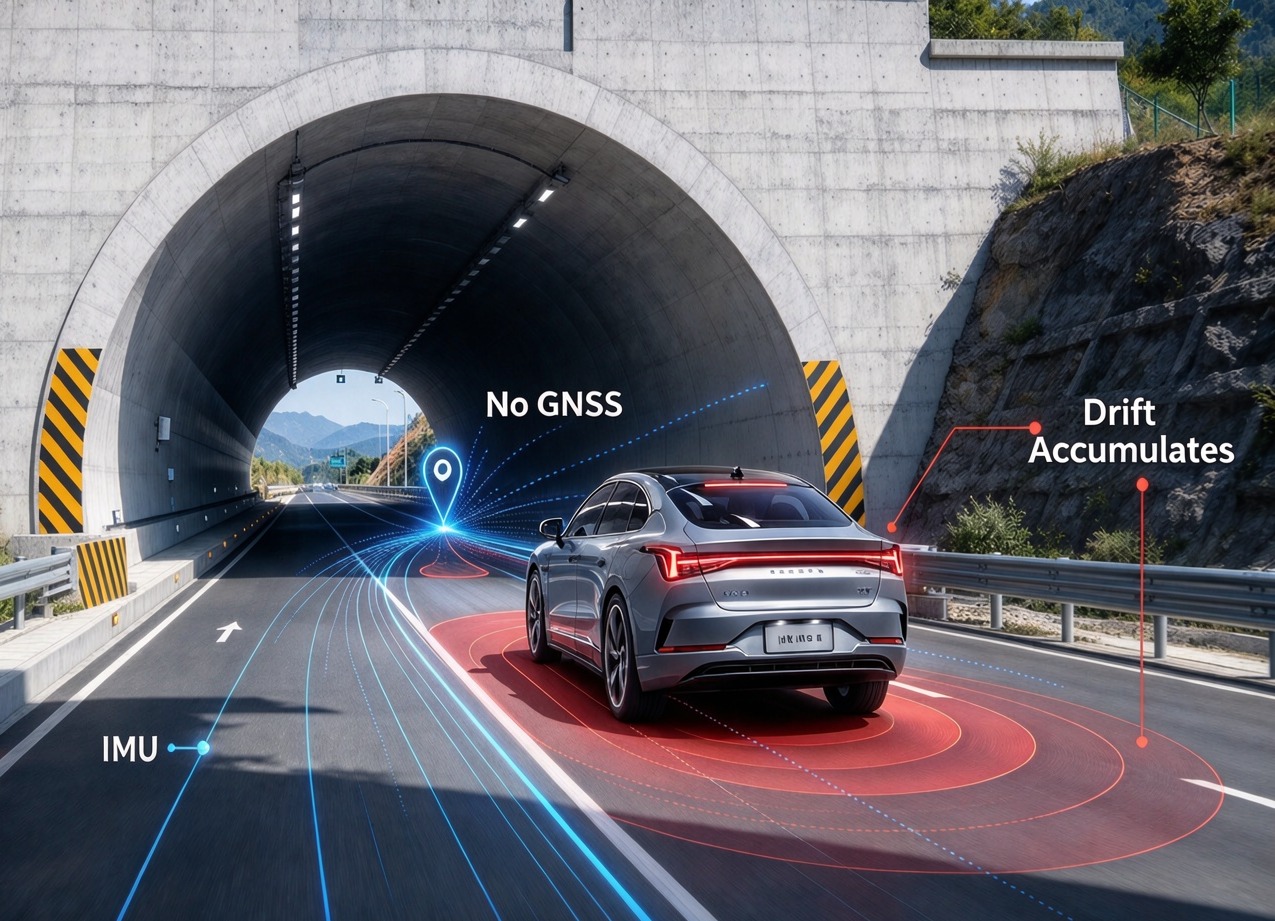
IMU限定:丁寧に曲がるトラック
これは危険な点で、動作しているシステムのように見えます。立場は滑らかで、態度はもっともらしく、エラーは警告のサインもなくどんどん大きくなる。トンネルに入って100メートル先で、車両はシステムが認識する場所から1車線離れていても、信頼度の推定値は依然として受け入れられるように見えます。
車輪速度のみ:方向なしの距離
車輪がどこまで回ったかは知っているだけで、それ以外は何も知りません。方向も絶対的な基準もなく、タイヤがトラクションを切った瞬間、車輪が地面より速く回転していた分、距離が間違ってしまいます。観察力は良いですが、航海は苦手です。
最もよく見られる5つの統合ミス
いずれもアルゴリズム問題ではありません。すべてデータシートのレビューを経て車両に表示されます。
- レバーアームは車ではなく図面の上に載っています。アンテナがリアアクスルより1.2m前に位置すると、システムはアクスルではなくアンテナの位置を報告し、下流のコントローラーは実際の組み立てで測定されるまでオフセットを受け継ぎます。
- ローリング円周はタイヤのデータシートから来ています。この数値は、空車タイヤの公称気圧時の数値です。荷重半径、摩耗、圧力によって約1%変化し、1キロメートルあたり10mとなり、長いトンネル内で車両を車線から外れるほどの速度です。測定してください:車両を測量した線に沿って10回転させてください。
- 1つは4輪の速度ではなく平均車速です。平均化すると左右の差が失われてしまいます。これが唯一の安価なスリップインジケーターです。
- 時間の整合性は、スタンプを押すのではなく仮定されています。GNSSはPPSエッジで1Hzに到達します。車輪速度はCANで10〜40msの遅延で表示されます。20 m/sでは、20 msはフィルターチューニングなしで40cmの誤差になります。
- IMUは曲がる何かに取り付けられています。共鳴するブラケットやスピーカーやコンプレッサーの近くの位置は、振動を誤った加速に変え、その位置に統合します。ハーネスが許す限り軸に近づく硬質で金属同士の姿勢です。
3本の脚のうち2本をカバーする2つのモジュール
車両プログラムがGNSSと慣性半分のスタックを求めた場合、通常はトンネルケースに必要な精度にかかっています。以下の両部分は二重目的を持っています。空が開いているときはRTK、空が開いていないときは慣性です。どちらも3脚目は主張していません — それはシャシーに属します。
JS-C8A — マルチバンドGNSS+INS
- RTK H ±(8 + 10⁻⁶·D) mm, V ±(15 + 10⁻⁶·D) mm
- 3秒の信号損失:cmレベル;10秒:メートルレベル
- ジャイロ 250°/s、バイアス 0.5°/s;アクセル 4 g、20 mg
- 22×17×2.8mm、BDS/GPS/GLONASS/Galileoです
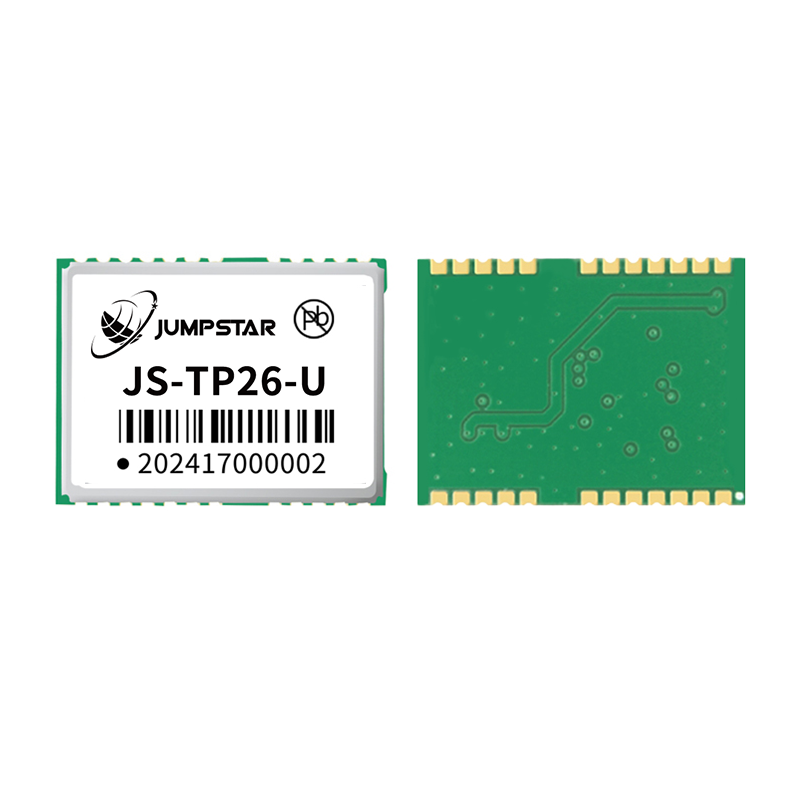
JS-TP26-U — L1+L5 GNSS + INS
- 135チャンネル(L1: 75 + L5: 60)
- 単点高度 1.0 m(L1+L5)/2.5 m(L1)
- 6軸MEMS;設置方向の制限はありません
- 16.0 × 12.2 × 2.4 mm、3 × UART
さらに2つは同じファミリーに含まれており、電力や更新率が優勢な場合に指定されます:JS-RK26-U出力は18〜32 mAで、出力は10 Hz、シングルバンドJS-RP26-U20Hzで。4つすべてが以下に記載されていますデッドレコニング測位モジュール.
コミットする前に融合をテストする方法
ベンチテストでモジュールが動作することを証明します。それは3つのセンサーがあなたの車で連携していることを証明するものではありません。3つの測定で問題があります。
- ポータル再突入エラー。ルートが実際に使うトンネルを走り、出口の後の最初の位置を測量したポイントと比較してください。オフセットはメートルとその方向で記録し、「ロックされたままだった」とは記さないでください。両方とも、方位依存の誤差はマウントかジャイロのいずれかを指す。
- 調査ループ上のスケールファクター。一定速度で200m直線を計り、核融合出力の距離と調査結果を比較してください。そして濡れた路面や砂利の上で繰り返します。もし表面によって誤差が変わるなら、車輪速度の重み付けが強すぎるということです。
- 生の丸太、24時間静止、そして一度の都市走り。静的テストからプロット位置の散布を投影し、その後、都市走行で車輪速度とGNSS修正状況を重ね合わせます。私たちが尋ねられたほぼすべての「謎の」ジャンプは、そこでは却下されるべき修正案や、反対側と意見が合わないホイールチャネルとして現れます。
買い手が最もよく尋ねる質問
1つのモジュールで3つのセンサーすべてを扱えますか?
道路車両ではダメです。GNSS+INSモジュールは2本の脚をカバーします。ホイールスピードはシャーシで公表されています。この3つすべてを宣伝するモジュールは、どちらのコネクターがホイールスピード入力を受け継ぐのかという疑問を一つ引き起こす。
IMUは本当にどれくらいの時間、センチメートルを保持できるのでしょうか?
MEMSユニットはセンチメートルレベルで約3秒、その後数メートルでさらに数秒かかります。数分で引用されるものは、通常は移動距離の割合で異なる量を表しています。
二重アンテナの方位源は必要ですか?
スタックが静止中、後退時、またはゆっくり駐車している時に必要な場合は、はい。単一のアンテナは地上の進路を示し、動いている間のみ定義し、天体がどちらを指しているかは教えてくれません。その代償として、2つ目のアンテナ、ベースライン、そして取り付け作業がデュアルアンテナRTK見方.
IMUが良い場合、ホイールスピードは努力する価値がありますか?
はい、価格を考えれば、長いカバーでの距離誤差を制限する最も安価な方法であり、歩く速度で動作する唯一の入力手段です。ホイール単位とタイムスタンプ付きでしか価値がありませんでした。遅いバスの平均速度はIMUが既に知っている以上の追加はほとんどありません。
これらは慎重なGNSS IMUホイールスピードフュージョン設計に代わるものではありませんが、サプライヤーとの議論を具体的にします。より広いシステム視点では、自動運転車向けGNSS周囲の建築物を覆い、GNSS拒否環境におけるIMU融合フィルターのより深い部分を掘り下げます。
車両用のポジショニングスタックを作る?
ルート、トンネルの長さ、シャーシバス、そして管制官が必要とする精度を教えてください。モジュールがどれ2本の脚を運ぶことができるか、そして3本目はどこから来るかを教えます。
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


